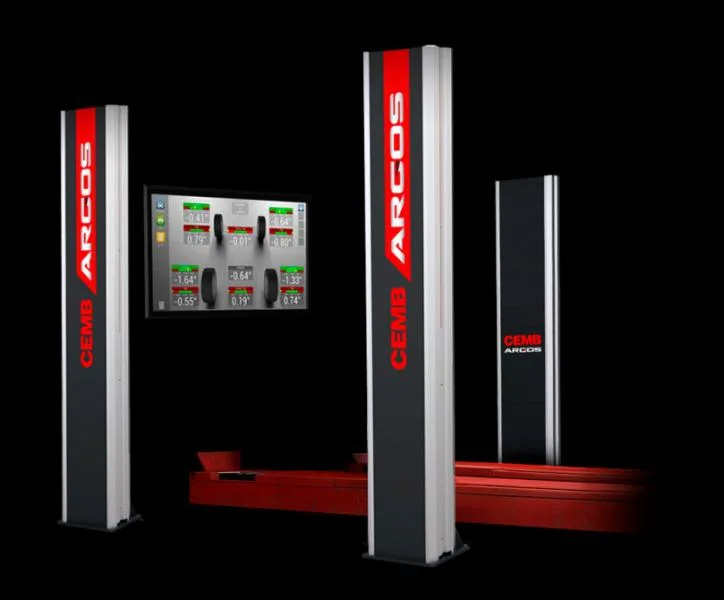
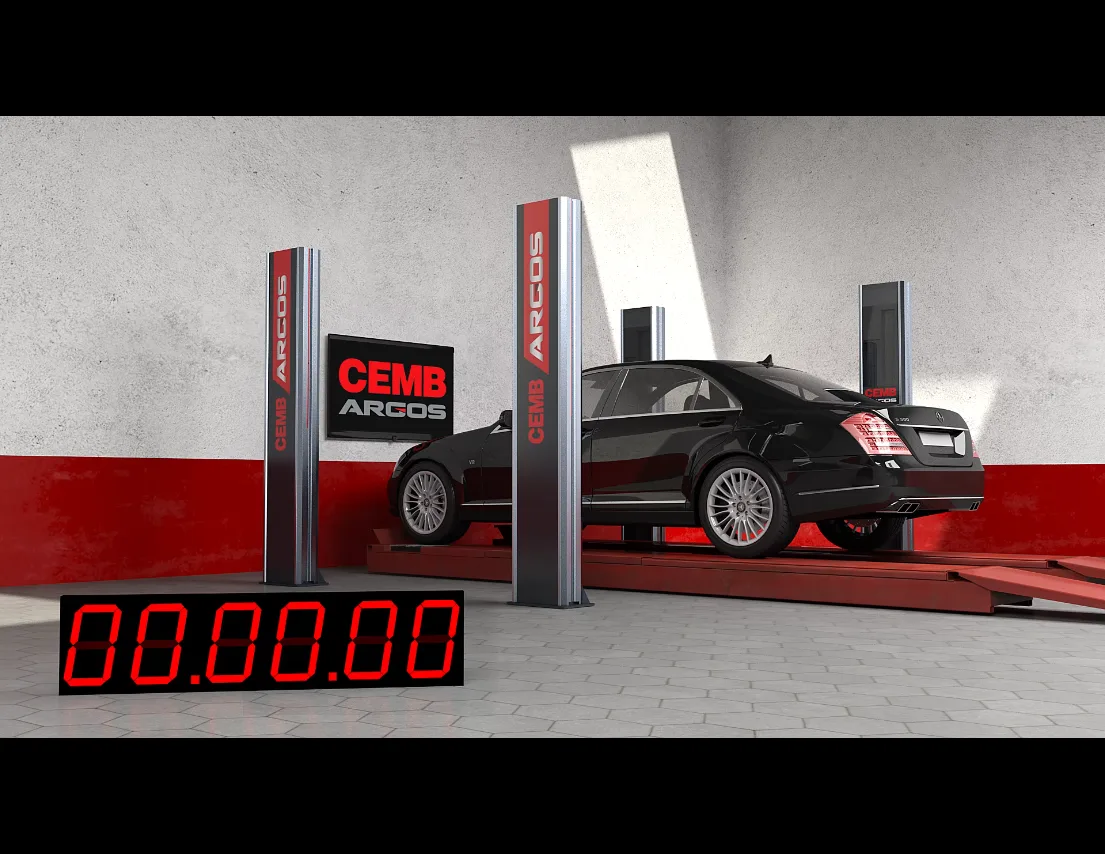
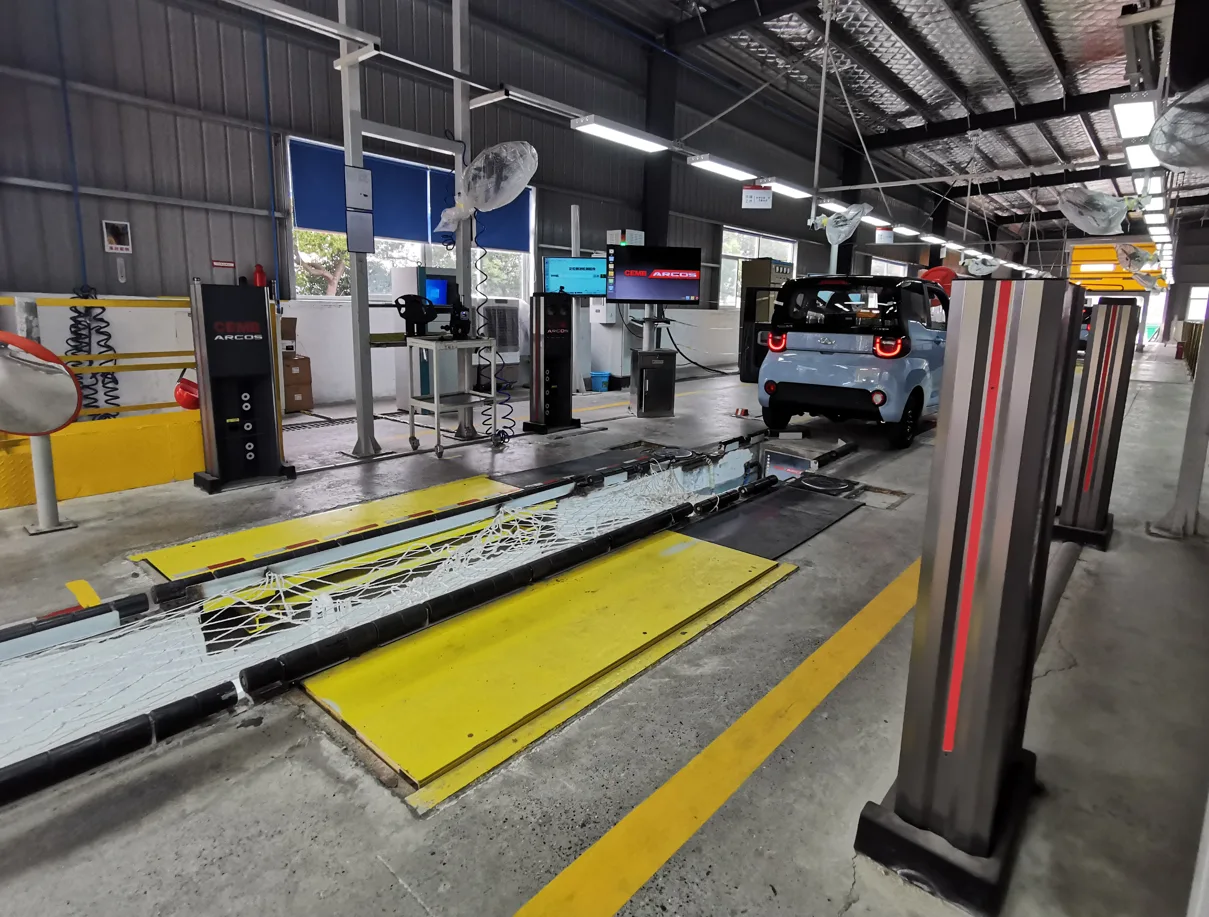
Четырехколесный выравниватель CEMB Argos
Agency4 комплекта из 8 камер | 5 секунд для определения наклона передней и задней осей и переднего луча | 70 секунд для полного времени испытания | Точность ± 0,02°
Детали продукта
CEMB Италия | Без крепления · Структурированная световая 3D-сканирующая бесконтактная система позиционирования на четырех колесах
Четырехколесный выравниватель CEMB Argos
4 комплекта из 8 камер | 5 секунд для определения наклона передней и задней осей и переднего луча | 70 секунд для полного времени испытания | Точность ± 0,02°Вертикальная укомплектованная машина CEMB Argos: 4 стационарные вертикальные стационарные системы мэйнфреймов и камеры, без оголения, без движущихся частей| 5 секунд
Обнаружение переднего и заднего осевого бокового наклона и переднего Не нужно трогать машину |
70 секунд
Полное время испытания Без зажимов, без компенсации, без тормозов |
4 группы по 8 человек
Обнаружение позиционирования камеры Обеспечить точность и стабильность измерений |
Обзор продукта
Бесконтактный автомобильный четырехколесный элайнер CEMB Argos - это специальное оборудование для измерения и регулировки положения колес собранного автомобиля. С помощью робота автомобильное четырехколесное колесо позиционируется и измеряется/оценивается и регулируется в режиме онлайн по результатам, чтобы гарантировать, что позиционирование колеса соответствует конструктивным параметрам и требованиям. Этот позиционирующий прибор использует технологию бесконтактного лазерного измерения и обработки изображений лазерным облучением, которая имеет характеристики высокой точности измерения, малой погрешности повторяемости и стабильной работы;Управляющая часть локатора управляется компьютером, а обработанные тестовые данные передаются в компьютерную систему в режиме реального времени, чтобы функции и тестовые элементы системы были более совершенными.
С точки зрения измерения, Argos принимает форму без зажима, целевой пластины, нет необходимости устанавливать или устанавливать какой-либо адаптер на колесо, нет необходимости прикасаться к транспортному средству, и требуется всего 5 секунд, чтобы определить угол внешнего наклона передней и задней осей и данные передней балки. Измерение включает в себя данные в реальном времени, такие как передняя балка одного колеса, общая передняя балка, угол наклона наружу, угол наклона внутрь, угол наклона назад, угол тяги, угол поворота рулевого колеса, угол наклона рулевого колеса и т. д. всего транспортного средства, и регулируется в режиме онлайн в соответствии с измерением.Оборудование проходит статическое измерение и регулировку, которые могут повторять измерение передней балки и наклона колеса, а монитор на шкафу управления и дисплей оператора в приямке отображают измеренные значения в режиме реального времени. Среди них косвенно измеряют задний наклон главного штифта и внутренний наклон главного штифта, при повороте рулевого колеса влево и вправо вычисляют и отображают на жидкокристаллическом дисплее задний наклон главного штифта и внутренний наклон главного штифта.
Система использует 4 стационарные хост-системы и камеры с фиксированной колонкой (хост-система и камеры не подвергаются воздействию), никакие движущиеся части не приводят к потере точности, что обеспечивает точность и стабильность измерения; оборудование принимает 4 группы по 8 камер для обнаружения позиционирования. Когда автомобиль входит в рабочую зону, автоматически срабатывает вспомогательная камера (круиз автомобиля), автоматически отслеживается и согласовывается позиционирование автомобиля на поворотном столе, и система автоматически запускает измерение.Устройство может автоматически предварительно выбирать данные транспортного средства и может управляться беспроводной панелью управления для обеспечения удобной работы персонала. Программа устройства локатора с функцией автоматического обнаружения в реальном времени и технологией автоматической калибровки не требует периодической калибровки камеры локатора. ARGOS может быть установлен на любом позиционирующем подъемнике или приямке без каких-либо препятствий вокруг подъемника или колес, обеспечивая гибкие условия компоновки для станций линии досмотра и автономного досмотра транспортного средства.
Принцип работы
Распознавание человеческого глаза - это распознавание одного и того же объекта двумя глазами, а затем анализ объекта, видимого каждым глазом, для получения общего стереоскопического размера и изображения объекта. Проще говоря, глаз распознает объект как плоскость, что очень сомнительно для измерения объекта, и через распознавание одного и того же объекта обоими глазами, и через «мозговую» обработку можно получить «глубину» объекта, то есть трехмерный размер.
Argos использует тот же принцип: парные наборы камер находятся в структурах, называемых «сканерами». Это позволяет рассчитать фиксированное и немного отдельное положение для каждой пары камер, чтобы определить и то, и другое, и изображение каждого сканера, чтобы рассчитать глубину объекта, который он видит. Это самая передовая «технология структурированного светового трехмерного сканирования» в отрасли на сегодняшний день.Используя запатентованную технологию позиционирования 3D-сканирования структурированного света, нет необходимости компенсировать процесс позиционирования транспортного средства, а также нет необходимости тормозить для измерения заднего наклона, что в принципе снижает этапы работы и человеческую ошибку.
Основные сильные стороны
|
■Нет зажимов, целевых пластин, нет необходимости устанавливать или устанавливать какие-либо переходники на колеса: нет повреждений обода из-за зажимов, нет ошибок измерения из-за ошибок ручного зажима, а также нет времени зажима и разборки. ■Бесконтактное лазерное измерение: не прикасаясь к автомобилю, требуется всего 5 секунд, чтобы определить угол внешнего наклона передней и задней осей и данные переднего луча, которые подходят для обнаружения метрономической работы линии. ■Технология позиционирования 3D-сканирования структурированного света (запатентована): отсутствие компенсации тележки для персонала, отсутствие торможения (измерение заднего наклона), более короткий процесс, лучшая повторяемость. ■4 стационарные колонные стационарные системы мэйнфреймов и камеры, системы мэйнфреймов и камеры не подвергаются воздействию, и нет потери точности, вызванной движущимися частями, что обеспечивает точность и стабильность измерения. ■Четыре комплекта из 8 камер выполняют обнаружение позиционирования для обеспечения точности и стабильности измерений; высокоточные цифровые изображения обеспечивают более точные данные, точно фиксируют небольшие изменения каждого угла и независимо измеряют каждое колесо. ■Уникальное сверхширокое поле зрения, полностью захватывающее цель измерения, может идеально измерять длинную колесную базу автомобилей высокого класса; покрытие вспышкой цифровой камеры, синхронизация в реальном времени для предоставления динамических данных. ■Автоматический триггер вспомогательной камеры (круизного автомобиля): система автоматически отслеживает и сопоставляет положение автомобиля на поворотном столе, когда автомобиль входит в рабочую зону, и автоматически запускает измерение. |
■Полностью автоматическая система пневматического поворотного стола: она может быть автоматически заблокирована и ослаблена по мере необходимости, а транспортное средство может быть позиционировано и освобождено с помощью пневматической плавучей платформы. ■Беспроводное управление накладкой и автоматический предварительный выбор данных транспортного средства: устройство может автоматически выбирать данные транспортного средства, которыми можно управлять с помощью беспроводного управления накладкой для обеспечения удобной работы персонала. ■Автоматическое обнаружение в реальном времени и автоматическая калибровка: оборудование имеет запатентованную технологию автоматической калибровки для обеспечения стабильности измерения и эффективной адаптации к воздействию дневных и ночных и сезонных изменений температуры на платформе и оборудовании; нет необходимости проводить регулярную калибровку камеры позиционера. ■Измерение может быть выполнено на низкой платформе: устройство может быть измерено на низкой платформе, может быть установлено на любом позиционирующем подъемнике или яме, и вокруг подъемника или колеса нет препятствий. ■Повторяемое измерение: это оборудование представляет собой статическое измерение и регулировку, которое может повторять измерение передней балки и наклона колеса. Монитор на шкафу управления и дисплей оператора в приямке отображают измеренные значения в режиме реального времени. ■Программа позиционирования автоматически обнаруживает в режиме реального времени и взаимодействует с пультами дистанционного управления и беспроводными сканирующими пистолетами, принтерами этикеток и другими периферийными конфигурациями для облегчения ввода данных и отслеживания результатов линии обнаружения. ■Необходимо настроить фиксаторы, которые можно легко разобрать и установить, чтобы облегчить установку и обслуживание оборудования между станциями. |
Структура и детализация дисплея
|
|
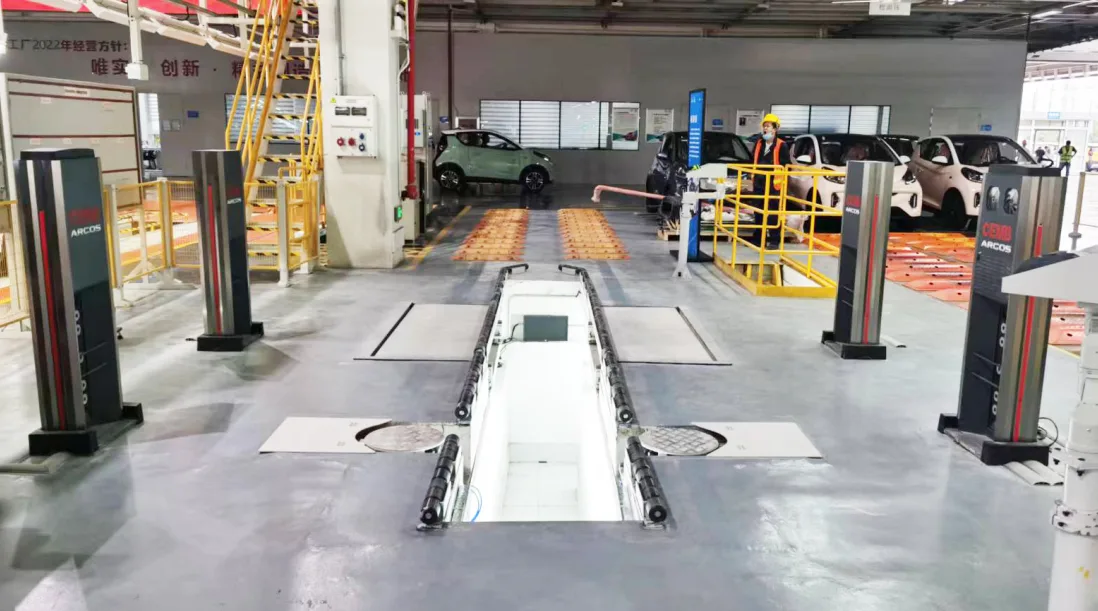
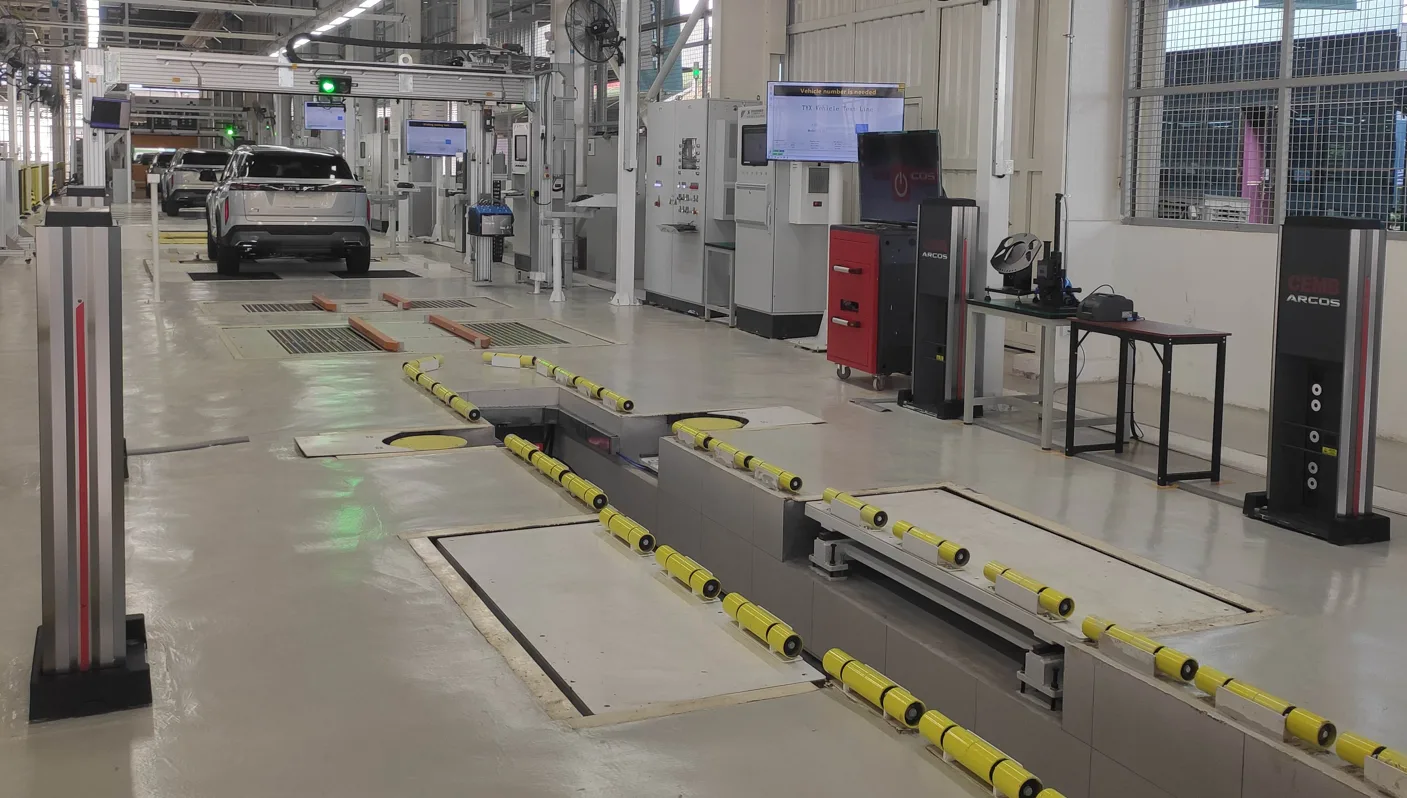
Сканеры и камеры:Argos использует пары наборов камер, установленных в конструкции, известной как «сканер». Каждая пара камер отображает один и тот же объект в фиксированном и слегка разделенном позиционном соотношении, а изображение каждого сканера вычисляет глубину объекта, который он видит, самую передовую «технологию трехмерного сканирования структурированного света» в отрасли сегодня.Вся машина использует 4 группы из 8 камер для определения местоположения, с высокоточными цифровыми изображениями и покрытием вспышкой цифровой камеры, синхронизацией в реальном времени для предоставления динамических данных и может независимо измерять каждое колесо. |
|
Пневматическая плавучая платформа:Механизм позиционирующей плавучей платформы состоит из пневматического поворотного круга передней оси (регулируемая колесная база) и бокового ползуна задней оси. Поворотный стол плавает на 360 градусов и пневматически заблокирован, с регулируемой колесной базой ± 210 мм с одной стороны и боковым скольжением на задней оси. Оборудование оснащено полностью автоматической системой пневматического поворотного стола, которая может быть автоматически заблокирована и ослаблена по мере необходимости, обеспечивая два состояния освобождения и удержания для позиционирования транспортного средства, и используется в сочетании с автоматическим процессом измерения. |
|
|
|
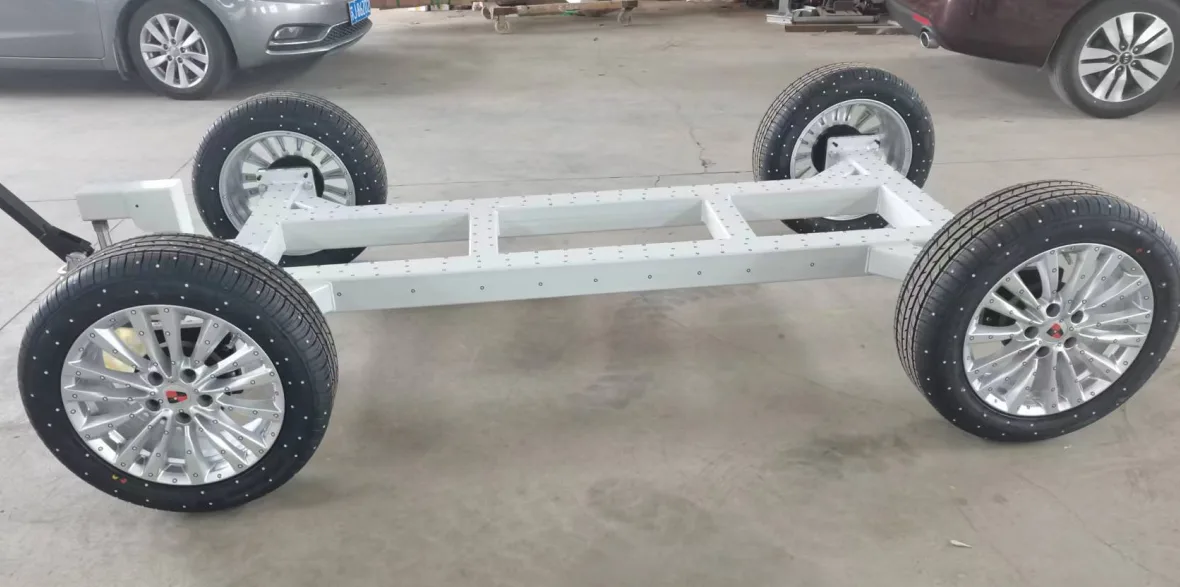
Калибровочная тележка (рама):С помощью оборудования обеспечивается эталонная рама, и завод выполняет трехкоординатное измерение; измеренные трехкоординатные данные отправляются производителю для расчета угла переднего пучка и угла внешнего наклона каждого колеса; посредством процедуры калибровки угол переднего пучка и угол внешнего наклона компенсируются четырехколесному позиционеру для корректировки. Само оборудование имеет функцию автоматического обнаружения в реальном времени и технологию автоматической калибровки, что исключает необходимость периодической калибровки камеры позиционера. Стандартная рама в основном используется для проверки точности и сценариев коррекции системы. |
|
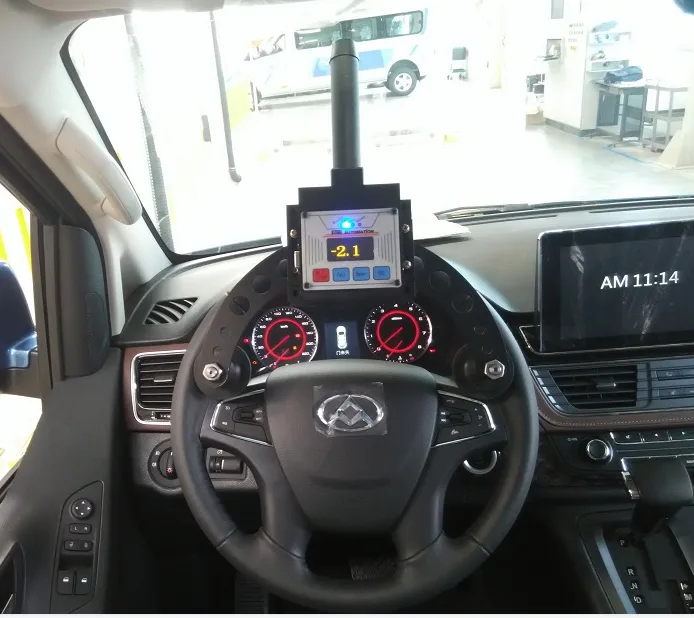
Выравниватель рулевого колеса:Выравниватель рулевого колеса принимает напряжение питания 220 В, точность выравнивания ± 0,1 градуса, а диапазон измерения составляет плюс или минус 45 градусов; функция связи - промышленный беспроводной Bluetooth 100 метров, а интерфейс данных - последовательный порт Bluetooth с API; зарядная док-станция немедленно заряжается. Выравниватель рулевого колеса и уровень рулевого колеса используются вместе для измерения угла отклонения рулевого колеса и фиксации рулевого колеса перед регулировкой, чтобы гарантировать, что измерение и регулировка выполняются в правильном положении рулевого колеса. |
|
Технические параметры
Вся машина и функциональные параметры
| Метод измерения | Бесконтактное лазерное измерение, технология обработки изображений лазерным облучением; нет крепления, нет целевой пластины, нет необходимости устанавливать или устанавливать какие-либо адаптеры на колеса |
| Ключевая технология | Технология позиционирования 3D-сканирования структурированного света (запатентована), парные группы камер составляют «сканер» |
| Конфигурация камеры | 4 комплекта по 8 камер для определения местоположения |
| Время обнаружения колесной базы/передней балки | Проверка бокового наклона передней и задней осей и данных передней балки занимает всего 5 секунд |
| Полное время испытания | Полное время тестирования для Argos составляет 70 секунд |
| Время ввода (справочное) | Около 30 лет |
| Ввод данных модели транспортного средства (ссылка) | Около 30 лет |
| Фиксация рулевого колеса (ссылка) | Около 10 с |
| Способ крепления всей машины | 4 неподвижных колонны (система мэйнфрейма и камера не выставлены), никакие движущиеся части не приводят к потере точности |
| Система поворотного стола | Полностью автоматическая пневматическая система поворотного стола, которая автоматически блокируется и разблокируется по мере необходимости |
| Параметры плавучей платформы | Поворотный стол плавающий на 360°; пневматическая блокировка; одностороннее регулируемое расстояние ± 210 мм; задняя ось с боковой скользящей пластиной |
| Принцип работы | Автоматический предварительный выбор данных транспортного средства с беспроводным управлением |
| Автоматическая калибровка | Оборудование имеет запатентованную технологию автоматической калибровки, которая эффективно адаптируется к влиянию дневных и ночных и сезонных изменений температуры на платформе и оборудовании; программа имеет функцию автоматического обнаружения в реальном времени, и нет необходимости проводить регулярную калибровку камеры позиционера. |
| Может быть установлен на любом позиционирующем подъемнике или яме; может измеряться на низкой платформе; нет препятствий вокруг подъемника или колес; необходимо настроить крепления для легкого снятия и установки |
Диапазон и точность измерений
| Объекты измерений | Точность | Диапазон Диапазон | Точность Общий диапазон измерений |
|---|---|---|---|
| Общий палец ноги (спереди) | 02. | 0 2 . | |
| Передний/задний отдельный палец Одиночный передний тракт (передний и задний) | 02. | 0 2 . | 0. 4% |
| Наружный наклон развала | 02. | ||
| Угол отвода назад | 02. | 0 2 . | 0. 4% |
| Угол тяги | 02. | 0 2 . | 0. 4% |
| Заднее наклонение рицинуса | 0,05 | +/- 19,0° | +/- 19,0° |
| Угол включения Sai | 0,05 | +/- 19,0° | +/- 19,0° |
| Toot/Max Steer Angle Max Steering Angle | +/- 0,08° | 0. 50 | 0. 50 |
| Регулировка заднего наклона рицинуса | 02. |
Технические параметры выравнивателя рулевого колеса
| Напряжение питания | 220 В |
| Точность правки | ± 0,1 град. |
| Диапазон измерения | плюс-минус 45 градусов |
| Особенности коммуникации | Промышленный беспроводной Bluetooth 100 м |
| Интерфейс данных | Bluetooth Serial с API |
| Зарядная док-станция | Мгновенное пополнение |
Содержание измерения
Передний пучок передних колес (левый/правый), общий передний пучок передних колес, наклон переднего колеса наружу (левый/правый), наклон главного штифта назад, наклон главного штифта внутрь, наклон заднего колеса наружу (левый/правый), максимальный угол рулевого управления и т. д. Оборудование представляет собой статическое измерение и регулировку через тип, который может повторять измерение передней балки и наклона колеса, а монитор на шкафу управления и дисплей оператора в приямке отображают измеренные значения в режиме реального времени.Задний угол наклона главного штифта и внутренний угол наклона главного штифта измеряются косвенно: при повороте рулевого колеса влево и вправо вычисляется задний угол наклона главного штифта и внутренний угол наклона главного штифта и отображается на жидкокристаллическом дисплее.
Объем поставки
| № п/п | Состав бесконтактной четырехколесной системы выравнивания |
|---|---|
| 1 | Колонна Argos в сборе (включая боковую крышку колонны и нижнюю крышку) |
| 2 | Датчик в сборе (с камерой/платой мишени/лазерным излучателем) |
| 3 | Выделенный компьютерный мэйнфрейм |
| 4 | Программный комплект (включая локатор и ключ) |
| 5 | Кабельный узел (включая шнур питания, соединительный шнур) |
| 6 | Крышки и крепеж кабелей |
| 7 | ЖК-монитор |
| 8 | Компоненты внешней камеры (круизного автомобиля) |
| 9 | Регулирующие клапаны и кабели/воздушные трубы |
| 10 | 方向盘摆正器 |
| 11 | Отображение приямка |
| 12 | Монтажный кронштейн монитора + монитор |
| 13 | Уровень рулевого колеса |
| 14 | 定位浮动平台机构(前轴气动转盘可调轮距 + 后轴侧滑板) |
| 15 | Беспроводной сканер |
| 16 | 标签打印机 |
Процесс
ARGOS 的完整测试时间为 70s,加上进场时间(约 30s)、车型数据录入(约 30s)、方向盘固定(约 10s)、退场。标准作业流程如下:
- 设备开机:打开电源供电总闸,按下主立柱上启动按钮(1 闭合),程序启动运行,进入初始界面。
- Подготовка автомобиля: припаркуйте автомобиль в управляемом положении, готовом к посадке.
- Вход в транспортное средство: медленно загоняйте транспортное средство на платформу.
- 定位补偿:按照软件要求将车辆缓慢行驶到指定位置完成补偿程序。
- 车型参数输入:从数据库中选择测试车辆定位数据。
- 客户资料输入:进入备注选项编辑客户资料。
- 后倾角测量:进入更多测量,选择后倾角测量,安装刹车锁,松开转角盘与后滑板,按软件指示打方向到指定位置后停止,逐一完成后将方向盘回正。
- 最大转向角测量:进入更多测量,选择后倾角测量,完成后倾角测量后按照软件提示继续旋转方向盘至机械最极端位置并保持住,逐一完成后将方向盘回正。
- Просмотр данных: нажмите на измерение, чтобы просмотреть данные о местоположении транспортного средства.
- Фиксация рулевого колеса: установите измеритель уровня рулевого колеса, отрегулируйте уровень рулевого колеса и установите фиксатор рулевого колеса.
- Регулировка автомобиля: следуйте подсказкам программного обеспечения, чтобы отрегулировать шасси автомобиля так, чтобы данные позиционирования находились в пределах зеленого диапазона.
- Data Print Save (Сохранить печать данных): распечатайте скорректированные данные и сохраните их в базе данных клиентов.
- Выход автомобиля: снимите уровень рулевого колеса, блокировку рулевого колеса и блокировку тормоза, и автомобиль медленно покинет платформу.
Сценарий/проектное задание
ARGOS 采用无夹具、无适配器的非接触测量方式,测量节拍稳定(前后轴外倾与前束检测仅需 5 秒,完整测试时间 70 秒),可安装在任何定位举升机或地坑上,举升机或车轮周围无任何障碍物,适用于整车厂总装下线检测工位、整车检测线以及需要快速定位检测与调整的维修与研发场景。设备已应用于以下整车工厂项目:
|
马来西亚工厂项目案例
|
中国芜湖工厂项目案例
|
除上述项目外,ARGOS 还应用于伊朗 BAHAMAN 工厂与伊朗 Zaymad 工厂,可用于整车下线四轮定位检测与在线调整作业,满足多车型混线的数据调用、测量判定与结果留档需求。
Обслуживание и поддержка
Гарантия: один год бесплатной гарантии и пожизненная скидка на предоставляемое оборудование и сетевую систему. В течение бесплатного гарантийного срока любые повреждения, вызванные качеством и технической неисправностью самого оборудования, процессом установки и т. д., должны быть бесплатно отремонтированы и заменены нашей компанией.
Обновления программного обеспечения: последние обновления программного обеспечения или обновления доступны бесплатно в течение всей жизни.
Обучение персонала: Предоставление услуг по обучению на месте операторам и техническим специалистам, чтобы операторы могли освоить работу и использование всего программного обеспечения оборудования, чтобы технические специалисты могли освоить принцип работы всей системы, а также диагностику и обслуживание общих неисправностей. После завершения установки каждого проекта инженер-техник может быть оставлен для предоставления руководства на месте в соответствии с ситуацией, чтобы гарантировать, что операторы и техники каждой должности пользователя могут быть квалифицированы для эвакуации после их работы.
Время реагирования на ремонт: После получения заявки от пользователя время реагирования на ремонт составляет не более 4 часов, а время прибытия на место — не более 24 часов.
Связаться с нами
北京泰元祥科技有限公司 电话:010-89780650 手机:18611929790(李永坡)邮箱:liyongpo@taiyuanxiang.cn
地址:北京市昌平区北七家镇宏福 10 号院 1 号楼 3027 室
服务内容:整机销售、安装调试、标定与精度核查、操作培训、售后维修及备件供应 注:本页产品图片、参数及功能描述整理自产品技术资料,仅用于产品介绍;产品外观、配置及技术参数如有更新,恕不另行通知,具体以实物及合同约定为准。
Похожие товары
Смотреть все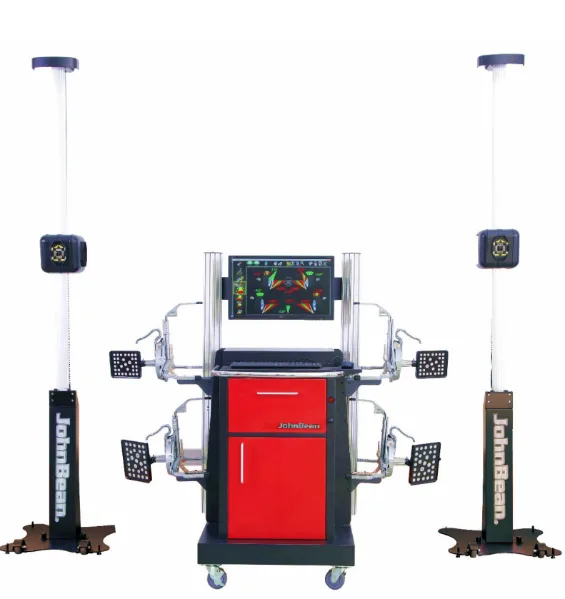
Четырехколесный выравниватель Jabon Extreme Edition (i-Aligner Platinum ³)
Установка транспортного средства | 2 минуты для считывания основных данных о положении четырех колес | 20 000 моделей транспортных средств исходные заводские данные | Оборудование не нуждается в регулярной калибровке
Подробнее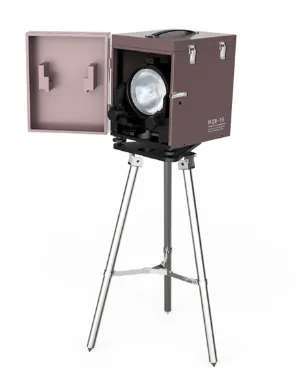
Калибратор детектора фар (инструмент для калибровки света MQB-1B)
ШИМ модулирует стандартный источник света с постоянной интенсивностью света, вручную регулирует горизонтальный/вертикальный угол; интенсивность света 5000 ~ 65000 кд, погрешность интенсивности света ± 4%, погрешность угла ± 5 ′; соответствует правилам калибровки JJG 967, JJG 745
Подробнее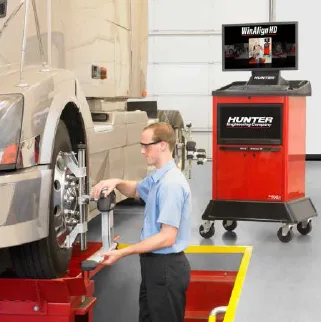
Четырехколесный выравниватель грузового автомобиля Hunter Hunter DSP760TCX
Процесс проверки занимает всего 4 минуты | Применимая максимальная колесная база 15 метров | Компенсация завершается прокаткой на 60 см вперед
Подробнее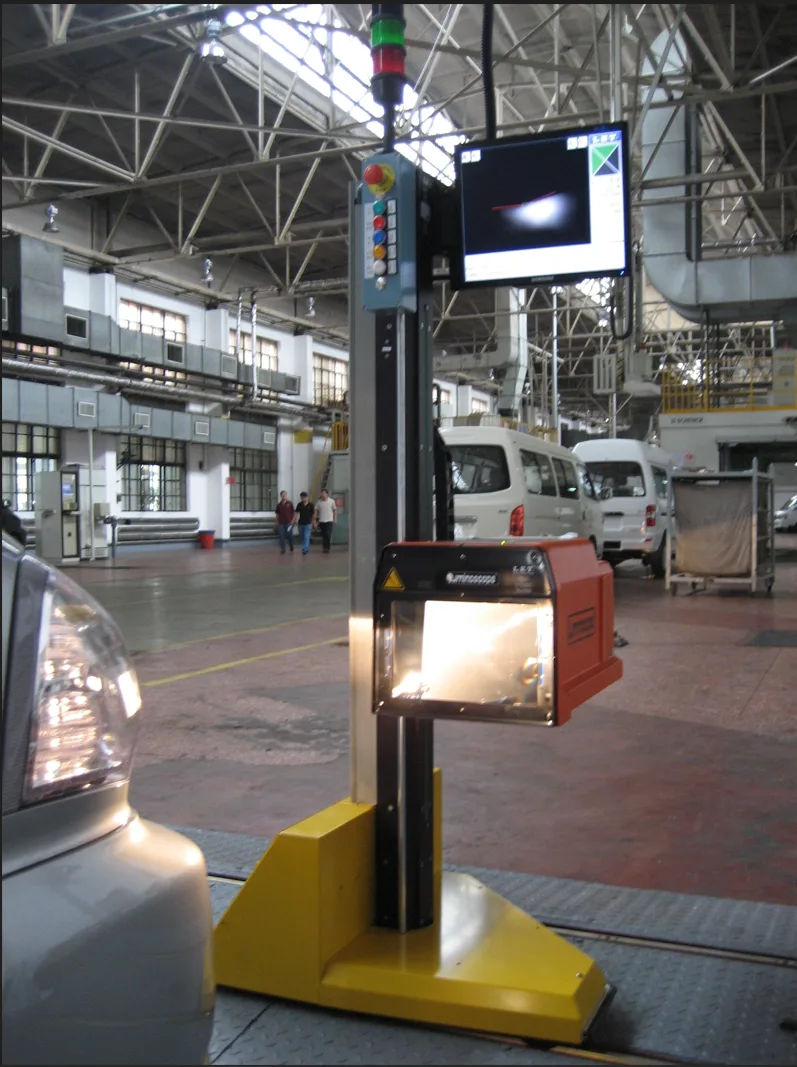
Детектор фар SAM2000 (Belgium Lite, рельсовый тип)
Цифровая камера CCD + модуль Canbus, автоматическое центрирование светового поиска; сила света 0 ~ 125000 кд, смещение положения ± 100 см/10 м, биение обнаружения 35 секунд; автоматическая генерация квалифицированного окна в соответствии с GB7258-2017
ПодробнееДругие товары категории
Смотреть все- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- Non-contact Wheel Alignment Vector TV8 (Auto Track Width)
- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System