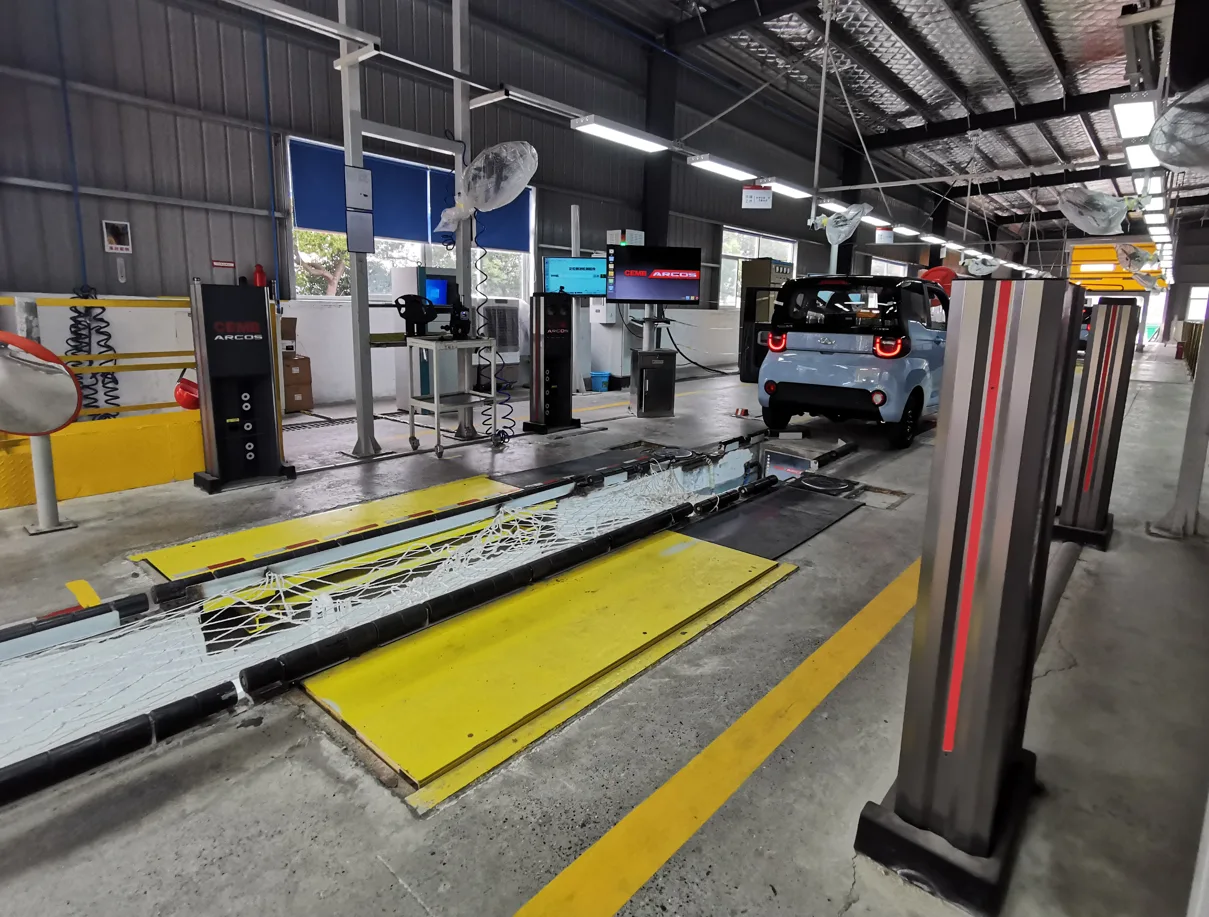
Penjajar roda empat CEMB Argos
Agency4 set 8 kamera | 5 saat untuk kecondongan gandar depan dan belakang dan pengesanan rasuk depan | 70 saat untuk masa ujian penuh | Ketepatan ± 0.02°
Butiran Produk
CEMB Itali | Tiada lekapan · Pengimbasan 3D ringan berstruktur sistem kedudukan empat roda tanpa sentuhan
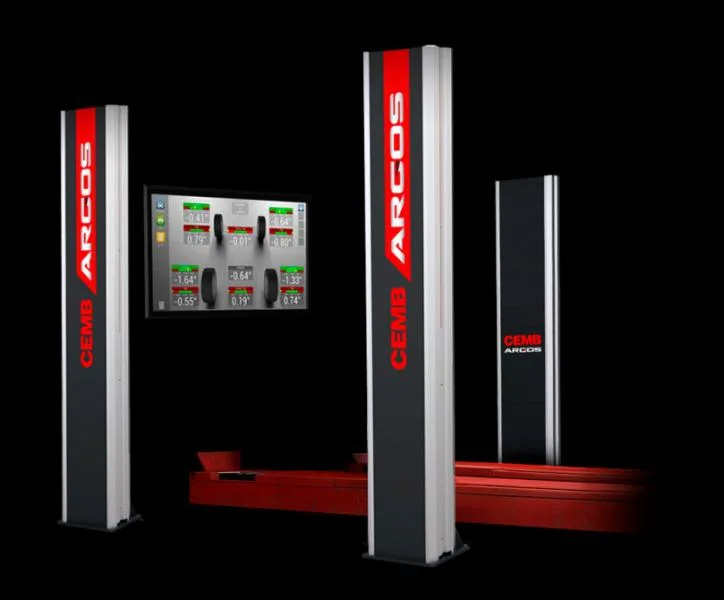
Penjajar roda empat CEMB Argos
4 set 8 kamera | 5 saat untuk kecondongan gandar depan dan belakang dan pengesanan rasuk depan | 70 saat untuk masa ujian penuh | Ketepatan ± 0.02°CEMB Argos mesin lengkap tegak: 4 sistem kerangka utama tetap tegak dan kamera, tiada terdedah, tiada bahagian bergerak| 5 saat
Mengesan kecondongan lateral paksi anterior dan posterior dan anterior Tidak perlu menyentuh kereta |
70 saat
Masa ujian penuh Tiada pengapit, tiada pampasan, tiada brek |
4 kumpulan 8
Pengesanan kedudukan kamera Memastikan ketepatan dan kestabilan pengukuran |
Gambaran Keseluruhan Produk
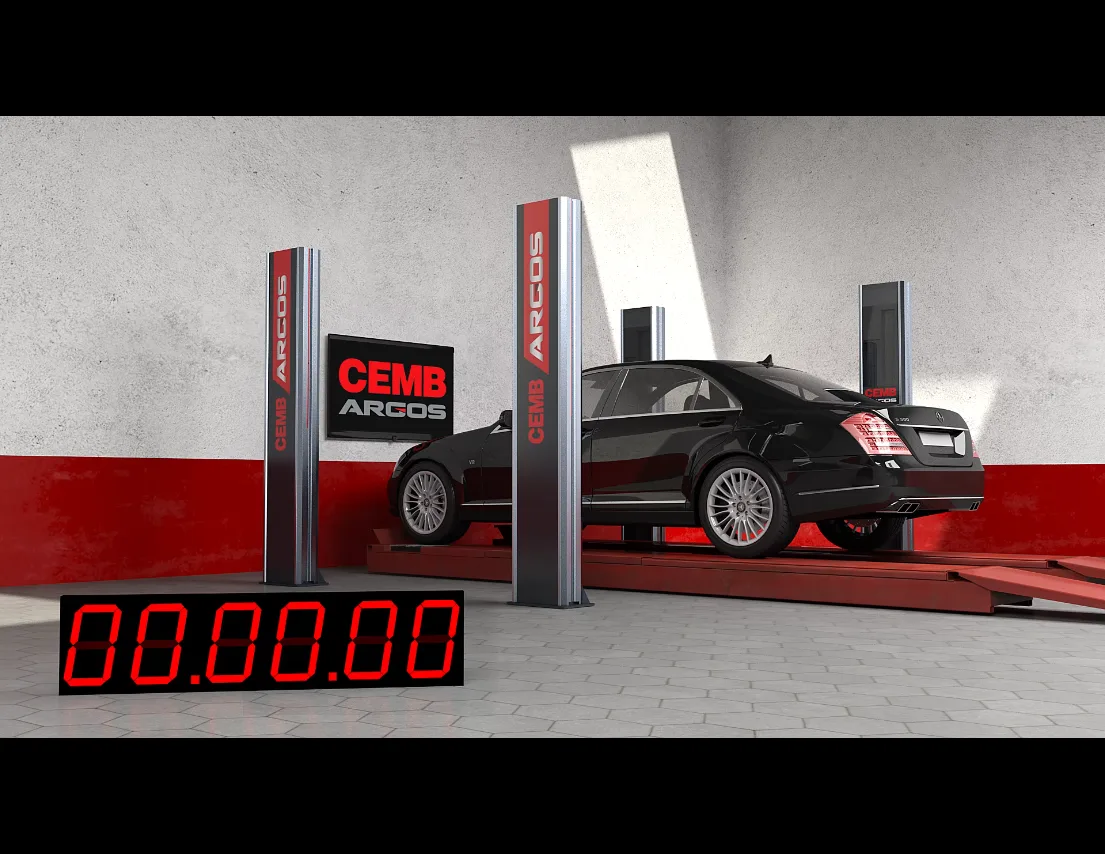
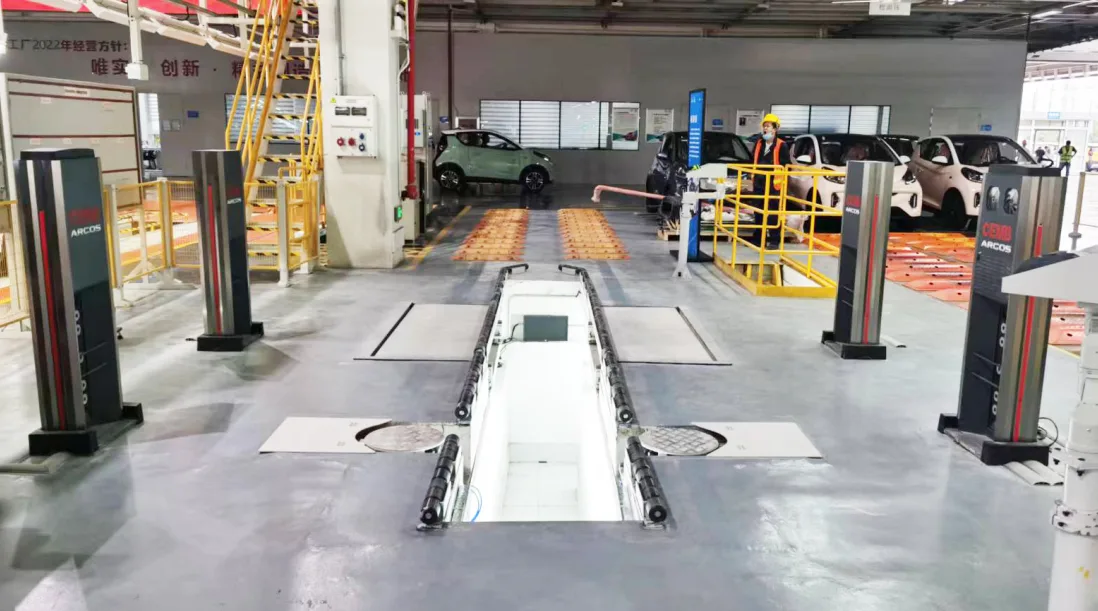
Aligner empat roda automotif bukan hubungan CEMB Argos adalah peralatan khas untuk mengukur dan melaraskan kedudukan roda kenderaan yang dipasang. Melalui robot, empat roda automotif diletakkan dan diukur/dinilai, dan diselaraskan dalam talian mengikut keputusan untuk memastikan kedudukan roda memenuhi parameter dan keperluan reka bentuk. Instrumen kedudukan ini menggunakan pengukuran laser bukan kontak dan teknologi pemprosesan pengimejan sinaran laser, yang mempunyai ciri-ciri ketepatan pengukuran yang tinggi, ralat kebolehulangan kecil dan operasi yang stabil;Bahagian kawalan pencari dikawal oleh komputer, dan data ujian yang diproses dihantar ke sistem komputer dalam masa nyata, supaya fungsi dan item ujian sistem lebih sempurna.
Dari segi pengukuran, Argos mengamalkan bentuk tiada pengapit, plat sasaran, tidak perlu memasang atau menetapkan sebarang penyesuai pada roda, tidak perlu menyentuh kenderaan, dan ia hanya mengambil masa 5 saat untuk mengesan sudut kecenderungan luaran gandar depan dan belakang dan data rasuk depan. Pengukuran ini termasuk data masa nyata seperti rasuk depan roda tunggal, jumlah rasuk depan, sudut kecenderungan ke luar, sudut kecenderungan ke dalam, sudut kecenderungan ke belakang, sudut pendorongan, sudut stereng, sudut kecenderungan stereng, dan lain-lain bagi keseluruhan kenderaan, dan dilaraskan dalam talian mengikut pengukuran.Peralatan ini adalah melalui pengukuran dan pelarasan statik, yang boleh mengulangi pengukuran rasuk depan dan kecondongan roda, dan monitor pada kabinet kawalan dan paparan pengendali dalam lubang memaparkan nilai yang diukur dalam masa nyata. Antaranya, kecondongan belakang pin utama dan kecondongan dalaman pin utama diukur secara tidak langsung. Dengan memutar stereng ke kiri dan kanan, kecondongan belakang pin utama dan kecondongan dalaman pin utama dikira dan dipaparkan pada paparan kristal cecair.
Sistem ini menggunakan 4 sistem hos tetap dan kamera (sistem hos dan kamera tidak terdedah), tiada bahagian yang bergerak menyebabkan kehilangan ketepatan, memastikan ketepatan dan kestabilan pengukuran; peralatan ini menggunakan 4 kumpulan 8 kamera untuk pengesanan kedudukan. Apabila kenderaan memasuki kawasan kerja, kamera tambahan (pelayaran kenderaan) dicetuskan secara automatik, kedudukan kenderaan pada meja putar dijejaki dan dipadankan secara automatik, dan sistem memulakan pengukuran secara automatik.Peranti ini boleh membuat prapemilihan data kenderaan secara automatik, dan boleh dikendalikan oleh kawalan pad tanpa wayar untuk memastikan operasi kakitangan yang mudah. Program peranti pencari dengan fungsi pengesanan masa nyata automatik dan teknologi penentukuran automatik tidak memerlukan penentukuran kamera pencari secara berkala. ARGOS boleh dipasang pada mana-mana lif atau lubang kedudukan tanpa sebarang halangan di sekitar lif atau roda, menyediakan keadaan susun atur yang fleksibel untuk stesen talian pemeriksaan dan pemeriksaan luar talian kilang kenderaan.
Cara ia berfungsi
Pengecaman mata manusia adalah pengecaman objek yang sama oleh 2 mata, dan kemudian analisis objek yang dilihat oleh setiap mata untuk mendapatkan saiz stereoskopik keseluruhan dan imej objek. Ringkasnya, mata mengenali objek sebagai satah, yang sangat dipersoalkan untuk mengukur objek, dan melalui pengiktirafan objek yang sama oleh kedua-dua mata, dan melalui pemprosesan "otak", "kedalaman" objek, iaitu saiz 3D, boleh diperolehi.
Argos menggunakan prinsip yang sama: set kamera berpasangan berada dalam struktur yang dipanggil "pengimbas". Ini membolehkan pengiraan kedudukan yang tetap dan sedikit berasingan untuk setiap pasangan kamera menentukan kedua-duanya, dan imej setiap pengimbas untuk mengira kedalaman objek yang dilihatnya. Ini adalah "teknologi pengimbasan tiga dimensi cahaya berstruktur" yang paling canggih dalam industri pada masa ini.Menggunakan teknologi kedudukan pengimbasan 3D cahaya berstruktur yang dipatenkan, tidak perlu mengimbangi proses kedudukan kenderaan, dan tidak perlu membrek untuk pengukuran kecenderungan belakang, yang mengurangkan langkah operasi dan kesilapan manusia pada dasarnya.
Kekuatan Teras
|
■Tiada pengapit, plat sasaran, tidak perlu memasang atau menetapkan sebarang penyesuai pada roda: tiada kerosakan pada rim disebabkan oleh pengapit, tiada ralat pengukuran disebabkan oleh ralat manual dalam pengapit, dan tiada masa pengapit dan pembongkaran. ■Pengukuran laser tanpa sentuh: tanpa menyentuh kenderaan, ia hanya mengambil masa 5 saat untuk mengesan sudut kecondongan luaran gandar depan dan belakang dan data rasuk depan, yang sesuai untuk mengesan operasi metronomi talian. ■Teknologi kedudukan pengimbasan 3D cahaya berstruktur (dipatenkan): Tiada pampasan troli kakitangan, tiada brek (pengukuran kecenderungan belakang), proses yang lebih pendek, kebolehulangan yang lebih baik. ■4 sistem kerangka utama dan kamera tetap lajur tetap, sistem kerangka utama dan kamera tidak terdedah, dan tidak ada kehilangan ketepatan yang disebabkan oleh bahagian yang bergerak, memastikan ketepatan dan kestabilan pengukuran. ■Empat set 8 kamera melakukan pengesanan kedudukan untuk memastikan ketepatan dan kestabilan pengukuran; imej digital berketepatan tinggi memberikan data yang lebih tepat, menangkap perubahan kecil dalam setiap sudut dengan tepat, dan mengukur setiap roda secara bebas. ■Bidang pandang ultra lebar yang unik, menangkap sasaran pengukuran sepenuhnya, dapat mengukur jarak roda panjang kereta mewah dengan sempurna; liputan denyar kamera digital, penyegerakan masa nyata untuk menyediakan data dinamik. ■Kamera tambahan (pelayaran kenderaan) pencetus automatik: sistem mengesan dan memadankan kedudukan kenderaan secara automatik pada meja putar apabila kenderaan memasuki kawasan kerja, dan sistem memulakan pengukuran secara automatik. |
■Sistem meja putar pneumatik automatik sepenuhnya: Ia boleh dikunci dan dilonggarkan secara automatik mengikut keperluan, dan kenderaan boleh diletakkan dan dilepaskan dengan platform terapung pneumatik. ■Kawalan pad tanpa wayar dan prapemilihan data kenderaan secara automatik: Peranti ini boleh membuat prapemilihan data kenderaan secara automatik, yang boleh dikendalikan oleh kawalan pad tanpa wayar untuk memastikan operasi kakitangan yang mudah. ■Pengesanan masa nyata automatik dan penentukuran automatik: Peralatan ini mempunyai teknologi penentukuran automatik yang dipatenkan untuk memastikan kestabilan pengukuran dan berkesan menyesuaikan diri dengan kesan perubahan suhu siang dan malam dan bermusim pada platform dan peralatan; tidak perlu melakukan penentukuran biasa kamera penentu kedudukan. ■Pengukuran boleh dilakukan pada platform rendah: Peranti boleh diukur pada platform rendah, boleh dipasang pada mana-mana lif atau lubang kedudukan, dan tidak ada halangan di sekitar lif atau roda. ■Pengukuran berulang: Peralatan ini adalah pengukuran dan pelarasan statik, yang boleh mengulangi pengukuran rasuk depan dan kecondongan roda. Monitor pada kabinet kawalan dan paparan pengendali di lubang memaparkan nilai yang diukur dalam masa nyata. ■Program kedudukan mengesan secara automatik dalam masa nyata, dan bekerjasama dengan alat kawalan jauh dan senjata pengimbas tanpa wayar, pencetak label dan konfigurasi periferal lain untuk memudahkan kemasukan data dan pengesanan hasil garisan pengesanan. ■Adalah perlu untuk mengkonfigurasi pembaikan yang boleh dibuka dan dipasang dengan mudah untuk memudahkan pemasangan dan penyelenggaraan peralatan antara stesen. |
Paparan struktur dan perincian
|
|
Pengimbas dan kamera:Argos menggunakan pasangan set kamera yang dipasang dalam struktur yang dikenali sebagai "pengimbas". Setiap pasangan kamera menggambarkan objek yang sama dalam hubungan kedudukan yang tetap dan sedikit terpisah, dan imej setiap pengimbas mengira kedalaman objek yang dilihatnya, "teknologi pengimbasan tiga dimensi cahaya berstruktur" yang paling canggih dalam industri hari ini.Seluruh mesin menggunakan 4 kumpulan 8 kamera untuk pengesanan kedudukan, dengan imej digital berketepatan tinggi dan liputan kilat kamera digital, penyegerakan masa nyata untuk menyediakan data dinamik, dan boleh mengukur setiap roda secara bebas. |
|
Platform terapung pneumatik:Mekanisme platform terapung kedudukan terdiri daripada meja putar pneumatik gandar depan (jarak roda boleh laras) dan slaid sisi gandar belakang. Meja putar terapung 360 darjah dan dikunci secara pneumatik, dengan jarak roda boleh laras ± 210mm pada satu sisi dan gelongsor sisi pada gandar belakang. Peralatan ini dilengkapi dengan sistem meja putar pneumatik automatik sepenuhnya, yang boleh dikunci dan dilonggarkan secara automatik mengikut keperluan, menyediakan dua keadaan pelepasan dan pengekangan untuk kedudukan kenderaan, dan digunakan bersama dengan proses pengukuran automatik. |
|
|
|
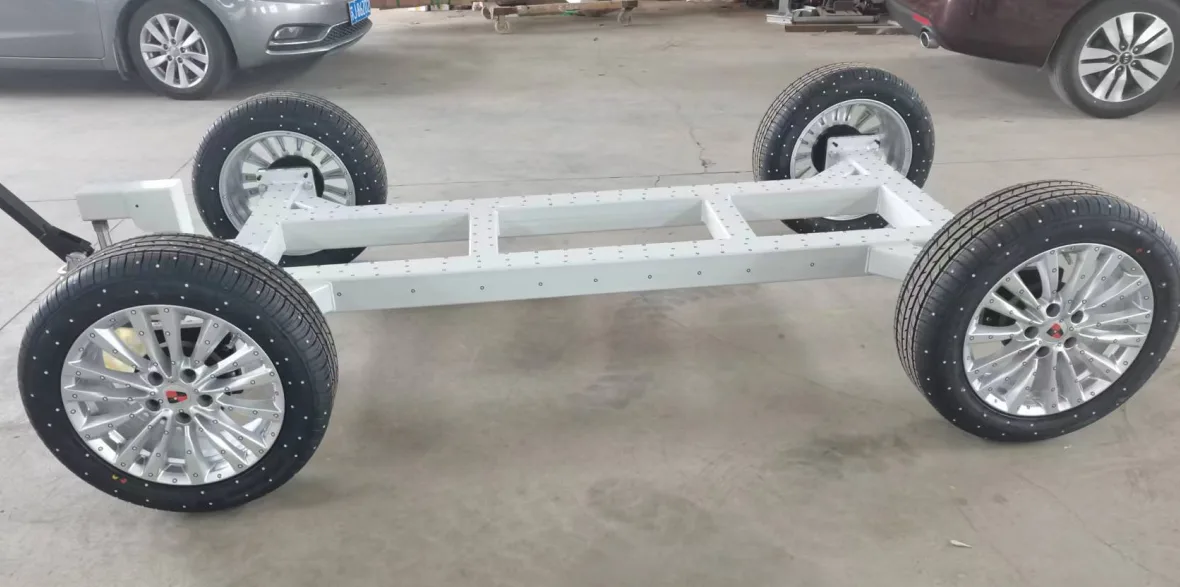
Troli penentukuran (bingkai):Dengan peralatan ini, kerangka penanda aras disediakan, dan kilang menjalankan pengukuran tiga koordinat; data tiga koordinat yang diukur dihantar kepada pengilang untuk mengira sudut rasuk depan dan sudut kecenderungan luaran setiap roda; melalui prosedur penentukuran, sudut rasuk depan dan sudut kecenderungan luaran diberi pampasan kepada kedudukan empat roda untuk pembetulan. Peralatan itu sendiri mempunyai fungsi pengesanan masa nyata automatik dan teknologi penentukuran automatik, yang menghapuskan keperluan untuk penentukuran berkala kamera penentu kedudukan. Bingkai standard terutamanya digunakan untuk pengesahan ketepatan dan senario pembetulan sistem. |
|
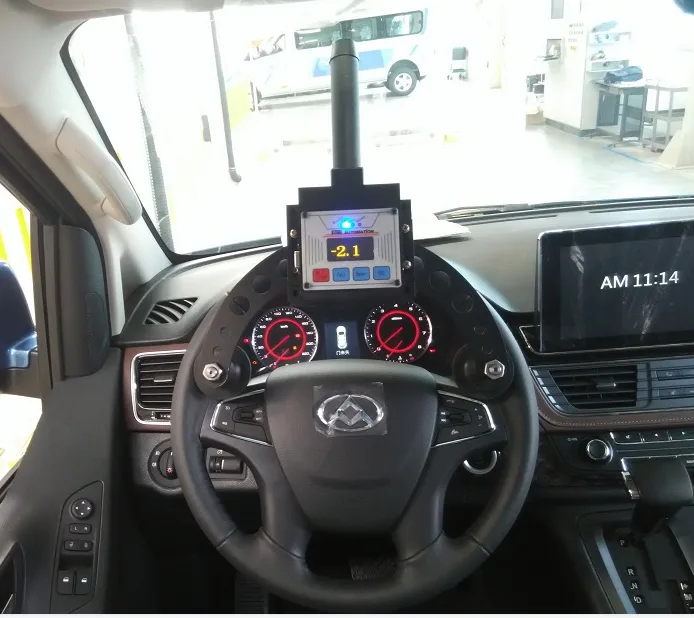
Penjajar stereng:Penjajar stereng menggunakan voltan bekalan kuasa 220V, ketepatan penjajaran ± 0.1 darjah, dan julat pengukuran adalah tambah atau tolak 45 darjah; fungsi komunikasi adalah Bluetooth wayarles industri 100 meter, dan antara muka data adalah port bersiri Bluetooth dengan api; dok pengecasan segera dicas. Penjajar stereng dan aras stereng digunakan bersama untuk mengukur sudut pesongan stereng dan membetulkan stereng sebelum pelarasan untuk memastikan pengukuran dan pelarasan dilakukan dalam sikap stereng yang betul. |
|
Parameter teknikal
Seluruh mesin dan parameter berfungsi
| Kaedah pengukuran | Pengukuran laser tanpa sentuh, teknologi pemprosesan pengimejan sinaran laser; tiada lekapan, tiada plat sasaran, tidak perlu memasang atau menetapkan sebarang penyesuai pada roda |
| Teknologi Teras | Teknologi kedudukan pengimbasan 3D cahaya berstruktur (dipatenkan), kumpulan kamera berpasangan merupakan "pengimbas" |
| Konfigurasi Kamera | 4 set 8 kamera untuk pengesanan lokasi |
| Masa Pengesanan Jarak Roda/Rasuk Depan | Menguji kecondongan sisi paksi depan dan belakang dan data rasuk depan hanya mengambil masa 5 saat |
| Masa ujian penuh | Masa ujian penuh untuk Argos ialah 70-an |
| Masa Kemasukan (Rujukan) | Kira-kira 30-an |
| Pemasukan data model kenderaan (rujukan) | Kira-kira 30-an |
| Penetapan Roda Pemandu (Rujukan) | Kira-kira 10-an |
| Kaedah pembaikan seluruh mesin | 4 lajur tetap (sistem kerangka utama dan kamera tidak terdedah), tiada bahagian yang bergerak membawa kehilangan ketepatan |
| Sistem meja putar | Sistem meja putar pneumatik automatik sepenuhnya yang mengunci dan melepaskan secara automatik seperti yang diperlukan |
| Parameter Platform Terapung | Meja putar 360° terapung; penguncian pneumatik; jarak laras sebelah ± 210mm; gandar belakang dengan plat gelongsor sisi |
| Cara ia berfungsi | Prapilih automatik data kenderaan dengan kawalan pad tanpa wayar |
| Penentukuran automatik | Peralatan ini mempunyai teknologi penentukuran automatik yang dipatenkan, yang berkesan menyesuaikan diri dengan pengaruh siang dan malam dan perubahan suhu bermusim pada platform dan peralatan; program ini mempunyai fungsi pengesanan masa nyata automatik, dan tidak perlu melakukan penentukuran biasa kamera penentu kedudukan. |
| Syarat-syarat pemasangan | Boleh dipasang pada mana-mana pengangkat atau lubang kedudukan; boleh diukur pada platform rendah; tiada halangan di sekeliling pengangkat atau roda; perlu dikonfigurasikan dengan pengikat untuk memudahkan penyingkiran dan pemasangan |
Julat pengukuran dan ketepatan
| Item Pengukuran | Ketepatan | Julat Julat | Julat Pengukuran Jumlah Ketepatan |
|---|---|---|---|
| Jumlah Jari Kaki (Depan) | +/- 0.02° | 2. 0 | Lapan. |
| Jari kaki individu depan/belakang Saluran anterior tunggal (anterior dan posterior) | +/- 0.02° | 2. 0 | +/- 4.0° |
| Kecenderungan Luar Camber | +/- 0.02° | Lapan. | Lapan. |
| Sudut Penarikan Balik | +/- 0.02° | 2. 0 | +/- 4.0° |
| Sudut Teras | +/- 0.02 | 2. 0 | +/- 4.0° |
| Caster 后倾角 | +/- 0.05° | +/- 19.0° | +/- 19.0° |
| SAI 包容角 | +/- 0.05° | +/- 19.0° | +/- 19.0° |
| TOOT/Max Steer Angle 最大转向角 | +/- 0.08° | +/- 50.0° | +/- 50.0° |
| Caster Adjustment 后倾角调整 | +/- 0.02° | Lapan. | Lapan. |
方向盘摆正器技术参数
| 供电电压 | 220V |
| Meluruskan ketepatan | ±0.1 度 |
| Julat pengukuran | 正负 45 度 |
| 通信功能 | 工业无线蓝牙 100 米 |
| 数据接口 | 蓝牙串口带 API |
| 充电座 | 即放即充 |
Kandungan pengukuran
前轮前束(左/右)、前轮总前束、前轮外倾(左/右)、主销后倾、主销内倾、后轮外倾(左/右)、最大转向角等。该设备为通过式静态测量及调整,可重复测量车轮的前束及外倾,控制柜上显示器及地坑中操作工显示器对测量数值实时显示。主销后倾角、主销内倾角测量方式为间接测量方式:通过左右转动方向盘,计算出主销后倾角和主销内倾角,并显示在液晶显示器上。
Skop Bekalan
| No. | 非接触式四轮定位仪系统组成 |
|---|---|
| 非常注重你的健康呢? | ARGOS 立柱组件(包含立柱侧盖板及底盖板) |
| 2. | 传感器组件(含摄像头/目标板/激光发射器) |
| 3. | Kerangka utama komputer khusus |
| 4. | 程序套件(含定位程序及加密狗) |
| 5 | 线缆组件(含电源线、连接线) |
| meredah hutan | Penutup kabel dan pengikat |
| 7 | Paparan kristal cecair |
| 8 | 外置摄像头(车辆巡航)组件 |
| 9 | 控制阀及线缆/气管 |
| 10 | 方向盘摆正器 |
| 11 | Paparan Lubang |
| 12 | Kurungan pelekap monitor + monitor |
| 13 | Aras stereng |
| 14 | 定位浮动平台机构(前轴气动转盘可调轮距 + 后轴侧滑板) |
| 15 | Pengimbas wayarles |
| 16 | 标签打印机 |
Proses
ARGOS 的完整测试时间为 70s,加上进场时间(约 30s)、车型数据录入(约 30s)、方向盘固定(约 10s)、退场。标准作业流程如下:
- 设备开机:打开电源供电总闸,按下主立柱上启动按钮(1 闭合),程序启动运行,进入初始界面。
- Persediaan kenderaan: Letakkan kenderaan anda dalam kedudukan berpandu yang sedia untuk diambil.
- Kemasukan kenderaan: Perlahan-lahan pandu kenderaan ke platform.
- 定位补偿:按照软件要求将车辆缓慢行驶到指定位置完成补偿程序。
- 车型参数输入:从数据库中选择测试车辆定位数据。
- 客户资料输入:进入备注选项编辑客户资料。
- 后倾角测量:进入更多测量,选择后倾角测量,安装刹车锁,松开转角盘与后滑板,按软件指示打方向到指定位置后停止,逐一完成后将方向盘回正。
- 最大转向角测量:进入更多测量,选择后倾角测量,完成后倾角测量后按照软件提示继续旋转方向盘至机械最极端位置并保持住,逐一完成后将方向盘回正。
- Paparan data: Klik pada pengukuran untuk melihat data lokasi kenderaan.
- Fiksasi stereng: Pasang meter aras stereng, laraskan aras stereng, dan pasang fiksasi kunci stereng.
- Pelarasan kenderaan: Ikut gesaan perisian untuk melaraskan casis kenderaan supaya data kedudukan berada dalam julat kelayakan hijau.
- Simpan Cetakan Data: Cetak data yang diselaraskan dan simpan dalam pangkalan data pelanggan.
- Keluar kenderaan: Tanggalkan aras stereng, kunci stereng, dan kunci brek, dan kenderaan perlahan-lahan meninggalkan platform.
Senario/Kes Projek
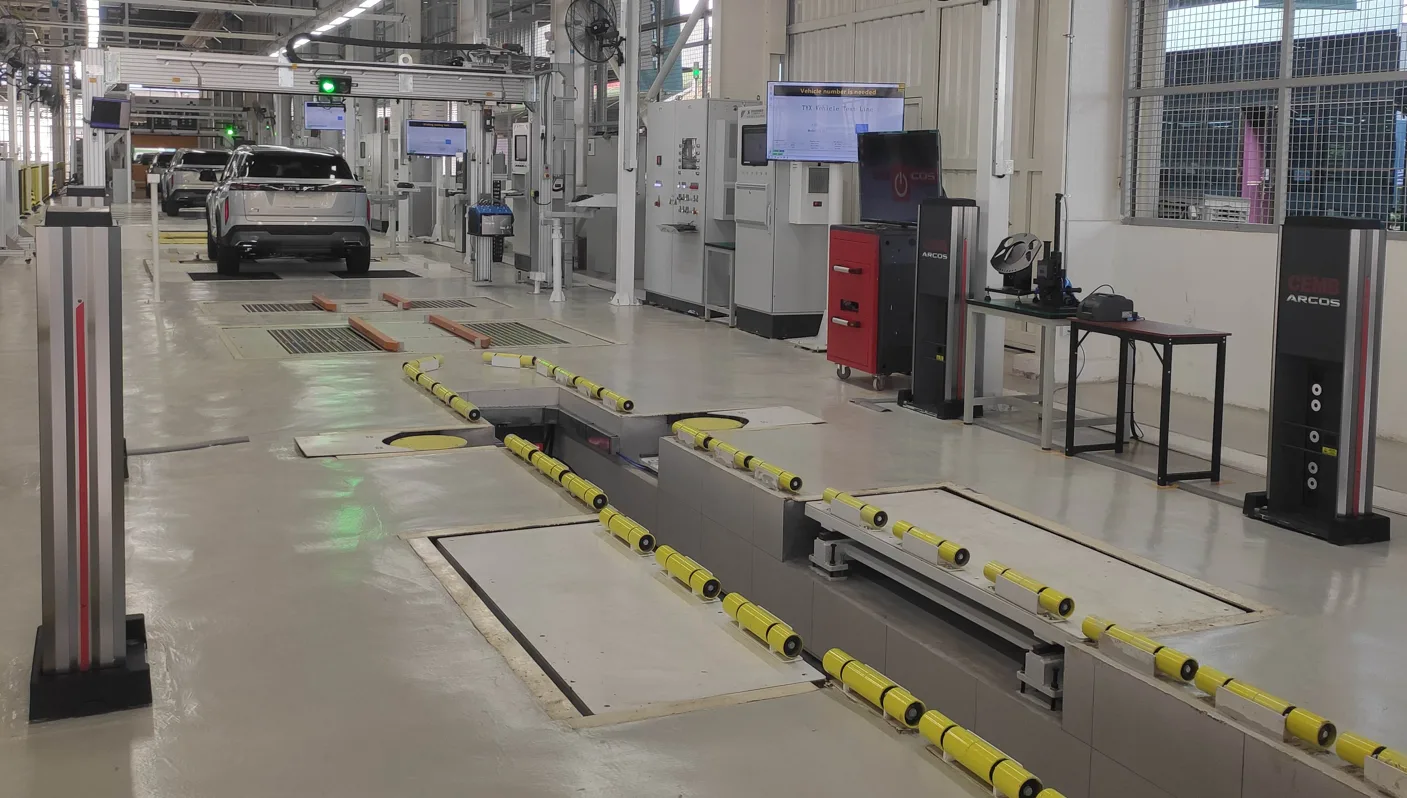
ARGOS 采用无夹具、无适配器的非接触测量方式,测量节拍稳定(前后轴外倾与前束检测仅需 5 秒,完整测试时间 70 秒),可安装在任何定位举升机或地坑上,举升机或车轮周围无任何障碍物,适用于整车厂总装下线检测工位、整车检测线以及需要快速定位检测与调整的维修与研发场景。设备已应用于以下整车工厂项目:
|
马来西亚工厂项目案例
|
中国芜湖工厂项目案例
|
除上述项目外,ARGOS 还应用于伊朗 BAHAMAN 工厂与伊朗 Zaymad 工厂,可用于整车下线四轮定位检测与在线调整作业,满足多车型混线的数据调用、测量判定与结果留档需求。
Perkhidmatan & Sokongan
Waranti: Jaminan percuma satu tahun dan perkhidmatan diskaun seumur hidup untuk peralatan perkakasan dan sistem rangkaian yang disediakan. Semasa tempoh jaminan percuma, sebarang kerosakan yang disebabkan oleh kualiti dan kegagalan teknikal peralatan itu sendiri, proses pemasangan, dll., hendaklah dibaiki dan digantikan oleh syarikat kami secara percuma.
Peningkatan perisian: Kemas kini atau peningkatan perisian terkini boleh didapati secara percuma seumur hidup.
Latihan kakitangan: Menyediakan perkhidmatan latihan di tempat kepada pengendali dan juruteknik pengguna, supaya pengendali dapat menguasai operasi dan penggunaan semua perisian peralatan, supaya juruteknik dapat menguasai prinsip kerja keseluruhan sistem dan diagnosis dan penyelenggaraan kesalahan biasa. Selepas pemasangan setiap projek selesai, juruteknik kejuruteraan boleh ditinggalkan untuk memberikan panduan di tempat mengikut keadaan untuk memastikan bahawa pengendali dan juruteknik setiap kedudukan pengguna boleh layak untuk berpindah selepas kerja mereka.
Masa tindak balas pembaikan: Selepas menerima panggilan daripada pengguna, masa tindak balas pembaikan adalah dalam masa 4 jam, dan masa di lokasi adalah dalam masa 24 jam.
sesiapa yang - hambamu. Pada pelupusan anda.
北京泰元祥科技有限公司 电话:010-89780650 手机:18611929790(李永坡)邮箱:liyongpo@taiyuanxiang.cn
地址:北京市昌平区北七家镇宏福 10 号院 1 号楼 3027 室
服务内容:整机销售、安装调试、标定与精度核查、操作培训、售后维修及备件供应 注:本页产品图片、参数及功能描述整理自产品技术资料,仅用于产品介绍;产品外观、配置及技术参数如有更新,恕不另行通知,具体以实物及合同约定为准。
Produk Berkaitan
Lihat Semua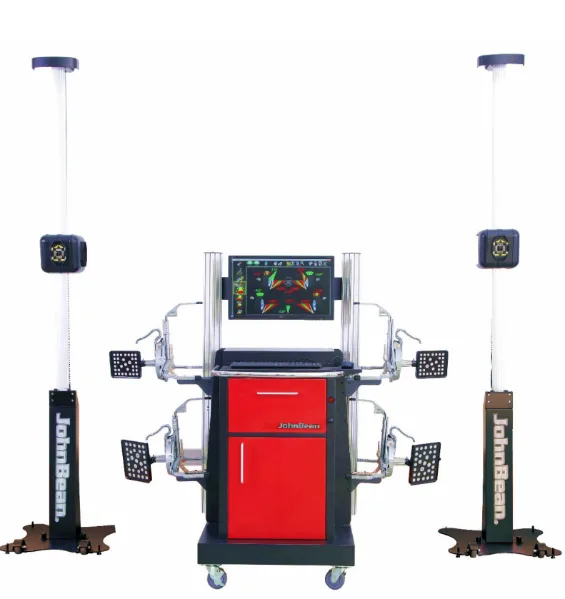
Pelurus roda empat Jabon Extreme Edition (i-Aligner Platinum ³)
Kenderaan melalui pemasangan | 2 minit untuk membaca data asas kedudukan empat roda | 20,000 model kenderaan data kilang asal | Peralatan tidak memerlukan penentukuran biasa
Ketahui Lebih Lanjut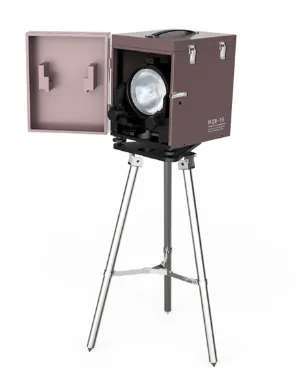
Penentukur Pengesan Lampu Depan (Alat Penentukuran Cahaya MQB-1B)
PWM memodulasi sumber cahaya piawai intensiti cahaya malar, melaraskan sudut mendatar/menegak secara manual; intensiti bercahaya 5000 ~ 65000cd, ralat intensiti bercahaya ± 4%, ralat sudut ± 5 '; mematuhi peraturan penentukuran JJG 967, JJG 745
Ketahui Lebih Lanjut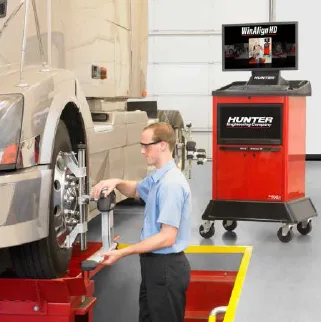
Penjajar roda empat jenis lori Hunter Hunter DSP760TCX
Proses pemeriksaan hanya mengambil masa 4 minit | Jarak roda maksimum yang berkenaan 15 meter | Pampasan dilengkapkan dengan menggulung 60 cm ke hadapan
Ketahui Lebih Lanjut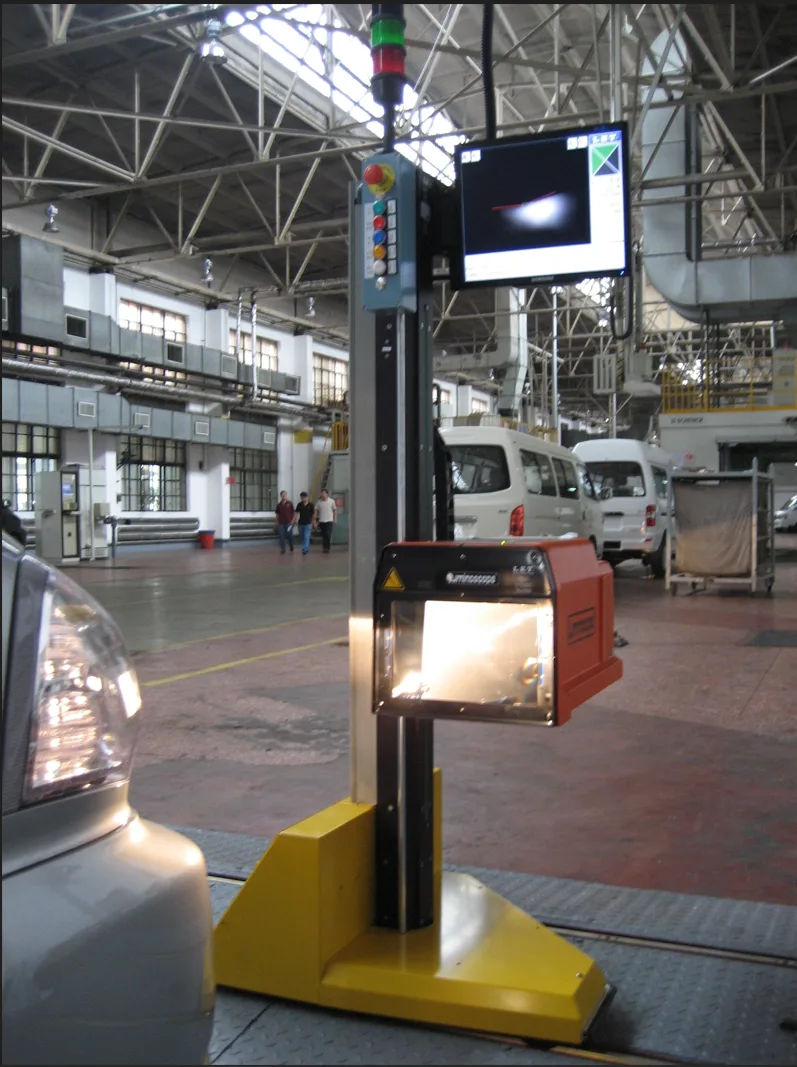
Pengesan lampu depan SAM2000 (Belgium Lite, jenis rel bawah tanah)
Kamera digital CCD + modul CANBUS, pemusatan pencarian cahaya automatik; intensiti bercahaya 0 ~ 125000cd, ofset kedudukan ± 100cm/10m, pengesanan berdegup 35 saat; penjanaan automatik tetingkap berkelayakan mengikut GB7258-2017
Ketahui Lebih LanjutProduk Lain dalam Kategori Ini
Lihat Semua- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- Non-contact Wheel Alignment Vector TV8 (Auto Track Width)
- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System