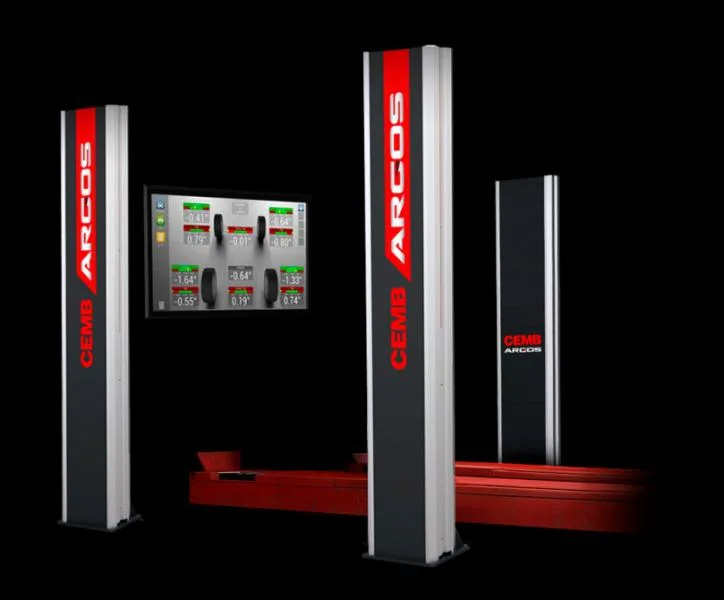
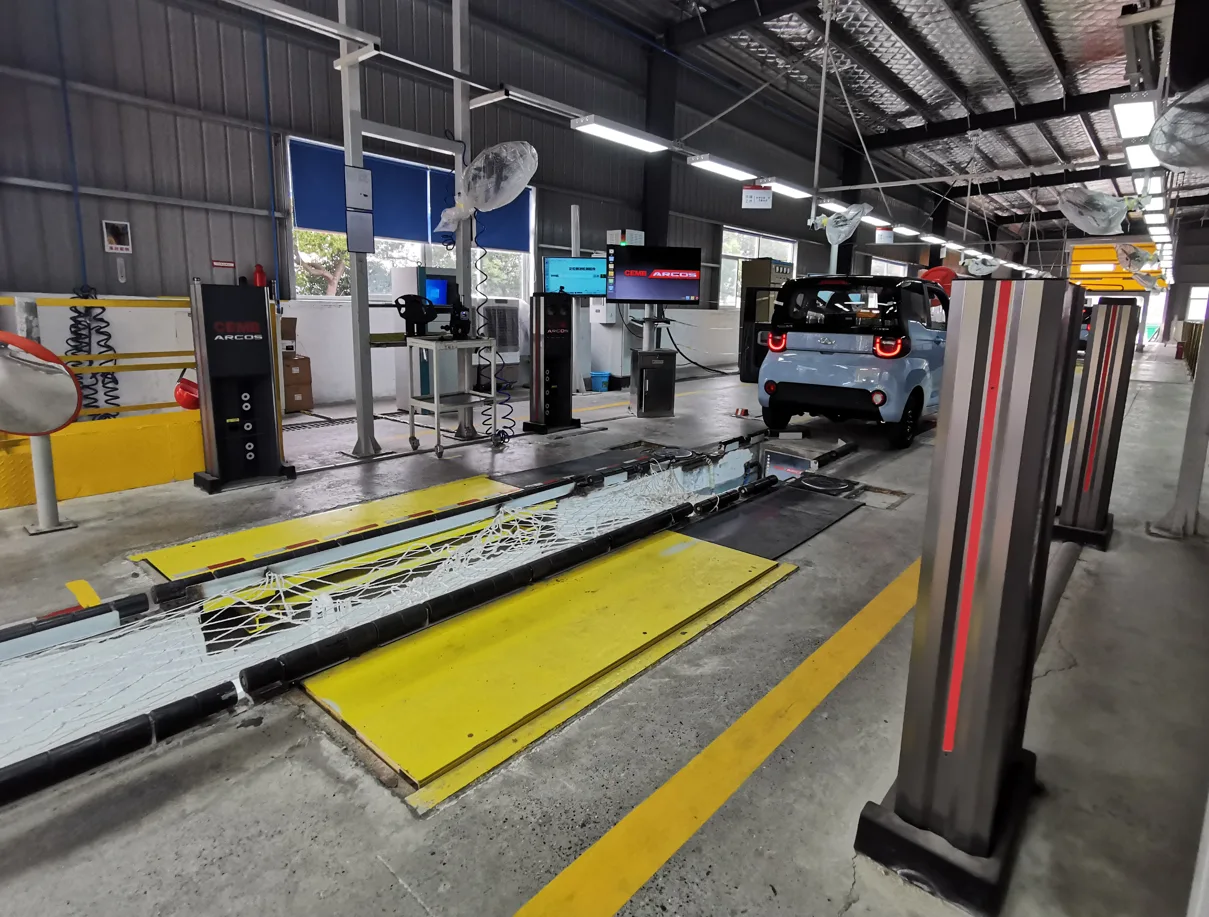
کیت تنظیم چهار چرخ CEMB ARGOS
Agency۴ گروه ۸ تایی دوربین | تشخیص کمبر و انحراف محور جلو و عقب تنها در ۵ ثانیه | زمان کامل آزمایش ۷۰ ثانیه | دقت ±۰.۰۲ درجه
جزئیات محصول
CEMB ایتالیا | سیستم ترازبندی چهار چرخ بدون تماس با اسکن سه بعدی نوری ساختار یافته و بدون نیاز به فیکسچر
کیت تنظیم چهار چرخ CEMB ARGOS
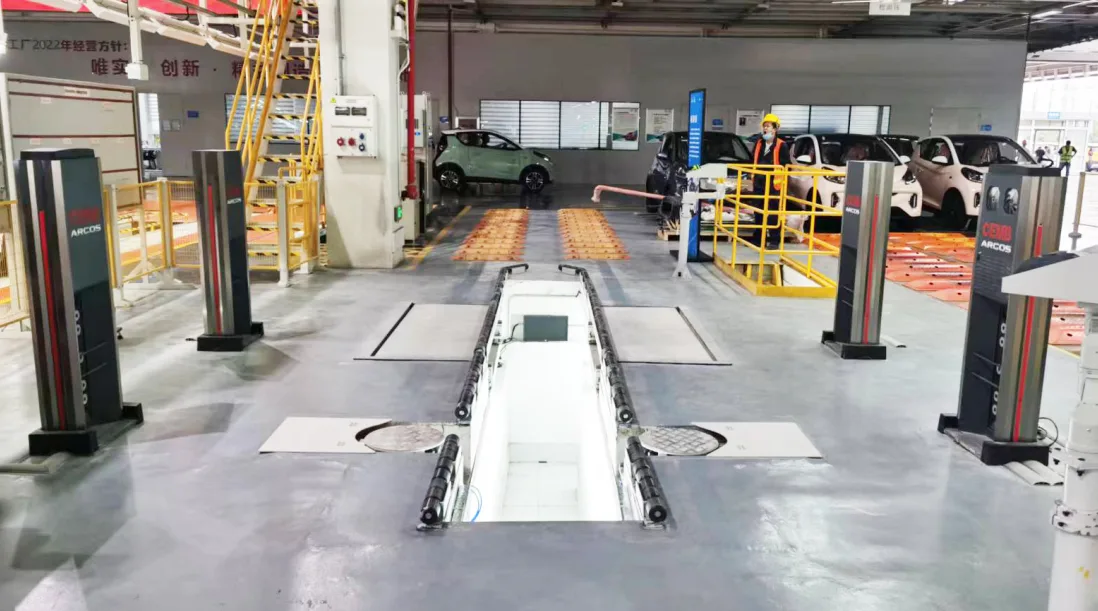
۴ گروه ۸ تایی دوربین | تشخیص کمبر و انحراف محور جلو و عقب تنها در ۵ ثانیه | زمان کامل آزمایش ۷۰ ثانیه | دقت ±۰.۰۲ درجهواحد ستونی CEMB ARGOS: چهار ستون ثابت، واحد اصلی و دوربین را محکم نگه میدارند، بدون هیچ قطعه نمایان یا متحرکی.| ۵ ثانیه
تشخیص کمبر و زاویه انحراف محورهای جلو و عقب نیازی به لمس وسیله نقلیه نیست |
۷۰ ثانیه
زمان کامل آزمون بدون نیاز به گیره، بدون نیاز به جبران خسارت، بدون نیاز به ترمز |
۴ گروه ۸ نفره
تشخیص موقعیت دوربین اطمینان از دقت و پایداری اندازهگیری |
بررسی اجمالی محصول
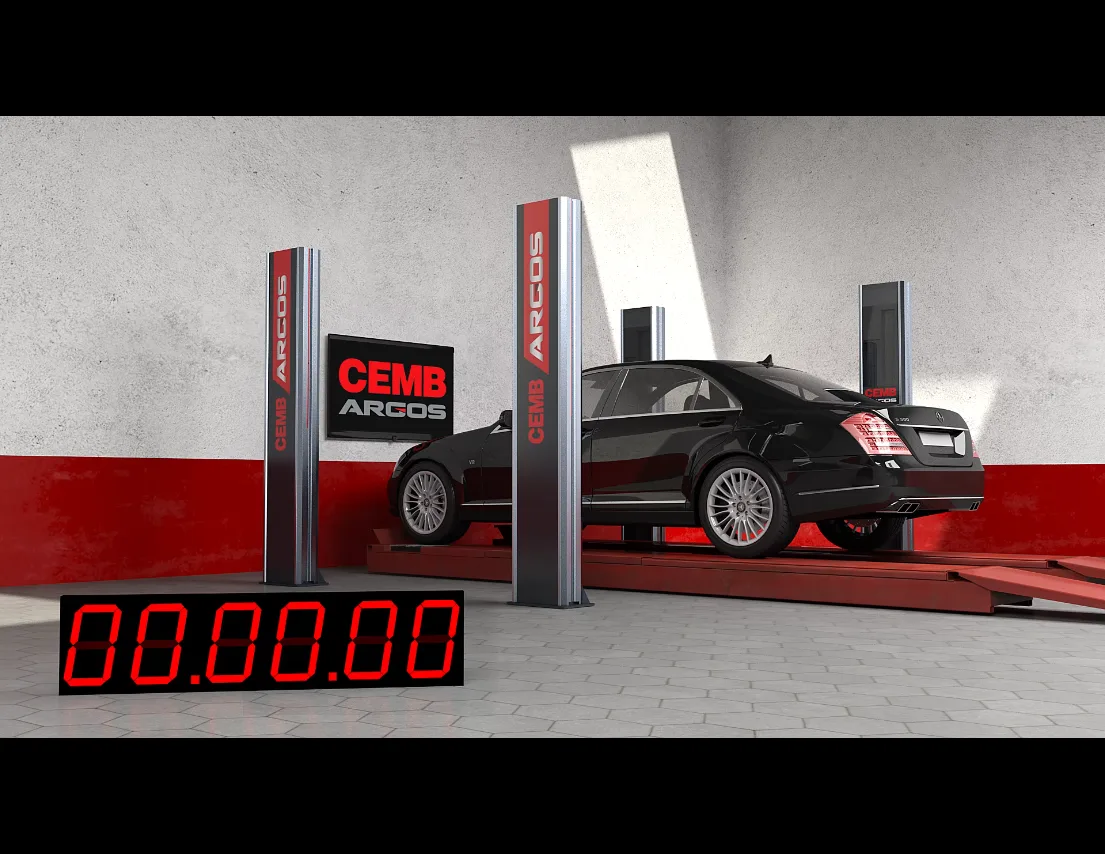
سیستم تراز چهار چرخ خودرو بدون تماس CEMB ARGOS یک دستگاه تخصصی است که برای اندازهگیری و تنظیم تراز چرخ خودروهای مونتاژ شده استفاده میشود. این سیستم از یک ربات برای موقعیتیابی، اندازهگیری و تعیین تراز چهار چرخ استفاده میکند و سپس بر اساس نتایج، تنظیمات آنلاین را انجام میدهد تا اطمینان حاصل شود که تراز چرخ با پارامترها و الزامات طراحی مطابقت دارد. این سیستم تراز از اندازهگیری لیزری غیر تماسی و فناوری تصویربرداری تابش لیزر استفاده میکند که دارای دقت اندازهگیری بالا، خطای تکرارپذیری کم و عملکرد پایدار است.واحد کنترل دستگاه موقعیتیابی توسط کامپیوتر کنترل میشود و دادههای تشخیص پردازششده بهصورت بلادرنگ به سیستم کامپیوتری منتقل میشوند و عملکرد سیستم و موارد تشخیص را کاملتر میکنند.
از نظر روش اندازهگیری، ARGOS رویکردی بدون نیاز به فیکسچر و صفحه هدف را اتخاذ میکند و نیازی به نصب آداپتور روی چرخها یا تماس با وسیله نقلیه ندارد. اندازهگیری زاویه کمبر و زاویه تو این محورهای جلو و عقب تنها ۵ ثانیه طول میکشد. اندازهگیریها شامل دادههای بلادرنگ در مورد زاویه تو این تک چرخ، زاویه تو این کل، کمبر، کستر، زاویه رانش، زاویه فرمان و زاویه شیب فرمان است که امکان تنظیمات آنلاین را بر اساس اندازهگیریها فراهم میکند.این تجهیزات یک سیستم اندازهگیری و تنظیم استاتیک از نوع درونزا است که قادر به اندازهگیری مکرر زاویه پنجه و کمبر چرخ است. مقادیر اندازهگیری شده به صورت بلادرنگ روی مانیتور کابینت کنترل و مانیتور اپراتور در محل نصب نمایش داده میشوند. زاویه انحراف کینگپین و زاویه کستر به طور غیرمستقیم با چرخاندن فرمان به چپ و راست، محاسبه زاویه انحراف کینگپین و زاویه کستر و نمایش آنها روی صفحه LCD اندازهگیری میشوند.
این سیستم از چهار ستون ثابت برای ایمنسازی واحد اصلی و دوربینها استفاده میکند (واحد اصلی و دوربینها در معرض دید نیستند)، قطعات متحرکی را که میتوانند باعث از دست رفتن دقت شوند، حذف میکند و دقت و پایداری اندازهگیری را تضمین میکند. این تجهیزات از چهار گروه هشت دوربینی برای تشخیص موقعیت استفاده میکند. هنگامی که یک وسیله نقلیه وارد منطقه کار میشود، دوربین کمکی (کروز خودرو) به طور خودکار فعال میشود، به طور خودکار موقعیت وسیله نقلیه را روی صفحه گردان ردیابی و تطبیق میدهد و سیستم به طور خودکار اندازهگیری را شروع میکند.این تجهیزات میتوانند به طور خودکار دادههای خودرو را از قبل انتخاب کنند و از طریق یک PAD بیسیم کنترل میشوند و عملکرد راحت پرسنل را تضمین میکنند. برنامه دستگاه موقعیتیابی شامل فناوری تشخیص خودکار در زمان واقعی و کالیبراسیون خودکار است که نیاز به کالیبراسیون دورهای دوربین موقعیتیابی را از بین میبرد. ARGOS را میتوان روی هر بالابر یا گودال موقعیتیابی نصب کرد، بدون هیچ مانعی در اطراف بالابر یا چرخها، که شرایط چیدمان انعطافپذیری را برای ایستگاههای خط بازرسی و بازرسیهای خط مونتاژ خودرو فراهم میکند.
اصل کار
تشخیص چشم انسان شامل استفاده از دو چشم برای شناسایی یک هدف یکسان و سپس تجزیه و تحلیل شیء دیده شده توسط هر چشم برای استخراج اندازه و تصویر کلی سه بعدی شیء است. به عبارت ساده، یک چشم یک شیء را به عنوان یک صفحه دو بعدی درک میکند که چالشهای قابل توجهی را برای اندازهگیری شیء ایجاد میکند. با این حال، با استفاده از هر دو چشم برای شناسایی یک شیء یکسان و پردازش آن از طریق "مغز"، میتوان "عمق" یا بعد سه بعدی یک شیء را به دست آورد.
ARGOS از همین اصل استفاده میکند: جفت دوربینهایی که در ساختاری به نام «اسکنر» قرار گرفتهاند. این امر به هر جفت دوربین اجازه میدهد تا ثابت و کمی از هم جدا باشند و از تصویر هر اسکنر برای محاسبه عمق شیء مورد نظر استفاده شود. این در حال حاضر پیشرفتهترین «فناوری اسکن سهبعدی نور ساختاریافته» در صنعت است.با استفاده از فناوری ثبتشدهی موقعیتیابی اسکن سهبعدی با نور ساختاریافته، در هنگام موقعیتیابی خودرو نیازی به جبران خسارت نیست و برای اندازهگیری زاویه شیب نیازی به ترمزگیری نیست که در اصل تعداد مراحل عملیاتی و خطای انسانی را کاهش میدهد.
مزایای اصلی
|
■طراحی بدون نیاز به فیکسچر و صفحه هدف، نیاز به نصب هرگونه آداپتور روی چرخ را از بین میبرد. این امر از آسیب دیدن رینگ به دلیل فیکسچرها و خطاهای اندازهگیری ناشی از خطای انسانی در بستن جلوگیری میکند، ضمن اینکه در زمان بستن و جداسازی قطعات نیز صرفهجویی میشود. ■اندازهگیری لیزری غیرتماسی: نیازی به تماس با وسیله نقلیه نیست. تنها ۵ ثانیه طول میکشد تا دادههای کمبر و انحراف پنجه پا (toe-in) محورهای جلو و عقب تشخیص داده شود، که آن را برای عملیات مبتنی بر دسته در خطوط بازرسی مناسب میسازد. ■فناوری موقعیتیابی اسکن سهبعدی با نور ساختاریافته (ثبت اختراع): نیازی به پرسنل برای هل دادن چرخ دستی برای جبران خسارت نیست، نیازی به ترمزگیری نیست (اندازهگیری زاویه شیب عقب)، فرآیند کوتاهتر و تکرارپذیری بهتر. ■سیستم واحد اصلی و دوربین توسط چهار ستون در جای خود ثابت شدهاند. سیستم واحد اصلی و دوربین در معرض دید نیستند و هیچ قطعه متحرکی که ممکن است باعث از دست رفتن دقت شود، وجود ندارد و دقت و پایداری اندازهگیری را تضمین میکند. ■چهار گروه متشکل از هشت دوربین، موقعیتیابی و تشخیص را انجام میدهند تا دقت و پایداری اندازهگیری تضمین شود؛ تصویربرداری دیجیتال با دقت بالا، دادههای دقیقتری را ارائه میدهد، تغییرات جزئی را در هر زاویه به دقت ثبت میکند و هر چرخ را به طور مستقل اندازهگیری میکند. ■با میدان دید فوقالعاده وسیع، میتواند هدف مورد اندازهگیری را به طور کامل ثبت کند و خودروهای لوکس با فاصله محوری زیاد را به طور کامل اندازهگیری کند؛ پوشش فلاش دوربین دیجیتال، دادههای پویا را در زمان واقعی ارائه میدهد. ■فعال شدن خودکار دوربین کمکی (کروز خودرو): هنگامی که خودرو وارد منطقه کار میشود، سیستم به طور خودکار موقعیت خودرو را روی صفحه گردان ردیابی و تطبیق میدهد و سیستم به طور خودکار اندازهگیری را شروع میکند. |
■سیستم چرخشی پنوماتیک کاملاً اتوماتیک: میتواند به طور خودکار در صورت نیاز قفل و آزاد شود و با پلتفرم شناور پنوماتیک برای دستیابی به موقعیت یابی و آزادسازی وسیله نقلیه کار کند. ■کنترل بیسیم PAD و پیشانتخاب خودکار دادههای خودرو: این دستگاه میتواند بهطور خودکار دادههای خودرو را از قبل انتخاب کند و از طریق یک PAD بیسیم کنترل شود و عملکرد راحت پرسنل را تضمین کند. ■تشخیص خودکار در لحظه و کالیبراسیون خودکار: این تجهیزات دارای فناوری کالیبراسیون خودکار ثبت اختراع شده هستند تا ثبات اندازهگیری را تضمین کرده و به طور موثر با تأثیر تغییرات دمای روز و شب و فصلی بر روی پلتفرم و تجهیزات سازگار شوند؛ هیچ کالیبراسیون دورهای دوربین موقعیتیابی لازم نیست. ■اندازهگیریها را میتوان روی یک سکوی کمارتفاع انجام داد: دستگاه را میتوان روی هر بالابر یا گودال موقعیتیابی، بدون هیچ مانعی در اطراف بالابر یا چرخها، نصب کرد. ■اندازهگیری تکرارپذیر: این تجهیز یک دستگاه اندازهگیری و تنظیم استاتیک عبوری است که میتواند به طور مکرر میزان انحراف و کمبر چرخ را اندازهگیری کند. مقادیر اندازهگیری شده به صورت بلادرنگ روی صفحه نمایش روی کابینت کنترل و صفحه نمایش اپراتور در گودال نمایش داده میشوند. ■برنامه موقعیتیابی به طور خودکار و در لحظه تشخیص میدهد و با کمک کنترل از راه دور و پیکربندیهای جانبی مانند اسکنر بارکد بیسیم و چاپگرهای برچسب، ورود دادهها و ردیابی نتایج را برای خط تشخیص تسهیل میکند. ■لازم است بستی پیکربندی شود که به راحتی قابل جدا شدن و نصب باشد تا نصب و نگهداری تجهیزات بین ایستگاههای کاری تسهیل شود. |
ساختار و جزئیات
|
|
اسکنرها و دوربینها:ARGOS از جفت دوربینهایی که در ساختاری به نام «اسکنر» نصب شدهاند، استفاده میکند. هر جفت دوربین از یک هدف در موقعیتی ثابت و کمی جدا از هم تصویربرداری میکنند و عمق جسم دیده شده توسط هر اسکنر از روی تصویر محاسبه میشود. این پیشرفتهترین «فناوری اسکن سهبعدی نور ساختاریافته» در حال حاضر در صنعت است.این دستگاه از ۴ گروه ۸ دوربینی برای موقعیتیابی و تشخیص استفاده میکند، که با تصویربرداری دیجیتال با دقت بالا و پوشش فلاش دوربین دیجیتال ترکیب شده است تا دادههای پویا را در زمان واقعی ارائه دهد و میتواند هر چرخ را به طور مستقل اندازهگیری کند. |
|
سکوی شناور پنوماتیکی:مکانیزم سکوی شناور موقعیتیابی شامل یک صفحه گردان پنوماتیکی محور جلو (فاصله چرخها قابل تنظیم) و یک صفحه کشویی کنار محور عقب است. صفحه گردان 360 درجه شناور است و به صورت پنوماتیکی قفل میشود. فاصله چرخها در یک طرف به میزان ±210 میلیمتر قابل تنظیم است و محور عقب به یک صفحه کشویی کناری مجهز شده است. این تجهیزات به یک سیستم صفحه گردان پنوماتیکی کاملاً خودکار مجهز شدهاند که میتواند در صورت نیاز به طور خودکار قفل و آزاد شود و هر دو حالت رهاسازی و محدودیت را برای موقعیتیابی خودرو فراهم کند و در ارتباط با فرآیندهای اندازهگیری خودکار استفاده میشود. |
|
|
|
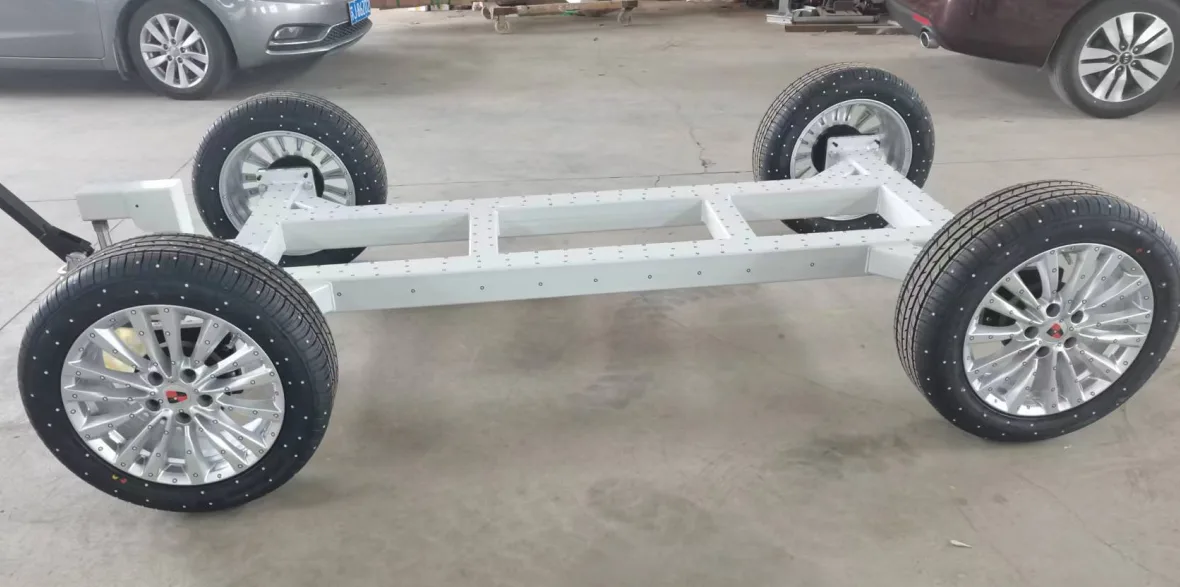
کالسکه کالیبراسیون (قاب کالیبراسیون):این تجهیزات با یک قاب کالیبراسیون ارائه میشوند که توسط کارخانه برای اندازهگیری با دستگاه اندازهگیری مختصات (CMM) استفاده میشود. دادههای اندازهگیری شده CMM سپس برای محاسبه زوایای Toe و Camber هر چرخ به سازنده ارسال میشوند. سپس از یک برنامه کالیبراسیون برای جبران این زوایا در سیستم ترازبندی چهار چرخ برای اصلاح استفاده میشود. خود تجهیزات دارای فناوری تشخیص خودکار در زمان واقعی و کالیبراسیون خودکار هستند که نیاز به کالیبراسیون دورهای دوربین سیستم ترازبندی را از بین میبرد. قاب کالیبراسیون در درجه اول برای تأیید دقت و اصلاح سیستم استفاده میشود. |
|
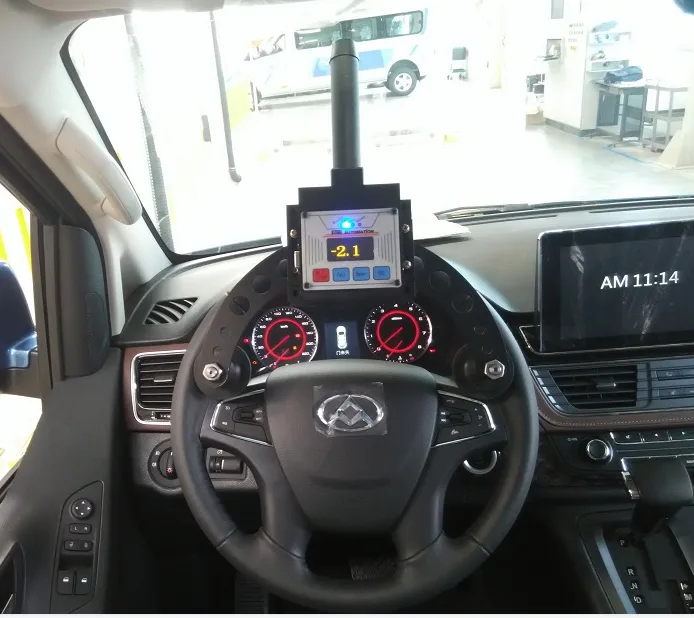
صاف کننده فرمان:صافکننده فرمان از منبع تغذیه ۲۲۰ ولت استفاده میکند و دقت صاف کردن آن ±۰.۱ درجه و محدوده اندازهگیری ±۴۵ درجه است. ارتباط از طریق بلوتوث بیسیم صنعتی تا برد ۱۰۰ متر انجام میشود و رابط داده یک پورت سریال بلوتوث با API است. داک شارژ امکان شارژ فوری پس از قرارگیری را فراهم میکند. صافکننده فرمان، همراه با تراز فرمان، برای اندازهگیری زاویه انحراف فرمان و ثابت کردن فرمان در جای خود قبل از تنظیم استفاده میشود و اطمینان حاصل میشود که اندازهگیری و تنظیم با جهت صحیح فرمان انجام میشود. |
|
پارامترهای فنی
پارامترهای کلی دستگاه و عملکرد آن
| روش اندازهگیری | اندازهگیری لیزری غیرتماسی، با استفاده از فناوری تصویربرداری تابش لیزر؛ بدون نیاز به گیره یا صفحات هدف، نیاز به نصب یا آداپتور روی چرخ را از بین میبرد. |
| فناوریهای اصلی | فناوری اسکن و موقعیتیابی سهبعدی با نور ساختاریافته (ثبت اختراع شده)، با استفاده از جفت دوربینها برای تشکیل یک «اسکنر». |
| پیکربندی دوربین | چهار گروه هشتتایی از دوربینها برای موقعیتیابی و تشخیص استفاده شدند. |
| زمان تشخیص فاصله چرخ/پنجه | اندازهگیری دادههای کمبر و پنجه چرخهای محورهای جلو و عقب تنها ۵ ثانیه طول میکشد. |
| زمان کامل آزمون | زمان کامل آزمایش ARGOS 70 ثانیه بود. |
| زمان ورود (برای مرجع) | تقریباً 30 ثانیه |
| ورود اطلاعات مدل خودرو (مرجع) | تقریباً 30 ثانیه |
| فرمان ثابت (برای مرجع) | تقریباً ۱۰ ثانیه |
| روش تثبیت کلی | چهار ستون ثابت، پشتیبانی را فراهم میکنند (واحد اصلی و دوربین در معرض دید نیستند)، و قطعات متحرکی را که میتوانند باعث کاهش دقت شوند، حذف میکنند. |
| سیستم صفحه گردان | سیستم میز دوار پنوماتیک کاملاً اتوماتیک میتواند در صورت نیاز به طور خودکار قفل و آزاد شود. |
| پارامترهای پلتفرم شناور | صفحه گردان شناور ۳۶۰ درجه؛ قفل پنوماتیکی؛ شیار چرخ قابل تنظیم در یک طرف ±۲۱۰ میلیمتر؛ محور عقب مجهز به کشویی کناری. |
| روش عملیات | این سیستم میتواند به طور خودکار دادههای خودرو را از قبل انتخاب کند و از طریق یک پد بیسیم کنترل شود. |
| کالیبراسیون خودکار | این تجهیزات دارای فناوری کالیبراسیون خودکار ثبتشده هستند که به طور مؤثر با اثرات تغییرات دمای روزانه و فصلی بر روی پلتفرم و تجهیزات سازگار میشوند؛ این برنامه شامل تشخیص خودکار در زمان واقعی است که نیاز به کالیبراسیون دورهای دوربین دستگاه موقعیتیابی را از بین میبرد. |
| شرایط نصب | میتوان آن را روی هر بالابر یا گودال موقعیتیابی نصب کرد؛ اندازهگیریها را میتوان از یک سکوی پایین انجام داد؛ نباید هیچ مانعی در اطراف بالابر یا چرخها وجود داشته باشد؛ یک بست که به راحتی قابل جدا شدن و نصب باشد، مورد نیاز است. |
محدوده و دقت اندازهگیری
| 测量项目 | دقت | محدوده | محدوده کل دقت اندازهگیری |
|---|---|---|---|
| کل پنجه پا (جلو) | -ديروز ساعت 11: | ۲/ ۰ | +/- ۸.۰ درجه |
| انگشت پا به صورت جداگانه در جلو/عقب (یک انگشت قدامی و یک انگشت خلفی) | -ديروز ساعت 11: | ۲/ ۰ | - 0-4-1 |
| شیب کمبر به سمت بیرون | -ديروز ساعت 11: | +/- ۸.۰ درجه | +/- ۸.۰ درجه |
| زاویه عقبنشینی | -ديروز ساعت 11: | ۲/ ۰ | - 0-4-1 |
| Thrust Angle 推力角 | -ديروز ساعت 11: | ۲/ ۰ | - 0-4-1 |
| شیب پشتی چرخ | ۰/ ۰۵ | ...نوزده... | ...نوزده... |
| زاویه فراگیر SAI | ۰/ ۰۵ | ...نوزده... | ...نوزده... |
| زاویه فرمان/حداکثر زاویه فرمان | +/- 0.08 درجه | ۰/ ۵۰ | ۰/ ۵۰ |
| تنظیم چرخ | -ديروز ساعت 11: | +/- ۸.۰ درجه | +/- ۸.۰ درجه |
پارامترهای فنی صاف کننده فرمان
| ولتاژ منبع تغذیه | ۲۲۰ ولت |
| دقت تراز | ±۰.۱ درجه |
| 测量范围 | ±۴۵ درجه |
| عملکرد ارتباطی | بلوتوث بیسیم صنعتی با برد ۱۰۰ متر |
| رابط داده | پورت سریال بلوتوث با API |
| داک شارژ | شارژ فوری |
محتوای اندازهگیری
این تجهیزات میزان انحراف چرخ جلو (چپ/راست)، انحراف کل چرخ جلو، کمبر چرخ جلو (چپ/راست)، کستر، شیب شاهپین، کمبر چرخ عقب (چپ/راست) و حداکثر زاویه فرمان را اندازهگیری میکند. این یک سیستم اندازهگیری و تنظیم استاتیک از نوع عبوری است که قادر به اندازهگیری مکرر انحراف و کمبر چرخ است. مقادیر اندازهگیری شده به صورت بلادرنگ هم در صفحه نمایش کابینت کنترل و هم در صفحه نمایش اپراتور در محل پیست نمایش داده میشوند.زاویه شیب و زاویه کمبر کینگ پین به صورت غیرمستقیم اندازهگیری میشوند: با چرخاندن فرمان به چپ و راست، زاویه شیب و زاویه کمبر کینگ پین محاسبه و روی صفحه LCD نمایش داده میشوند.
供货范围
| شماره | ترکیب سیستم تنظیم چهار چرخ بدون تماس |
|---|---|
| ! | مجموعه ستون ARGOS (شامل صفحه پوشش کناری ستون و صفحه پوشش پایینی) |
| ! | 传感器组件(含摄像头/目标板/激光发射器) |
| ! | میزبان کامپیوتر اختصاصی |
| .چهار دلار و هفتاد و پنج سنت | 程序套件(含定位程序及加密狗) |
| ... پنج | 线缆组件(含电源线、连接线) |
| 0 2 1 تماس بگير ، روز خوش | پوشش و بستهای کابل |
| ...7 | مانیتور ال سی دی |
| هشت | 外置摄像头(车辆巡航)组件 |
| 9 | 控制阀及线缆/气管 |
| 10 | 方向盘摆正器 |
| 11 | مانیتور گودال |
| 12 | مانیتور + پایه مانیتور |
| 13 | سطح فرمان |
| 14 | 定位浮动平台机构(前轴气动转盘可调轮距 + 后轴侧滑板) |
| 15 | اسکنر بارکد بیسیم |
| 16 | چاپگر برچسب |
جریان فرآیند
ARGOS 的完整测试时间为 70s,加上进场时间(约 30s)、车型数据录入(约 30s)、方向盘固定(约 10s)、退场。标准作业流程如下:
- 设备开机:打开电源供电总闸,按下主立柱上启动按钮(1 闭合),程序启动运行,进入初始界面。
- آمادهسازی وسیله نقلیه: وسیله نقلیه را در محل تعیینشده پارک کنید و برای سوار شدن آماده شوید.
- ورود خودرو: به آرامی خودرو را به داخل سکو هدایت کنید.
- 定位补偿:按照软件要求将车辆缓慢行驶到指定位置完成补偿程序。
- 车型参数输入:从数据库中选择测试车辆定位数据。
- 客户资料输入:进入备注选项编辑客户资料。
- 后倾角测量:进入更多测量,选择后倾角测量,安装刹车锁,松开转角盘与后滑板,按软件指示打方向到指定位置后停止,逐一完成后将方向盘回正。
- 最大转向角测量:进入更多测量,选择后倾角测量,完成后倾角测量后按照软件提示继续旋转方向盘至机械最极端位置并保持住,逐一完成后将方向盘回正。
- مشاهده دادهها: برای مشاهده دادههای موقعیت مکانی خودرو، روی مقدار اندازهگیری کلیک کنید.
- تعمیر فرمان: برای تعمیر، فرمان را تراز کنید، فرمان را تنظیم کنید تا تراز باشد و قفل فرمان را نصب کنید.
- تنظیم خودرو: شاسی خودرو را طبق دستورالعملهای نرمافزار تنظیم کنید تا اطمینان حاصل شود که دادههای موقعیتیابی در محدوده قابل قبول سبز قرار دارند.
- چاپ و ذخیره دادهها: دادههای تنظیمشده را چاپ کرده و در پایگاه داده مشتری ذخیره کنید.
- خروج خودرو: سطح فرمان، قفل فرمان و قفل ترمز را بردارید و به آرامی خودرو را از روی سکو حرکت دهید.
سناریوهای کاربردی / موارد پروژه
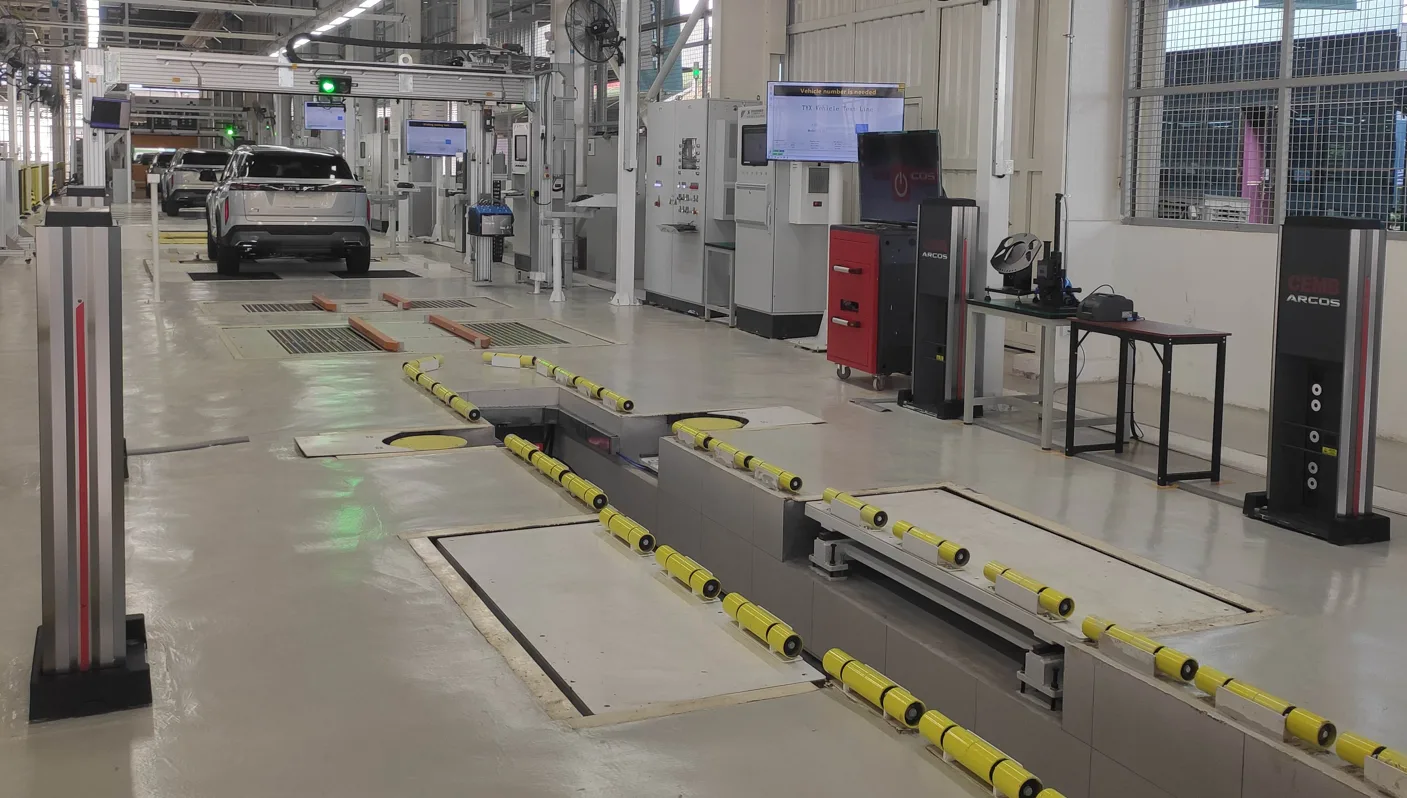
ARGOS 采用无夹具、无适配器的非接触测量方式,测量节拍稳定(前后轴外倾与前束检测仅需 5 秒,完整测试时间 70 秒),可安装在任何定位举升机或地坑上,举升机或车轮周围无任何障碍物,适用于整车厂总装下线检测工位、整车检测线以及需要快速定位检测与调整的维修与研发场景。设备已应用于以下整车工厂项目:
|
马来西亚工厂项目案例
|
中国芜湖工厂项目案例
|
除上述项目外,ARGOS 还应用于伊朗 BAHAMAN 工厂与伊朗 Zaymad 工厂,可用于整车下线四轮定位检测与在线调整作业,满足多车型混线的数据调用、测量判定与结果留档需求。
خدمات و پشتیبانی
گارانتی: ما یک سال گارانتی رایگان و خدمات ترجیحی مادام العمر برای سختافزارها و سیستمهای شبکه ارائه شده ارائه میدهیم. در طول دوره گارانتی رایگان، هرگونه خسارت ناشی از کیفیت خود تجهیزات، نقص فنی یا نحوه نصب، توسط شرکت ما به صورت رایگان تعمیر یا تعویض خواهد شد.
ارتقاء نرمافزار: دسترسی رایگان مادامالعمر به آخرین بهروزرسانیها یا ارتقاءهای نرمافزار.
آموزش پرسنل: خدمات آموزشی در محل به اپراتورها و تکنسینهای کاربر ارائه میشود تا اطمینان حاصل شود که اپراتورها در کار با تمام نرمافزارهای تجهیزات مهارت دارند و تکنسینها اصول کار کل سیستم و تشخیص و تعمیر عیوب رایج را درک میکنند. پس از نصب هر پروژه، یک تکنسین مهندسی ممکن است برای ارائه راهنمایی در محل باقی بماند و اطمینان حاصل شود که همه اپراتورها و تکنسینهای کاربر قبل از ترک محل، در موقعیتهای مربوطه خود صلاحیت دارند.
زمان پاسخگویی به تعمیر: پس از دریافت تماس تعمیر کاربر، زمان پاسخگویی به تعمیر ظرف ۴ ساعت و زمان رسیدن به محل ظرف ۲۴ ساعت است.
تماس با ما
Beijing Taiyuanxiang Technology Co., Ltd. تلفن: 010-89780650 تلفن همراه: 18611929790 (Li Yongpo)ایمیل: liyongpo@taiyuanxiang.cn
آدرس: پکن، شهرک بیکیجیا، منطقه چانگپینگ، اتاق ۳۰۲۷، ساختمان ۱، شماره ۱۰ حیاط هونگفو
خدمات شامل: فروش ماشین آلات کامل، نصب و راه اندازی، کالیبراسیون و تأیید صحت، آموزش اپراتور، تعمیر و نگهداری پس از فروش و تأمین قطعات یدکی می باشد. توجه: تصاویر، پارامترها و توضیحات عملکرد محصول در این صفحه از دادههای فنی محصول گردآوری شده و صرفاً جهت معرفی محصول است. ظاهر، پیکربندی و پارامترهای فنی محصول ممکن است بدون اطلاع قبلی تغییر کنند. محصول واقعی و قرارداد ملاک خواهد بود.
محصولات مرتبط
مشاهده همه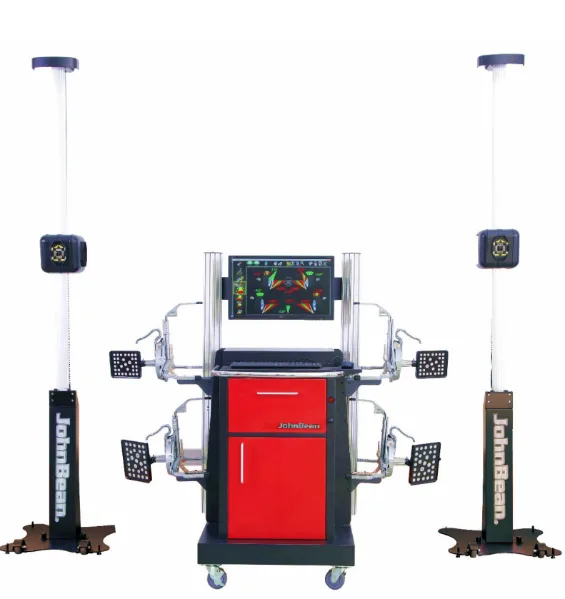
سیستم تنظیم چهار چرخ i-Aligner Platinum³
نصب روی خودرو | خواندن دادههای اولیه تنظیم چهار چرخ در ۲ دقیقه | دادههای اصلی کارخانه برای ۲۰۰۰۰ مدل خودرو | بدون نیاز به کالیبراسیون دورهای تجهیزات
اطلاعات بیشتر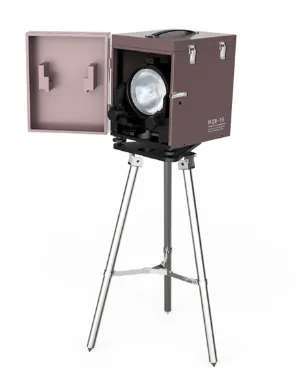
کالیبراتور تستر چراغ جلو (ابزار کالیبراسیون نور MQB-1B)
منبع نور استاندارد با شدت نور ثابت مدوله شده PWM، با تنظیم دستی زاویه افقی/عمودی؛ شدت نور ۵۰۰۰ تا ۶۵۰۰۰ کاندلا، خطای شدت نور ±۴٪، خطای زاویه ±۵ فوت؛ مطابق با رویههای تأیید JJG 967 و JJG 745.
اطلاعات بیشتر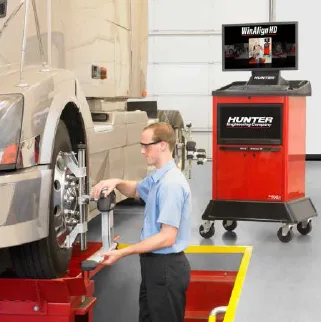
سیستم تنظیم چهار چرخ کامیونی هانتر DSP760TCX
فرآیند آزمایش تنها ۴ دقیقه طول میکشد | قابل اجرا برای حداکثر فاصله بین دو محور ۱۵ متر | جبران خسارت با غلتاندن ۶۰ سانتیمتر به جلو انجام میشود.
اطلاعات بیشتر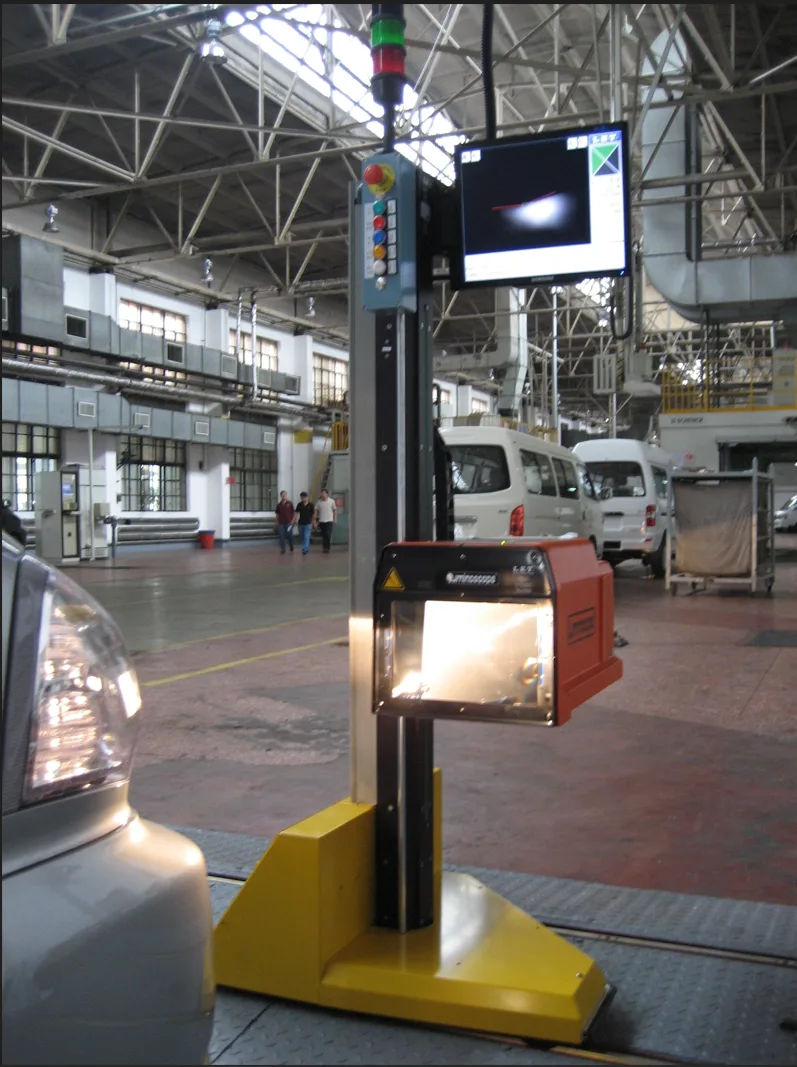
تستر چراغ جلو SAM2000 (بلژیک LITE، نوع ریل زمینی)
دوربین دیجیتال CCD + ماژول CANBUS، نورسنجی و تنظیم مرکزی کاملاً خودکار؛ شدت نور 0~125000cd، انحراف موقعیت ±100cm/10m، چرخه تشخیص 35 ثانیه؛ به طور خودکار پنجرههای واجد شرایط را مطابق با GB7258-2017 تولید میکند.
اطلاعات بیشترسایر محصولات این دسته
مشاهده همه- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- Non-contact Wheel Alignment Vector TV8 (Auto Track Width)
- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System