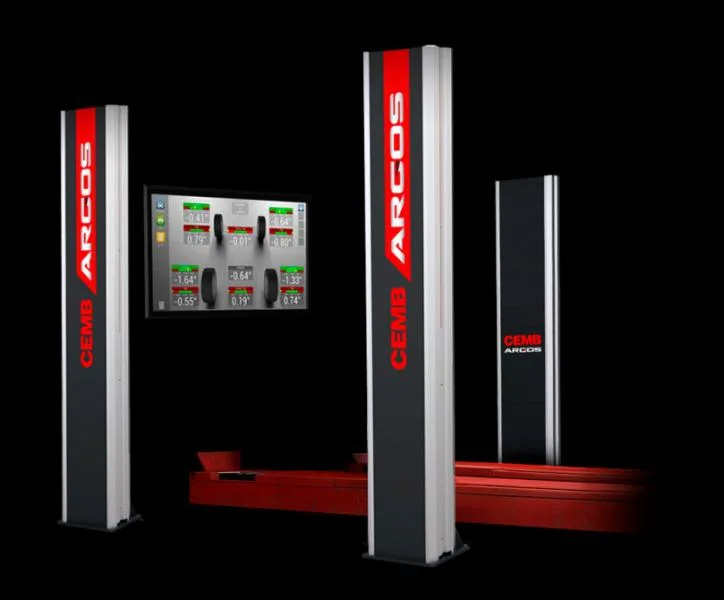
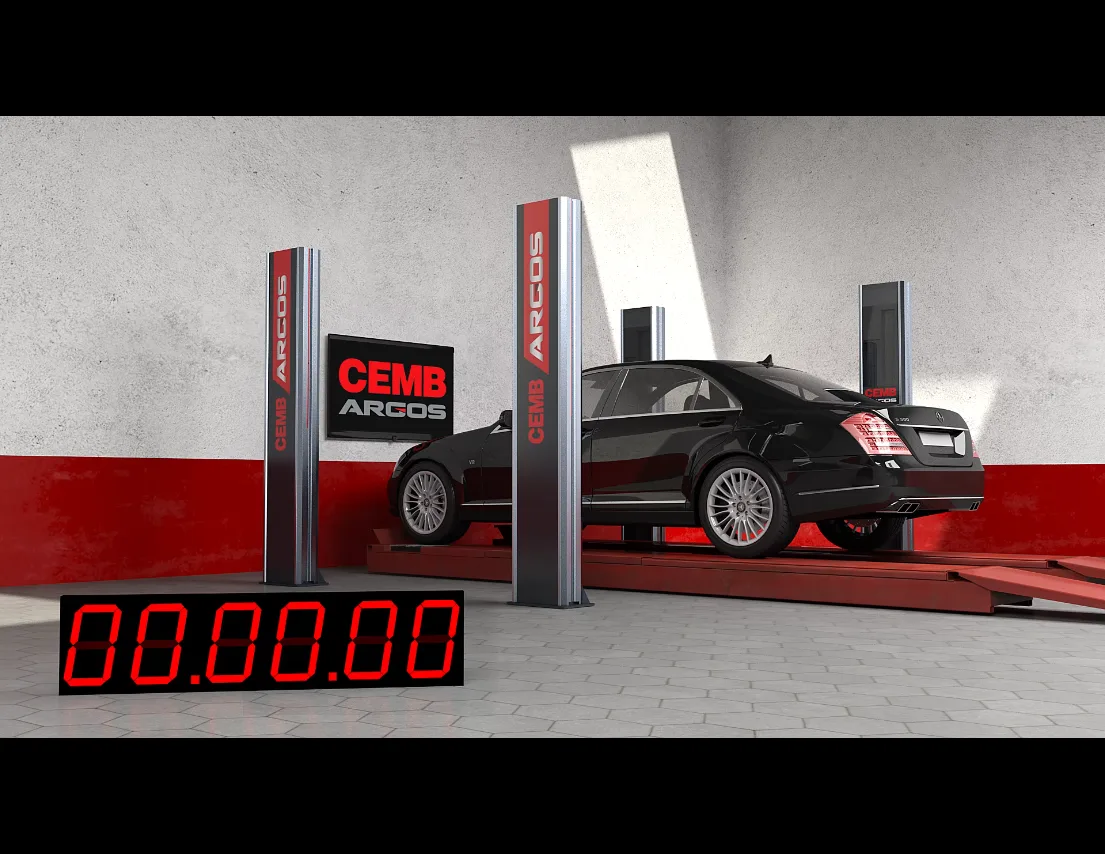
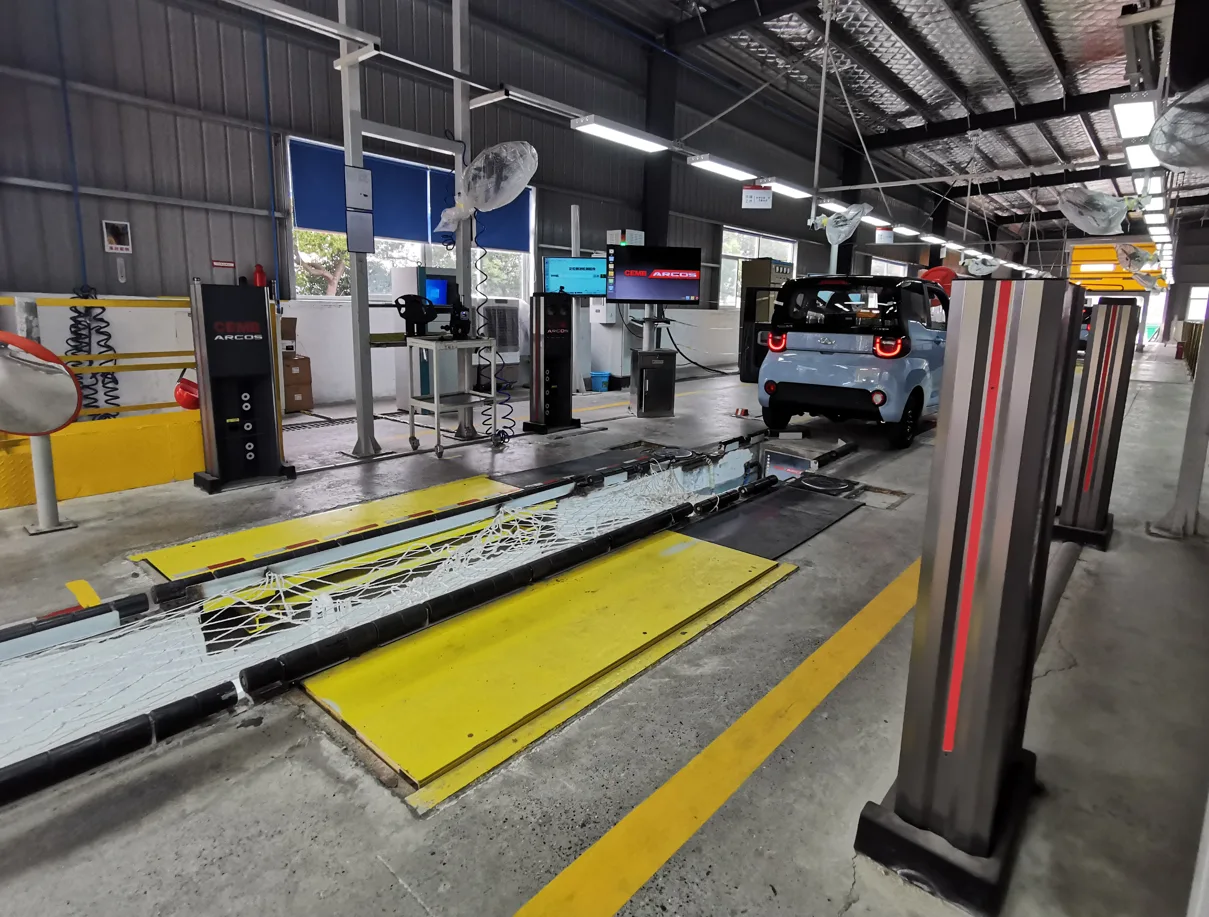
Aligner roda empat CEMB Argos
Agency4 set 8 kamera | 5 detik untuk kemiringan gandar depan dan belakang dan deteksi sinar depan | 70 detik untuk waktu pengujian penuh | Akurasi ± 0,02°
Detail Produk
CEMB Italia | Tidak ada perlengkapan · Pemindaian 3D ringan terstruktur sistem pemosisian roda empat non - kontak
Aligner roda empat CEMB Argos
4 set 8 kamera | 5 detik untuk kemiringan gandar depan dan belakang dan deteksi sinar depan | 70 detik untuk waktu pengujian penuh | Akurasi ± 0,02°CEMB Argos mesin lengkap tegak: 4 sistem dan kamera mainframe tetap tegak lurus, tidak terbuka, tidak ada bagian yang bergerak| 5 detik
Mendeteksi kemiringan lateral aksial anterior dan posterior dan anterior Tidak perlu menyentuh mobil |
70 detik
Waktu tes penuh Tidak ada klem, tidak ada kompensasi, tidak ada rem |
4 kelompok 8
Deteksi posisi kamera Memastikan akurasi dan stabilitas pengukuran |
Ikhtisar Produk
Aligner roda empat otomotif non - kontak CEMB Argos adalah peralatan khusus untuk mengukur dan menyesuaikan posisi roda kendaraan rakitan. Melalui robot, roda empat otomotif diposisikan dan diukur/dinilai, dan disesuaikan secara online sesuai dengan hasil untuk memastikan bahwa posisi roda memenuhi parameter dan persyaratan desain. Instrumen penentuan posisi ini mengadopsi pengukuran laser non - kontak dan teknologi pemrosesan pencitraan iradiasi laser, yang memiliki karakteristik akurasi pengukuran tinggi, kesalahan pengulangan kecil dan operasi yang stabil;Bagian kontrol locator dikendalikan oleh komputer, dan data uji yang diproses ditransmisikan ke sistem komputer secara real time, sehingga fungsi dan item uji sistem lebih sempurna.
Dalam hal pengukuran, Argos mengadopsi bentuk no clamp, target plate, no need to install or set any adapter on the wheel, no need to touch the vehicle, and it only takes 5 seconds to detect the front and rear axle external inclination angle and front beam data. Pengukuran ini mencakup data real - time seperti balok depan roda tunggal, balok depan total, sudut kemiringan luar, sudut kemiringan ke dalam, sudut kemiringan ke belakang, sudut propulsi, sudut kemudi, sudut kemiringan roda kemudi, dll. dari seluruh kendaraan, dan disesuaikan secara online sesuai dengan pengukuran.Perangkat ini melalui pengukuran dan penyesuaian statis, yang dapat mengulangi pengukuran balok depan dan kemiringan roda, dan monitor pada kabinet kontrol dan tampilan operator di pit menampilkan nilai yang diukur secara real time. Di antaranya, kemiringan belakang pin utama dan kemiringan internal pin utama diukur secara tidak langsung. Dengan memutar roda kemudi ke kiri dan kanan, kemiringan belakang pin utama dan kemiringan internal pin utama dihitung dan ditampilkan pada layar kristal cair.
Sistem ini mengadopsi 4 sistem dan kamera host tetap kolom tetap (sistem host dan kamera tidak terpapar), tidak ada bagian yang bergerak yang menyebabkan kehilangan akurasi, memastikan keakuratan dan stabilitas pengukuran; peralatan ini mengadopsi 4 kelompok 8 kamera untuk deteksi posisi. Ketika kendaraan memasuki area kerja, kamera tambahan (pelayaran kendaraan) dipicu secara otomatis, posisi kendaraan di meja putar secara otomatis dilacak dan dicocokkan, dan sistem secara otomatis memulai pengukuran.Perangkat dapat secara otomatis memilih data kendaraan, dan dapat dioperasikan dengan kontrol pad nirkabel untuk memastikan pengoperasian personel yang mudah. Program perangkat locator dengan fungsi deteksi real - time otomatis dan teknologi kalibrasi otomatis tidak memerlukan kalibrasi kamera locator secara berkala. Argos dapat dipasang pada setiap pengangkatan posisi atau pit tanpa hambatan di sekitar pengangkatan atau roda, memberikan kondisi tata letak yang fleksibel untuk stasiun jalur inspeksi dan inspeksi offline pabrik kendaraan.
Pengenalan mata manusia adalah pengenalan objek yang sama oleh 2 mata, dan kemudian analisis objek yang dilihat oleh setiap mata untuk mendapatkan ukuran stereoskopik keseluruhan dan gambar objek. Sederhananya, mata mengenali objek sebagai bidang, yang sangat dipertanyakan untuk mengukur objek, dan melalui pengenalan objek yang sama oleh kedua mata, dan melalui pemrosesan "otak "," kedalaman "objek, yaitu, ukuran 3D, dapat diperoleh.
Argos menggunakan prinsip yang sama: set kamera berpasangan berada dalam struktur yang disebut "pemindai ". Hal ini memungkinkan perhitungan posisi tetap dan sedikit terpisah untuk setiap pasangan kamera untuk menentukan keduanya, dan gambar masing - masing pemindai untuk menghitung kedalaman objek yang dilihatnya. Ini adalah" teknologi pemindaian tiga dimensi cahaya terstruktur "paling canggih di industri saat ini.Dengan menggunakan teknologi pemosisian pemindaian 3D cahaya terstruktur yang dipatenkan, tidak perlu mengkompensasi proses pemosisian kendaraan, dan tidak perlu mengerem untuk pengukuran kemiringan belakang, yang pada prinsipnya mengurangi langkah - langkah operasi dan kesalahan manusia.
Kekuatan Inti
|
■Tidak ada klem, pelat target, tidak perlu memasang atau memasang adaptor pada roda: tidak ada kerusakan pada pelek karena klem, tidak ada kesalahan pengukuran karena kesalahan manual dalam penjepitan, dan tidak ada waktu penjepitan dan pembongkaran. ■Pengukuran laser tanpa kontak: tanpa menyentuh kendaraan, hanya perlu 5 detik untuk mendeteksi sudut kemiringan eksternal gandar depan dan belakang dan data balok depan, yang cocok untuk mendeteksi operasi metronomi garis. ■Teknologi pemosisian pemindaian 3D cahaya terstruktur (dipatenkan): Tidak ada kompensasi kereta personel, tidak ada pengereman (pengukuran kemiringan belakang), proses yang lebih pendek, pengulangan yang lebih baik. ■4 sistem dan kamera mainframe tetap kolom tetap, sistem mainframe dan kamera tidak terpapar, dan tidak ada kehilangan akurasi yang disebabkan oleh bagian yang bergerak, memastikan keakuratan dan stabilitas pengukuran. ■Empat set 8 kamera melakukan deteksi posisi untuk memastikan akurasi dan stabilitas pengukuran; gambar digital presisi tinggi memberikan data yang lebih akurat, menangkap perubahan kecil secara akurat di setiap sudut, dan mengukur setiap roda secara independen. ■Bidang pandang ultra - lebar yang unik, menangkap target pengukuran sepenuhnya, dapat mengukur jarak sumbu roda panjang mobil kelas atas dengan sempurna; cakupan flash kamera digital, sinkronisasi waktu nyata untuk menyediakan data dinamis. ■Pemicu otomatis kamera bantu (pelayaran kendaraan): sistem secara otomatis melacak dan mencocokkan posisi kendaraan di meja putar ketika kendaraan memasuki area kerja, dan sistem secara otomatis memulai pengukuran. |
■Sistem meja putar pneumatik sepenuhnya otomatis: Sistem ini dapat dikunci dan dilonggarkan secara otomatis sesuai kebutuhan, dan kendaraan dapat diposisikan dan dilepaskan dengan platform mengambang pneumatik. ■Kontrol pad nirkabel dan pemilihan data kendaraan secara otomatis: Perangkat dapat secara otomatis memilih data kendaraan, yang dapat dioperasikan dengan kontrol pad nirkabel untuk memastikan pengoperasian personel yang mudah. ■Deteksi real - time otomatis dan kalibrasi otomatis: Peralatan ini memiliki teknologi kalibrasi otomatis yang dipatenkan untuk memastikan stabilitas pengukuran dan secara efektif beradaptasi dengan dampak perubahan suhu siang dan malam dan musiman pada platform dan peralatan; tidak perlu melakukan kalibrasi kamera positioner secara teratur. ■Pengukuran dapat dilakukan pada platform rendah: Perangkat dapat diukur pada platform rendah, dapat dipasang pada setiap pengangkatan posisi atau lubang, dan tidak ada hambatan di sekitar pengangkatan atau roda. ■Pengukuran berulang: Peralatan ini adalah pengukuran dan penyesuaian statis, yang dapat mengulangi pengukuran balok depan dan kemiringan roda. Monitor pada kabinet kontrol dan tampilan operator di pit menampilkan nilai yang diukur secara real time. ■Program pemosisian secara otomatis mendeteksi secara real time, dan bekerja sama dengan remote control dan senjata pemindaian nirkabel, printer label dan konfigurasi periferal lainnya untuk memfasilitasi entri data dan penelusuran hasil jalur deteksi. ■Hal ini diperlukan untuk mengkonfigurasi fixer yang dapat dengan mudah dibongkar dan dipasang untuk memfasilitasi pemasangan dan pemeliharaan peralatan antar stasiun. |
Tampilan struktur dan detail
|
|
Pemindai dan kamera:Argos menggunakan pasangan set kamera yang dipasang dalam struktur yang dikenal sebagai "pemindai ". Setiap pasang kamera menggambarkan objek yang sama dalam hubungan posisi yang tetap dan sedikit terpisah, dan gambar masing - masing pemindai menghitung kedalaman objek yang dilihatnya," teknologi pemindaian tiga dimensi cahaya terstruktur "paling canggih di industri saat ini.Seluruh mesin menggunakan 4 kelompok 8 kamera untuk deteksi posisi, dengan gambar digital presisi tinggi dan cakupan flash kamera digital, sinkronisasi waktu nyata untuk menyediakan data dinamis, dan dapat mengukur setiap roda secara independen. |
|
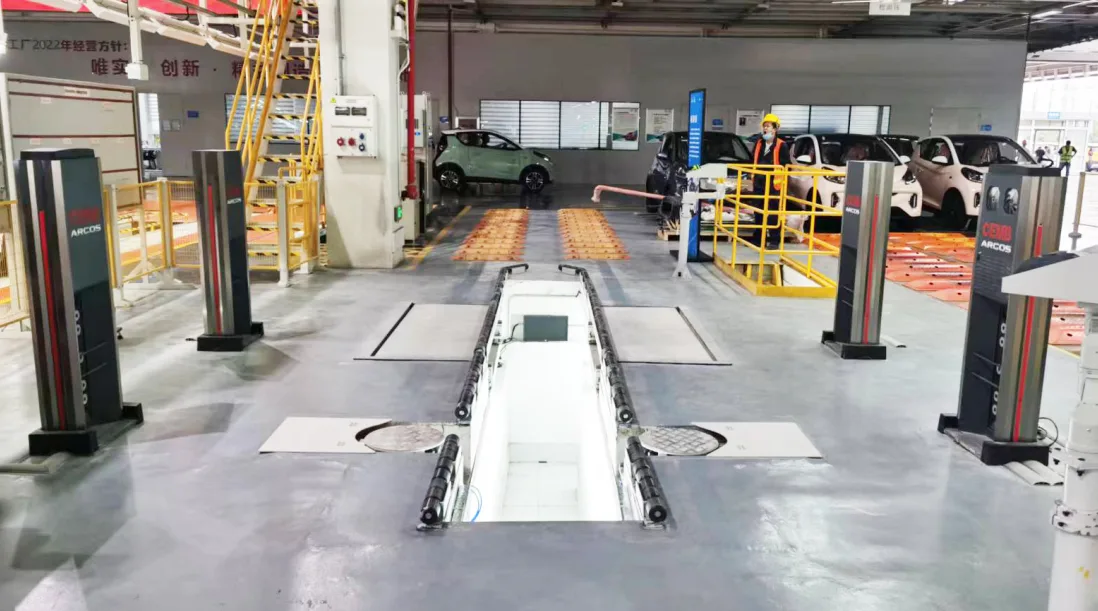
Platform mengambang pneumatik:Mekanisme platform floating positioning terdiri dari turntable pneumatik as roda depan (wheelbase yang dapat disesuaikan) dan slide samping as roda belakang. Meja putar mengapung 360 derajat dan terkunci secara pneumatik, dengan wheelbase yang dapat disesuaikan ± 210mm di satu sisi dan slide samping pada as roda belakang. Peralatan ini dilengkapi dengan sistem meja putar pneumatik otomatis sepenuhnya, yang dapat dikunci dan dilonggarkan secara otomatis sesuai kebutuhan, menyediakan dua keadaan pelepasan dan pengekangan untuk pemosisian kendaraan, dan digunakan bersama dengan proses pengukuran otomatis. |
|
|
|
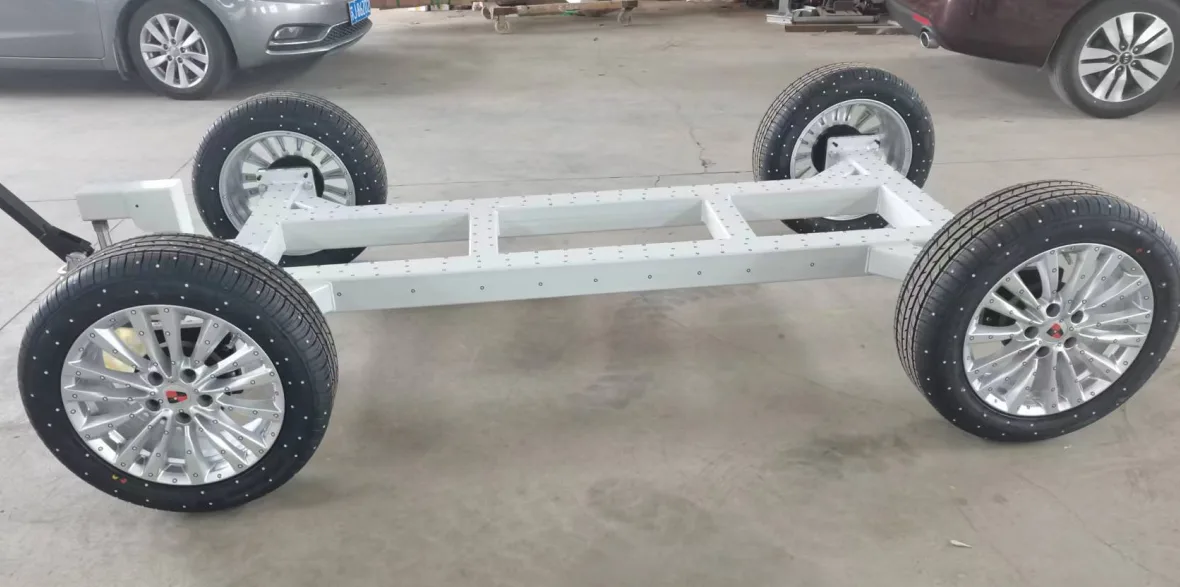
Troli kalibrasi (rangka):Dengan peralatan, kerangka tolok ukur disediakan, dan pabrik melakukan pengukuran tiga koordinat; data tiga koordinat yang diukur dikirim ke pabrikan untuk menghitung sudut balok depan dan sudut kemiringan eksternal setiap roda; melalui prosedur kalibrasi, sudut balok depan dan sudut kemiringan eksternal dikompensasi ke positioner roda empat untuk koreksi. Perangkat itu sendiri memiliki fungsi deteksi real - time otomatis dan teknologi kalibrasi otomatis, yang menghilangkan kebutuhan untuk kalibrasi berkala kamera positioner. Bingkai standar terutama digunakan untuk verifikasi akurasi dan skenario koreksi sistem. |
|
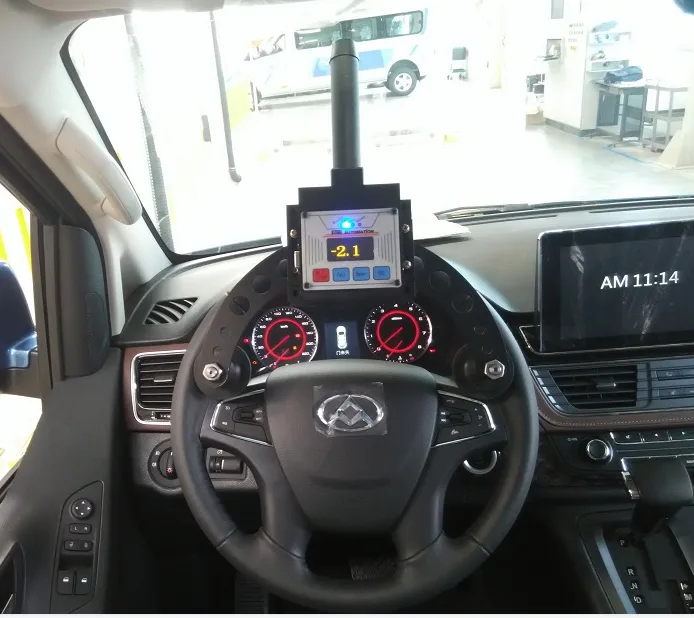
Aligner roda kemudi:Aligner roda kemudi mengadopsi tegangan catu daya 220V, akurasi penyelarasan ± 0,1 derajat, dan rentang pengukuran plus atau minus 45 derajat; fungsi komunikasi adalah Bluetooth nirkabel industri 100 meter, dan antarmuka data adalah port serial Bluetooth dengan api; dok pengisian daya segera diisi. Aligner roda kemudi dan level roda kemudi digunakan bersama untuk mengukur sudut defleksi roda kemudi dan memperbaiki roda kemudi sebelum penyesuaian untuk memastikan bahwa pengukuran dan penyesuaian dilakukan dalam sikap roda kemudi yang benar. |
|
Parameter teknis
Seluruh mesin dan parameter fungsional
| Metode pengukuran | Pengukuran laser tanpa kontak, teknologi pemrosesan pencitraan teriradiasi laser; tidak ada perlengkapan, tidak ada pelat target, tidak perlu memasang atau mengatur adaptor apa pun pada roda |
| Teknologi inti | Teknologi pemosisian pemindaian 3D cahaya terstruktur (dipatenkan), kelompok kamera berpasangan merupakan "pemindai" |
| Konfigurasi Kamera | 4 set 8 kamera untuk deteksi lokasi |
| Jarak Roda/Waktu Deteksi Balok Depan | Menguji kemiringan lateral sumbu depan dan belakang dan data balok depan hanya membutuhkan waktu 5 detik |
| Waktu tes penuh | Waktu tes penuh untuk Argos adalah 70 - an |
| Waktu Masuk (Referensi) | Sekitar 30 - an |
| Entri data model kendaraan (referensi) | Sekitar 30 - an |
| Fiksasi Roda Kemudi (Referensi) | Sekitar 10 detik |
| Metode perbaikan seluruh mesin | 4 kolom tetap (sistem mainframe dan kamera tidak terpapar), tidak ada bagian yang bergerak yang menyebabkan kehilangan akurasi |
| Sistem meja putar | Sistem meja putar pneumatik sepenuhnya otomatis yang secara otomatis mengunci dan melepaskan sesuai kebutuhan |
| Parameter Platform Terapung | Meja putar 360° mengambang; penguncian pneumatik; jarak yang dapat disesuaikan satu sisi ± 210mm; as roda belakang dengan pelat geser samping |
| Cara kerjanya | Prapilih otomatis data kendaraan dengan kontrol pad nirkabel |
| Kalibrasi otomatis | Perangkat ini memiliki teknologi kalibrasi otomatis yang dipatenkan, yang secara efektif beradaptasi dengan pengaruh perubahan suhu siang dan malam dan musiman pada platform dan peralatan; program ini memiliki fungsi deteksi real - time otomatis, dan tidak perlu melakukan kalibrasi kamera positioner secara teratur. |
| Kondisi instalasi | Dapat dipasang pada setiap posisi kerekan atau lubang; dapat diukur pada platform rendah; tidak ada penghalang di sekitar kerekan atau roda; perlu dikonfigurasi dengan pengencang untuk memudahkan pelepasan dan pemasangan |
Rentang pengukuran dan akurasi
| Item Pengukuran | Presisi | Range Range | Akurasi Total Rentang Pengukuran |
|---|---|---|---|
| Total Toe (Depan) | 02 | +/- 2,0° | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
| Jari kaki individu depan/belakang Saluran anterior tunggal (anterior dan posterior) | 02 | +/- 2,0° | +/- 4,0° |
| Kemiringan Luar Camber | 02 | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
| Sudut Pencabutan Kemunduran | 02 | +/- 2,0° | +/- 4,0° |
| Thrust Angle | 02 | +/- 2,0° | +/- 4,0° |
| Kecenderungan Posterior Kastor | +/- 0,05° | +/- 19,0° | +/- 19,0° |
| Sudut Inklusi Sai | +/- 0,05° | +/- 19,0° | +/- 19,0° |
| Sudut Kemudi Toot/Maks Sudut Kemudi Maks | +/- 0,08° | +/- 50,0° | +/- 50,0° |
| Penyesuaian Kastor Penyesuaian Kemiringan Posterior | 02 | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
Parameter teknis pelurus roda kemudi
| tegangan suplai | 220V |
| Meluruskan akurasi | ± 0,1 derajat |
| Rentang pengukuran | plus atau minus 45 derajat |
| Fitur komunikasi | Bluetooth Nirkabel Industri 100m |
| Antarmuka Data | Port serial Bluetooth dengan API |
| 充电座 | 即放即充 |
Konten pengukuran
前轮前束(左/右)、前轮总前束、前轮外倾(左/右)、主销后倾、主销内倾、后轮外倾(左/右)、最大转向角等。该设备为通过式静态测量及调整,可重复测量车轮的前束及外倾,控制柜上显示器及地坑中操作工显示器对测量数值实时显示。主销后倾角、主销内倾角测量方式为间接测量方式:通过左右转动方向盘,计算出主销后倾角和主销内倾角,并显示在液晶显示器上。
Ruang Lingkup Pasokan
| No | 非接触式四轮定位仪系统组成 |
|---|---|
| . | ARGOS 立柱组件(包含立柱侧盖板及底盖板) |
| 2 | 传感器组件(含摄像头/目标板/激光发射器) |
| 3 | Mainframe komputer khusus |
| . | 程序套件(含定位程序及加密狗) |
| . | 线缆组件(含电源线、连接线) |
| . | Penutup kabel dan pengencang |
| 7. | Layar kristal cair |
| 8 | 外置摄像头(车辆巡航)组件 |
| 9 | 控制阀及线缆/气管 |
| 10 | 方向盘摆正器 |
| 11 | Pit Display |
| 12 | Braket pemasangan monitor + monitor |
| 13 | Level roda kemudi |
| 14 | 定位浮动平台机构(前轴气动转盘可调轮距 + 后轴侧滑板) |
| 15 | Pemindai nirkabel |
| 16 | Printer Label |
Proses
ARGOS 的完整测试时间为 70s,加上进场时间(约 30s)、车型数据录入(约 30s)、方向盘固定(约 10s)、退场。标准作业流程如下:
- 设备开机:打开电源供电总闸,按下主立柱上启动按钮(1 闭合),程序启动运行,进入初始界面。
- Persiapan kendaraan: Parkir kendaraan Anda dalam posisi terpandu dan siap untuk dijemput.
- Entri kendaraan: Perlahan - lahan kendarai kendaraan ke platform.
- 定位补偿:按照软件要求将车辆缓慢行驶到指定位置完成补偿程序。
- 车型参数输入:从数据库中选择测试车辆定位数据。
- 客户资料输入:进入备注选项编辑客户资料。
- 后倾角测量:进入更多测量,选择后倾角测量,安装刹车锁,松开转角盘与后滑板,按软件指示打方向到指定位置后停止,逐一完成后将方向盘回正。
- 最大转向角测量:进入更多测量,选择后倾角测量,完成后倾角测量后按照软件提示继续旋转方向盘至机械最极端位置并保持住,逐一完成后将方向盘回正。
- Tampilan data: Klik pengukuran untuk melihat data lokasi kendaraan.
- Fiksasi roda kemudi: Pasang pengukur level roda kemudi, sesuaikan level roda kemudi, dan pasang fiksasi kunci roda kemudi.
- Penyesuaian kendaraan: Ikuti petunjuk perangkat lunak untuk menyesuaikan sasis kendaraan sehingga data posisi berada dalam kisaran yang memenuhi syarat hijau.
- Data Print Save: Mencetak data yang disesuaikan dan menyimpannya dalam database pelanggan.
- Keluar kendaraan: Lepaskan level setir, kunci setir, dan kunci rem, dan kendaraan perlahan meninggalkan platform.
Skenario/Kasus Proyek
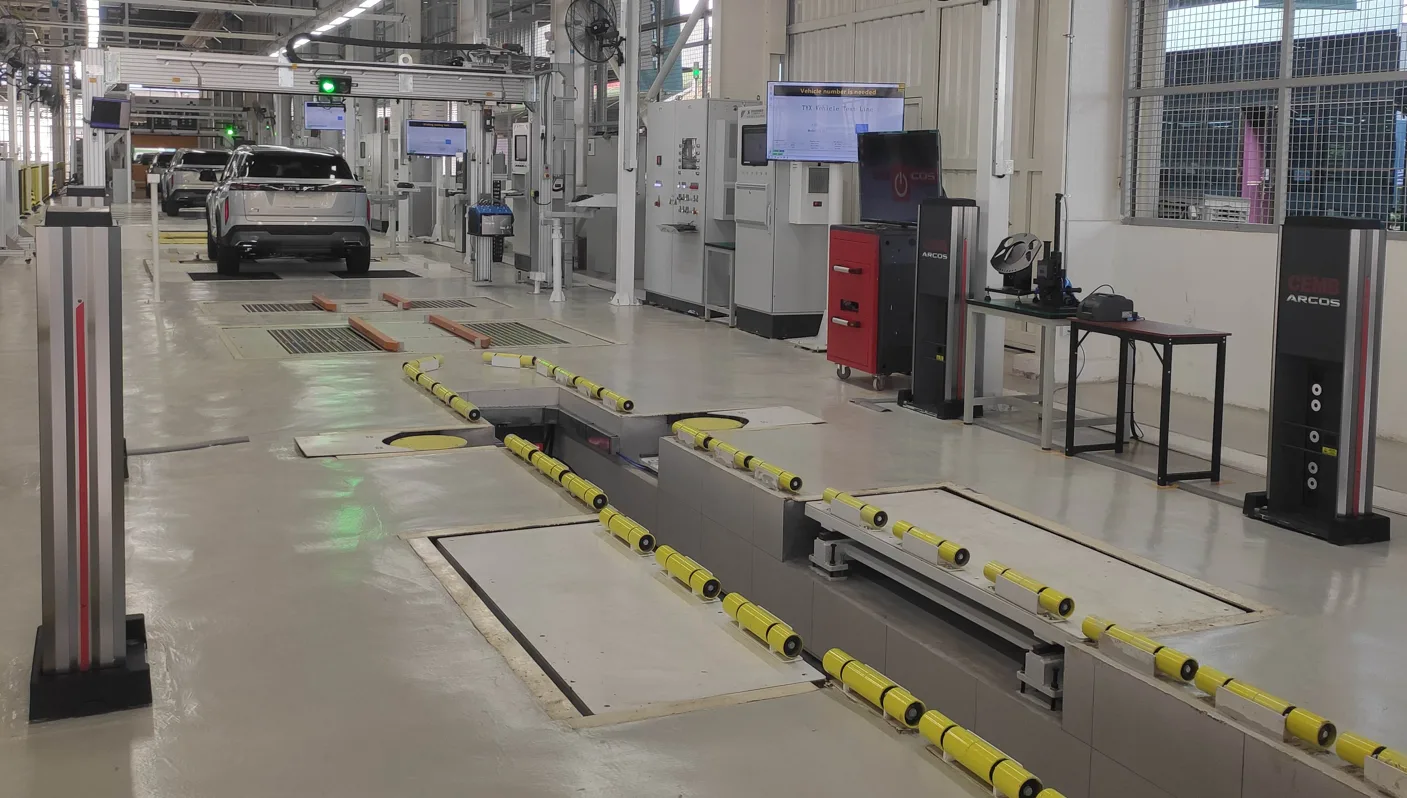
ARGOS 采用无夹具、无适配器的非接触测量方式,测量节拍稳定(前后轴外倾与前束检测仅需 5 秒,完整测试时间 70 秒),可安装在任何定位举升机或地坑上,举升机或车轮周围无任何障碍物,适用于整车厂总装下线检测工位、整车检测线以及需要快速定位检测与调整的维修与研发场景。设备已应用于以下整车工厂项目:
|
马来西亚工厂项目案例
|
中国芜湖工厂项目案例
|
除上述项目外,ARGOS 还应用于伊朗 BAHAMAN 工厂与伊朗 Zaymad 工厂,可用于整车下线四轮定位检测与在线调整作业,满足多车型混线的数据调用、测量判定与结果留档需求。
Layanan & Dukungan
Garansi: Garansi gratis satu tahun dan layanan diskon seumur hidup untuk peralatan perangkat keras dan sistem jaringan yang disediakan. Selama masa garansi gratis, setiap kerusakan yang disebabkan oleh kualitas dan kegagalan teknis peralatan itu sendiri, proses pemasangan, dll., harus diperbaiki dan diganti oleh perusahaan kami secara gratis.
Peningkatan perangkat lunak: Pembaruan atau peningkatan perangkat lunak terbaru tersedia secara gratis seumur hidup.
Pelatihan personil: Memberikan layanan pelatihan di tempat kepada operator dan teknisi pengguna, sehingga operator dapat menguasai pengoperasian dan penggunaan semua perangkat lunak peralatan, sehingga teknisi dapat menguasai prinsip kerja seluruh sistem dan diagnosis serta pemeliharaan kesalahan umum. Setelah pemasangan setiap proyek selesai, teknisi teknik dapat ditinggalkan untuk memberikan panduan di tempat sesuai dengan situasi untuk memastikan bahwa operator dan teknisi dari setiap posisi pengguna dapat memenuhi syarat untuk dievakuasi setelah pekerjaan mereka.
Waktu respons perbaikan: Setelah menerima panggilan dari pengguna, waktu respons perbaikan adalah dalam waktu 4 jam, dan waktu di tempat adalah dalam waktu 24 jam.
Hubungi kami
北京泰元祥科技有限公司 电话:010-89780650 手机:18611929790(李永坡)邮箱:liyongpo@taiyuanxiang.cn
地址:北京市昌平区北七家镇宏福 10 号院 1 号楼 3027 室
服务内容:整机销售、安装调试、标定与精度核查、操作培训、售后维修及备件供应 注:本页产品图片、参数及功能描述整理自产品技术资料,仅用于产品介绍;产品外观、配置及技术参数如有更新,恕不另行通知,具体以实物及合同约定为准。
Produk Terkait
Lihat Semua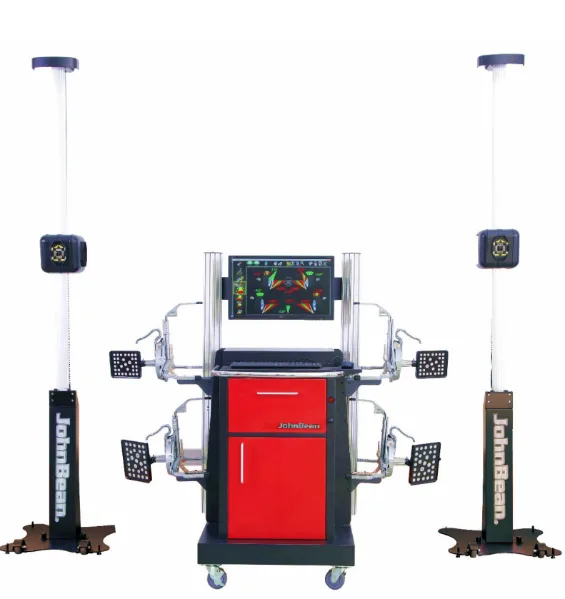
Aligner roda empat Jabon Extreme Edition (i - Aligner Platinum ³)
Kendaraan melalui instalasi | 2 menit untuk membaca data posisi roda empat dasar | 20.000 model kendaraan data pabrik asli | Peralatan tidak perlu kalibrasi rutin
Pelajari Lebih Lanjut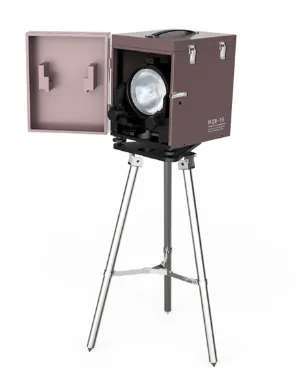
Kalibrator Detektor Lampu Depan (Alat Kalibrasi Cahaya MQB -1B)
PWM memodulasi sumber cahaya standar intensitas cahaya konstan, secara manual menyesuaikan sudut horizontal/vertikal; intensitas bercahaya 5000 ~ 65000cd, kesalahan intensitas bercahaya ± 4%, kesalahan sudut ± 5 ′; sesuai dengan peraturan kalibrasi JJG 967, JJG 745
Pelajari Lebih Lanjut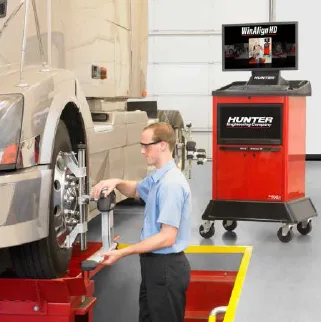
Aligner roda empat tipe truk Hunter Hunter DSP760TCX
Proses inspeksi hanya membutuhkan waktu 4 menit | Jarak sumbu roda maksimum yang berlaku 15 meter | Kompensasi diselesaikan dengan memutar 60 cm ke depan
Pelajari Lebih Lanjut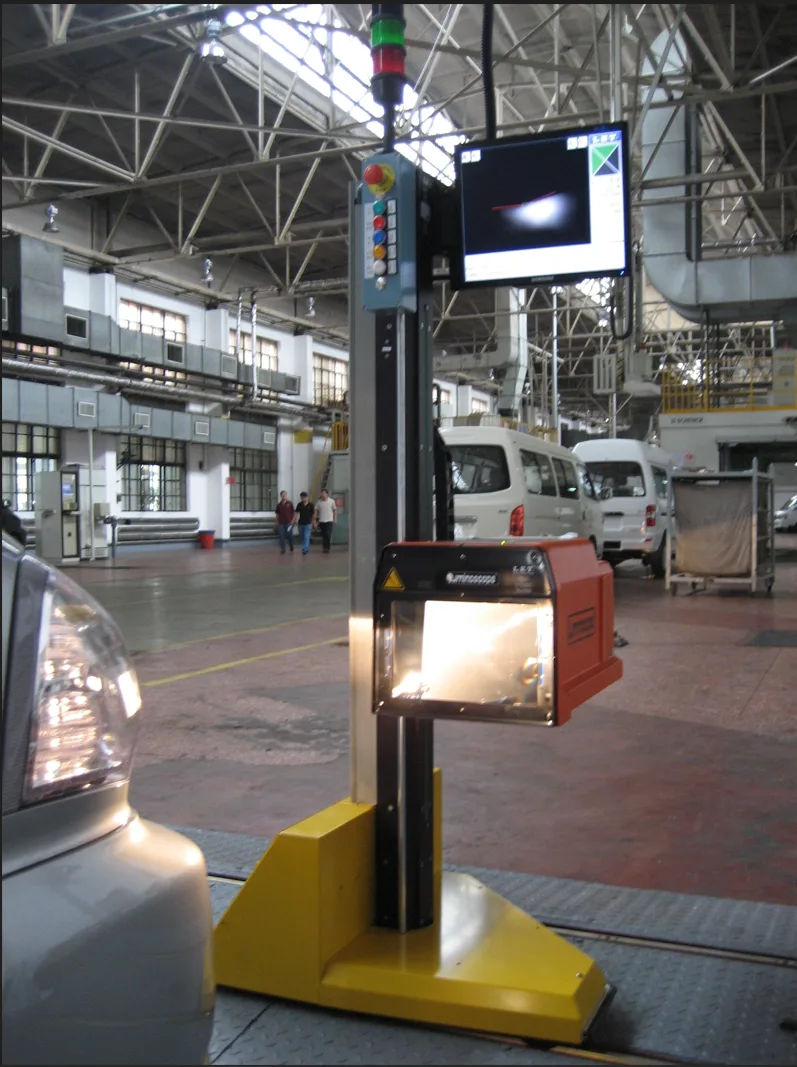
Detektor lampu depan SAM2000 (Belgia Lite, tipe ground rail)
Kamera digital CCD + modul CANBUS, pemusatan pencarian cahaya otomatis; intensitas bercahaya 0 ~ 125000cd, offset posisi ± 100cm/10m, deteksi ketukan 35 detik; generasi otomatis jendela yang memenuhi syarat menurut GB7258 -2017
Pelajari Lebih LanjutProduk Lain di Kategori Ini
Lihat Semua- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- Non-contact Wheel Alignment Vector TV8 (Auto Track Width)
- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System