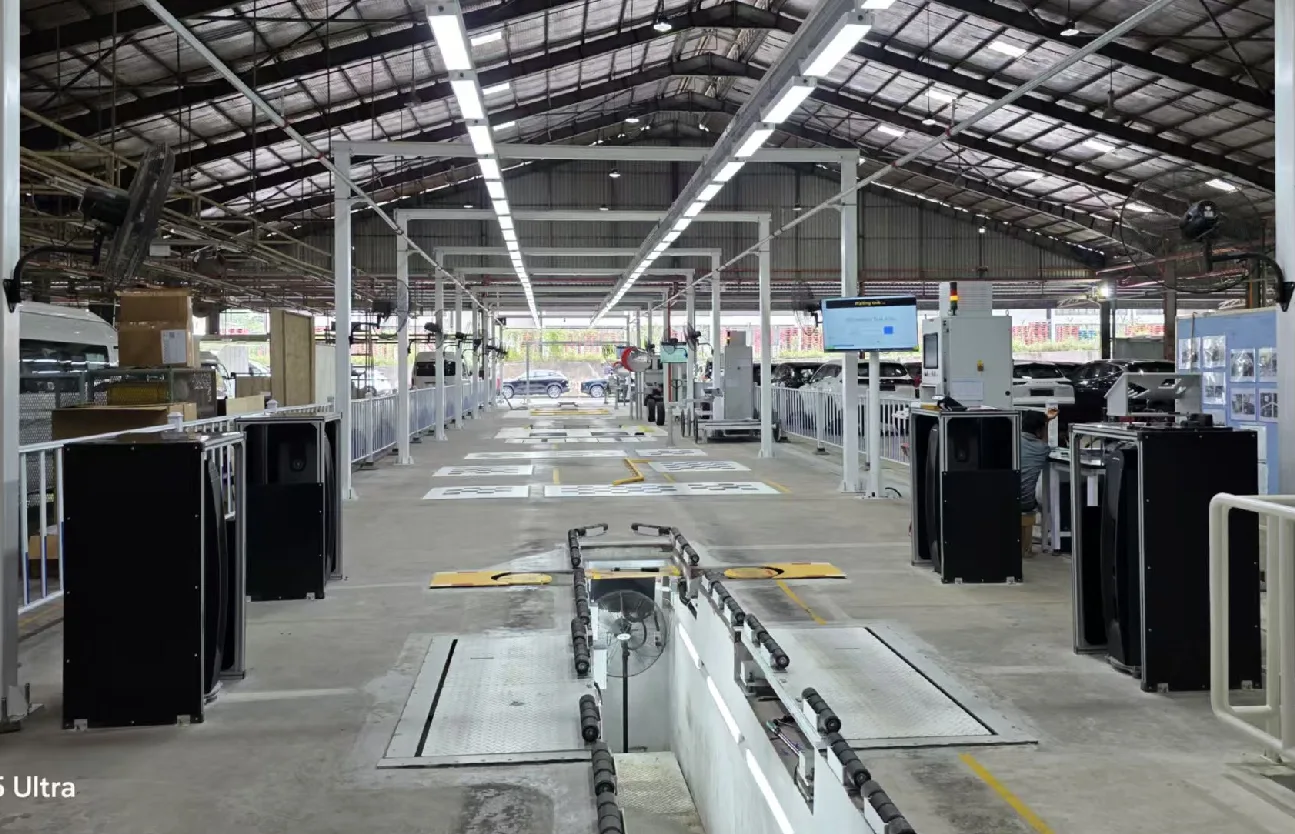
Vektor pelurus roda empat non - kontak TV8 (jarak sumbu roda otomatis)
Agency4 kelompok 10 kamera | Kemiringan as roda depan dan belakang dan jumlah balok depan selama 5 detik | Penyesuaian otomatis jarak sumbu roda | Perlindungan kisi pengaman
Detail Produk
Dibuat di Rusia oleh TechnoVector | Non - Contact Four - Wheel Positioning · Konfigurasi Track Roda Otomatis
Vektor pelurus roda empat non - kontak TV8 (jarak sumbu roda otomatis)
4 kelompok 10 kamera | Kemiringan as roda depan dan belakang dan jumlah balok depan selama 5 detik | Penyesuaian otomatis jarak sumbu roda | Perlindungan kisi pengamanVektor TV8 Non - Kontak Four - Wheel Locator (Konfigurasi Pengukur Roda Otomatis) Mesin Lengkap| 5 dtk
Tidak ada perlengkapan, bentuk pelat target Kemiringan poros depan dan belakang dan ketukan deteksi sinar depan |
Wheelbase Otomatis
Penyesuaian Tapak Roda Otomatis di Bawah Meja Putar Secara otomatis menyesuaikan jarak panel sudut di kedua sisi sesuai dengan model |
± 50°
Rentang pengukuran sudut putar, akurasi ± 0,5° Beban meja putar tunggal ≥ 3000kg |
Ikhtisar Produk
Aligner roda empat otomotif non - kontak adalah peralatan khusus untuk mengukur dan menyesuaikan posisi roda kendaraan rakitan. Peralatan memposisikan, mengukur, dan menentukan empat roda mobil melalui unit pengukuran non - kontak, dan menyesuaikan secara online sesuai dengan hasil pengukuran untuk memastikan bahwa posisi roda memenuhi parameter dan persyaratan yang dirancang.Diproduksi oleh TechnoVector di Rusia, Vector TV8 menggunakan pengukuran laser non - kontak dan teknologi pemrosesan pencitraan iradiasi proyeksi 3D, hingga 8000 poin per ban, untuk melakukan rekonstruksi tiga dimensi ban untuk menentukan sinar depan dan kemiringan ban, dengan akurasi pengukuran yang tinggi, kesalahan pengulangan yang rendah dan operasi yang stabil.
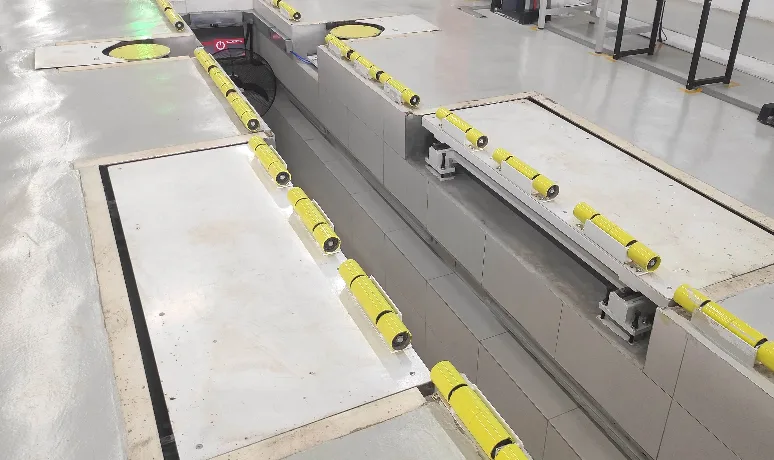
Halaman ini adalah tentang platform Vector TV8.Wheelbase OtomatisKonfigurasi. Konfigurasi ini mengatur perangkat penyesuaian otomatis lintasan roda di bawah meja putar, yang dapat secara otomatis menyesuaikan jarak antara cakram sudut dua sisi sesuai dengan lintasan roda model untuk memenuhi pengukuran kendaraan dalam rentang lintasan roda; pada saat yang sama, dilengkapi dengan sistem meja putar pneumatik otomatis penuh, yang dapat secara otomatis mengunci dan melonggarkan sesuai kebutuhan.Kedua konfigurasi bekerja sama untuk memungkinkan stasiun menyelesaikan konversi dan memasuki keadaan pengukuran tanpa gerakan manual atau reposisi disk sudut saat menghadapi produksi campuran multi - model dan multi - pitch, yang secara signifikan mengurangi waktu persiapan stasiun dan mengurangi penyimpangan pengukuran yang disebabkan oleh penyesuaian manual yang tidak konsisten. Perangkat seluler wheelbase dilengkapi dengan kisi pengaman di tengah, dan perangkat seluler wheelbase tidak dapat bergerak ketika seseorang atau benda lain berada di tengah, memberikan perlindungan interlock yang andal bagi pekerja di dalam lubang.
Perangkat diperbaiki dengan 4 kolom tetap, sistem host dan kamera tidak terpapar, dan tidak ada kehilangan akurasi yang disebabkan oleh bagian yang bergerak untuk memastikan keakuratan dan stabilitas pengukuran; bagian kontrol locator dikendalikan oleh komputer, dan data uji yang diproses ditransmisikan ke sistem komputer secara real time, sehingga fungsi dan item uji sistem lebih sempurna.Konfigurasi ini sangat cocok untuk ujung jalur perakitan kendaraan, jalur deteksi off - line kendaraan, dan stasiun pemosisian pass - through yang perlu memperhitungkan beberapa model wheelbase, membantu produsen kendaraan untuk mendapatkan hasil pengukuran posisi yang stabil dan konsisten sambil memastikan ketukan.
Kekuatan Inti
|
■Perangkat penyesuaian otomatis pengukur roda: Ada perangkat penyesuaian otomatis pengukur roda di bawah meja putar, yang secara otomatis menyesuaikan jarak roda sudut di kedua sisi sesuai dengan pengukur roda kendaraan untuk memenuhi pengukuran kendaraan dalam rentang pengukur roda. Perubahan jenis tidak lagi tergantung pada pemindahan meja putar secara manual, dan waktu persiapan untuk produksi lini campuran menurun secara serentak dengan kesalahan manusia. ■Interlock kisi pengaman: Kisi pengaman dipasang di tengah perangkat seluler wheelbase. Perangkat seluler wheelbase tidak dapat bergerak ketika seseorang atau benda lain berada di tengah, dan perlindungan keselamatan pekerja pit dipadatkan ke dalam logika tindakan peralatan. ■Meja putar penguncian otomatis: Rentang pengukuran sudut meja putar adalah ± 50 °, dan akurasinya adalah ± 0,5 °; daya dukung setiap meja putar adalah ≥ 3000kg, diameter meja putar adalah ≥ 600mm, rentang mengambang bebas di arah X dan Y adalah ≥ 50mm, dan kebebasan rotasi sumbu Z adalah ≥ 360 °. Setelah pengukuran, cakram mengambang terkunci, dan kendaraan biasanya dapat meninggalkan stasiun. ■Tidak ada perlengkapan, bentuk pelat target: Tidak perlu memasang atau mengatur adaptor apa pun pada roda, tidak perlu menghubungi kendaraan, hanya perlu 5 detik untuk mendeteksi kemiringan gandar depan dan belakang dan data balok depan, menghilangkan tautan kompensasi penjepit dan gerobak. |
■4 kelompok 10 posisi dan deteksi kamera: Sepasang kelompok kamera ditetapkan dalam struktur pemindai, dan informasi tiga dimensi target diperoleh melalui perhitungan kedalaman dua sudut pandang, yang merupakan pendaratan langsung dari rute teknologi pemindaian tiga dimensi terstruktur yang paling canggih di industri. ■Struktur kolom tetap: 4 kolom tetap digunakan, sistem host dan kamera tidak terbuka, tidak ada bagian yang bergerak yang menyebabkan kehilangan akurasi, dan akurasi pengukuran dan stabilitas dapat dipertahankan setelah penggunaan jangka panjang. ■Deteksi real - time otomatis dan kalibrasi otomatis: Program peralatan dilengkapi dengan fungsi deteksi real - time otomatis dan teknologi kalibrasi otomatis, yang menghilangkan kebutuhan untuk kalibrasi berkala kamera positioner dan mengurangi beban kerja pemeliharaan kalibrasi tepi garis. ■Tidak ada troli, tidak ada rem yang diperlukan untuk mengukur kemiringan belakang: Perangkat ini mengadopsi teknologi pemosisian pemindaian 3D cahaya terstruktur canggih, tidak ada troli personel untuk mengkompensasi, dan tidak ada rem yang diperlukan untuk pengukuran kemiringan belakang (pengukuran kemiringan belakang bersifat opsional, pengukuran sudut kemudi maksimum dipilih, dan dikonfigurasi sesuai kebutuhan). |
Tampilan struktur dan detail
|
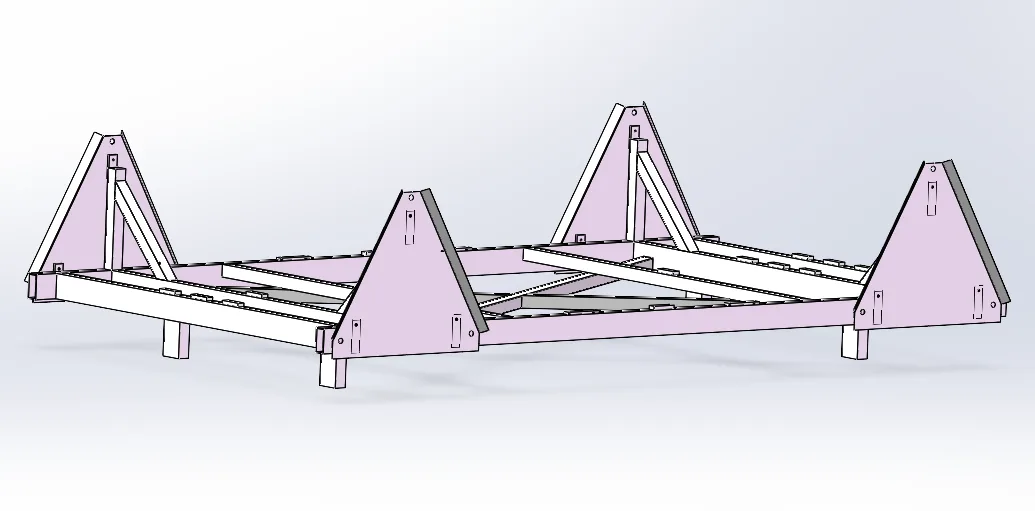
Rendering rakitan meja pojok kiri dan kanan |
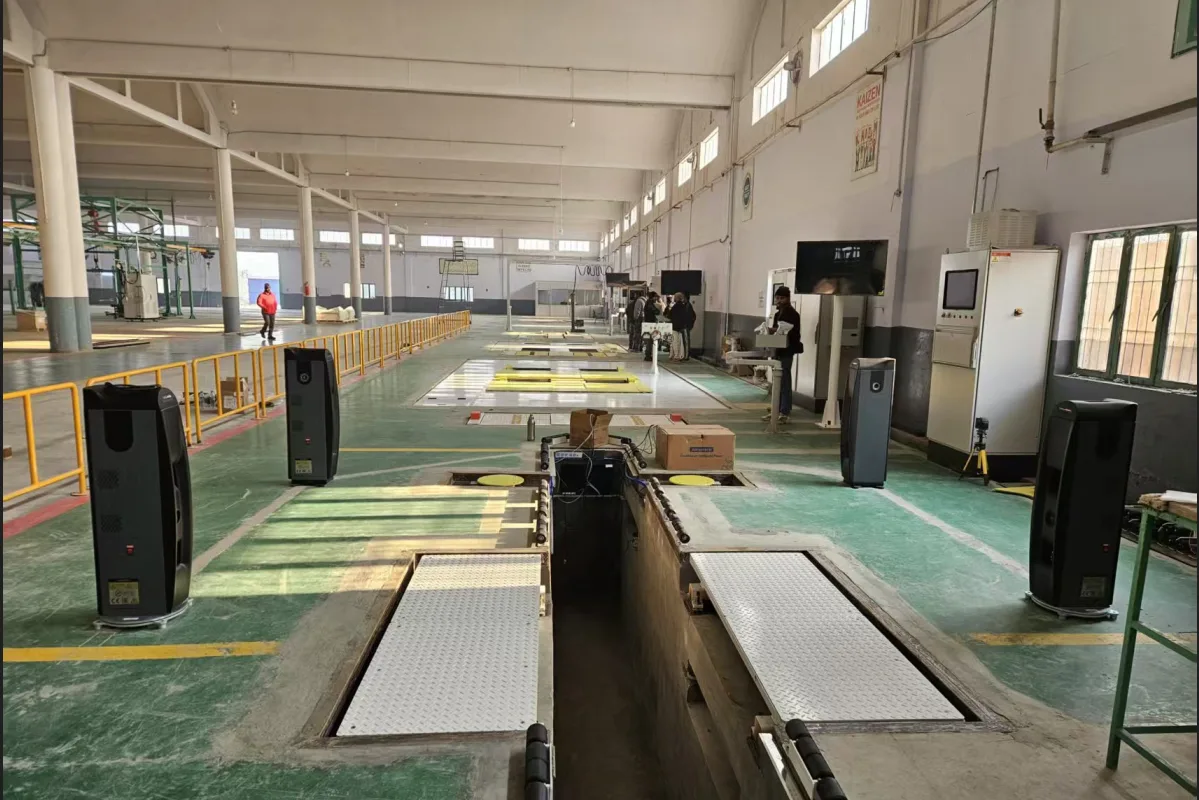
Mekanisme penyesuaian otomatis wheelbase dan turntable penguncian otomatis Rotor memiliki fungsi mengambang: ketika ban kendaraan disesuaikan, rotor mengambang dalam keadaan mengambang untuk memenuhi penyesuaian bebas ban kendaraan; ketika kendaraan mengukur sudut kemudi maksimum, rotor mengambang dalam keadaan mengambang, dan roda tidak meluncur relatif terhadap rotor, dan permukaan rotor memiliki desain non - slip; ketika kendaraan diukur, rotor mengambang terkunci, dan kendaraan biasanya dapat keluar dari stasiun.Di bawah meja putar adalah perangkat penyesuaian otomatis jarak sumbu roda, yang dapat secara otomatis menyesuaikan jarak cakram sudut di kedua sisi sesuai dengan jarak sumbu roda, sehingga stasiun yang sama mencakup semua model di dalam jarak sumbu roda. Perangkat gerakan wheelbase dilengkapi dengan kisi pengaman di tengah, dan perangkat gerakan wheelbase tidak dapat bergerak ketika seseorang atau benda lain berada di tengah, sehingga perangkat selalu dikontrol selama gerakan otomatis. Peralatan ini sangat nyaman untuk menyelesaikan pengukuran di kedua sisi parit. Monitor pada kabinet kontrol dan tampilan operator di pit menampilkan nilai pengukuran secara real time, dan operator dapat secara serentak menafsirkan data di bawah kendaraan. |
|
Rak kalibrasi peralatan dan kalibrasi berkala Peralatan dipasok secara acak, dan pabrik dapat melakukan kalibrasi berkala untuk memastikan keakuratan pengukuran. Melalui prosedur kalibrasi, sudut balok depan dan sudut kemiringan dikompensasi ke posisi roda empat untuk koreksi. Program peralatan itu sendiri memiliki fungsi deteksi real - time otomatis dan teknologi kalibrasi otomatis, yang menghilangkan kebutuhan untuk kalibrasi berkala kamera positioner, sehingga pekerjaan kalibrasi dapat diatur sesuai dengan siklus pengukuran pabrik, dan tidak menempati ketukan produksi. Saat mengukur, pasangan set kamera dipasang dalam struktur yang disebut "pemindai ": setiap pasangan kamera dipasang dalam posisi yang sedikit terpisah, dan kedalaman objek yang dilihat dihitung dari dua gambar, sehingga mendapatkan ukuran 3D objek yang akan diukur. Kamera berpasangan beroperasi pada interval yang tetap dan kecil, memberikan dasar untuk sistem lengkap yang secara akurat menangkap setiap perubahan kecil dalam sudut, serta kemampuan untuk mengukur setiap roda secara independen. |
Rak kalibrasi peralatan (untuk kalibrasi pabrik biasa) |
Konten pengukuran
Bundel depan roda depan (kiri/kanan), bundel depan total roda depan, kemiringan luar roda depan (kiri/kanan), kemiringan belakang pin utama, kemiringan dalam pin utama, kemiringan luar roda belakang (kiri/kanan), sudut kemudi maksimum, dll. Perangkat ini adalah pengukuran dan penyesuaian statis yang dengannya kemiringan maju dan keluar roda dapat diukur berulang kali.
Pengukuran sudut kemiringan belakang pin utama dan sudut kemiringan pin utama secara tidak langsung diukur: dengan memutar roda kemudi ke kiri dan kanan, sudut kemiringan belakang pin utama dan sudut kemiringan pin utama dihitung dan ditampilkan pada layar kristal cair. Ukur data real - time dari seluruh kendaraan, seperti balok depan roda tunggal, balok depan total, sudut kemiringan ke luar, sudut kemiringan ke dalam, sudut kemiringan ke belakang, sudut propulsi, sudut kemudi, sudut kemiringan roda kemudi, dll., dan sesuaikan secara online sesuai dengan pengukuran untuk memastikan bahwa posisi roda memenuhi parameter dan persyaratan desain.
Parameter teknis
Akurasi dan jangkauan item pengukuran (untuk sistem TV8 dengan konfigurasi wheelbase otomatis):
| Konten pengukuran | Keakuratan | Range | Akurasi Total Rentang Pengukuran |
|---|---|---|---|
| Total bundel anterior (roda depan) | 02 | ± 2,0° | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
| Bundel anterior tunggal (anterior dan posterior) | 02 | ± 2,0° | ± 4,0° |
| Kemiringan ekstrinsik | 02 | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
| Tarik Sudut | 02 | ± 2,0° | ± 4,0° |
| Sudut dorong | 02 | ± 2,0° | ± 4,0° |
| Kecenderungan Posterior | ± 0,05° | ± 19,0° | ± 19,0° |
| Sudut Inklusi | ± 0,05° | ± 19,0° | ± 19,0° |
| Sudut kemudi maksimum | ± 0,08° | ± 50,0° | ± 50,0° |
| Penyesuaian Miringkan ke Belakang | 02 | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. | Kuharap pembajakan termasuk dalam asuransi S.H.I.E.L.D. |
Parameter konfigurasi cakram sudut dan wheelbase otomatis:
| Item | Parameter |
|---|---|
| Rentang Pengukuran Sudut Turntable | 50 |
| Akurasi Pengukuran Sudut Putar | ± 0,5° |
| Kapasitas Carrying Turntable Tunggal | ≥ 3000kg |
| Diameter disk yang berputar | ≥ 600mm |
| Rentang mengambang bebas X, Y | ≥ 50mm |
| Derajat Rotasi Z - Axis Kebebasan | ≥ 360° |
| Cara menyesuaikan jarak sumbu roda | Perangkat penyesuaian otomatis untuk wheelbase bawah meja putar, secara otomatis menyesuaikan jarak antara cakram sudut di kedua sisi sesuai dengan wheelbase kendaraan |
| Keamanan | Perangkat seluler wheelbase dipasang dengan kisi pengaman di tengah, dan perangkat seluler wheelbase tidak dapat bergerak ketika seseorang atau benda lain berada di tengah. |
| Metode penguncian meja putar | Sistem meja putar pneumatik sepenuhnya otomatis, yang dapat dikunci dan dilonggarkan secara otomatis sesuai kebutuhan; permukaan meja putar memiliki desain non - slip |
| Konfigurasi Kamera | 4 kelompok 10 kamera |
| Bentuk kolom | 4 kolom tetap tetap (sistem mainframe dan kamera tidak terpapar) |
Ruang Lingkup Pasokan
| Sistem pelurus roda empat non - kontak | Konten Konfigurasi |
|---|---|
| Unit Pengukuran Rakitan Kolom | Termasuk penutup samping kolom dan penutup bawah |
| Rakitan sensor | Termasuk kamera/papan target/pemancar laser |
| Mainframe komputer khusus | Platform berjalan dengan program pemosisian |
| Suite program | Termasuk locator dan dongle |
| Rakitan kabel | Termasuk kabel listrik, kabel penghubung |
| Penutup kabel dan pengencang | Paket Acak |
| Layar kristal cair | Paket Acak |
| Meja putar penyesuaian gandar depan dan rakitan geser samping gandar belakang | Perangkat penyesuaian wheelbase otomatis di bawah meja putar disertakan |
| Katup kontrol dan kabel/pipa udara | Pencocokan sistem kontrol pneumatik |
| Pit Display | Untuk interpretasi data secara simultan oleh operator di pit |
| Braket pemasangan monitor + monitor | Paket Acak |
| Pencetak | Digunakan untuk menemukan data untuk retensi cetak |
| Level roda kemudi | Digunakan untuk menyesuaikan level setir |
| Pemindai nirkabel | Digunakan untuk memasukkan Vin dan informasi model |
Proses
- Persiapan kendaraan: Parkir kendaraan Anda dalam posisi terpandu dan siap untuk dijemput.
- Entri informasi kendaraan: Operator menggunakan pemindai kode batang untuk memasukkan kode Vin, dan pemilihan atau program secara otomatis mengidentifikasi model.
- Entri kendaraan: Perlahan - lahan kendarai kendaraan ke platform.
- Kompensasi posisi: Program secara otomatis menyelesaikan kompensasi ketika kendaraan masuk.
- Balok depan dan kemiringan: Setelah kendaraan terpasang, unit pengukur secara otomatis menampilkan kemiringan dan sudut balok depan, dan menunggu personel komisioning untuk melakukan debug.
- Pengukuran kemiringan belakang (opsi): Masukkan lebih banyak pengukuran, pilih pengukuran kemiringan belakang, pasang kunci rem, lepaskan roda sudut dan skateboard belakang, tekan arah seperti yang diinstruksikan oleh perangkat lunak ke posisi yang ditentukan dan berhenti, setelah menyelesaikan satu per satu, kembalikan roda kemudi ke posisi yang tepat.
- Pengukuran sudut kemudi maksimum (pemilihan arah): Masukkan lebih banyak pengukuran, pilih pengukuran kemiringan belakang, dan setelah menyelesaikan pengukuran kemiringan belakang, ikuti petunjuk perangkat lunak untuk terus memutar setir ke posisi paling ekstrem dari mesin dan tahan, dan setelah menyelesaikan satu per satu, kembalikan setir ke posisi yang tepat.
- Tampilan data: Klik pengukuran untuk melihat data lokasi kendaraan.
- Fiksasi roda kemudi: Pasang pengukur level roda kemudi, sesuaikan level roda kemudi, dan pasang fiksasi kunci roda kemudi.
- Penyesuaian kendaraan: Ikuti petunjuk perangkat lunak untuk menyesuaikan sasis kendaraan sehingga data posisi berada dalam kisaran yang memenuhi syarat hijau.
- Data Print Save: Mencetak data yang disesuaikan dan menyimpannya dalam database pelanggan.
- Keluar kendaraan: Lepaskan level setir, kunci setir, dan kunci rem, dan kendaraan perlahan meninggalkan platform.
Waktu pengujian lengkap peralatan adalah 70 detik, selain waktu masuk (sekitar 30 detik), entri data model (sekitar 30 detik), fiksasi roda kemudi (sekitar 10 detik), dan keluarnya kendaraan. Perangkat penyesuaian otomatis wheelbase dan turntable penguncian otomatis menyelesaikan persiapan jarak antara cakram sudut dua sisi sesuai dengan model sebelum kendaraan digerakkan, sehingga ketukan di atas dapat tetap stabil dalam kondisi garis campuran multi - model.
Skenario/Kasus Proyek
Vektor TV8 (konfigurasi wheelbase otomatis) terutama untuk stasiun deteksi off - line di ujung jalur perakitan kendaraan, stasiun penyesuaian posisi roda empat pabrik kendaraan, dan jalur deteksi pass - through dengan persyaratan kompatibilitas tinggi untuk model multi - wheelbase. Konfigurasi ini telah digunakan di beberapa proyek kendaraan di dalam dan luar negeri, termasuk:
|
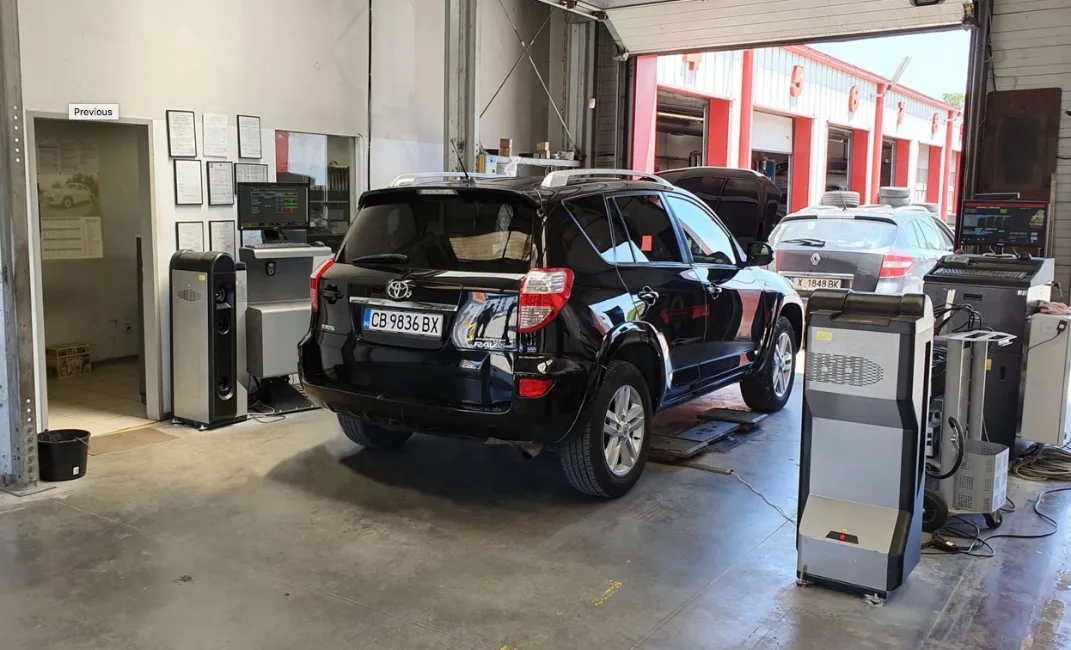
Pabrik Toyota, Rusia |
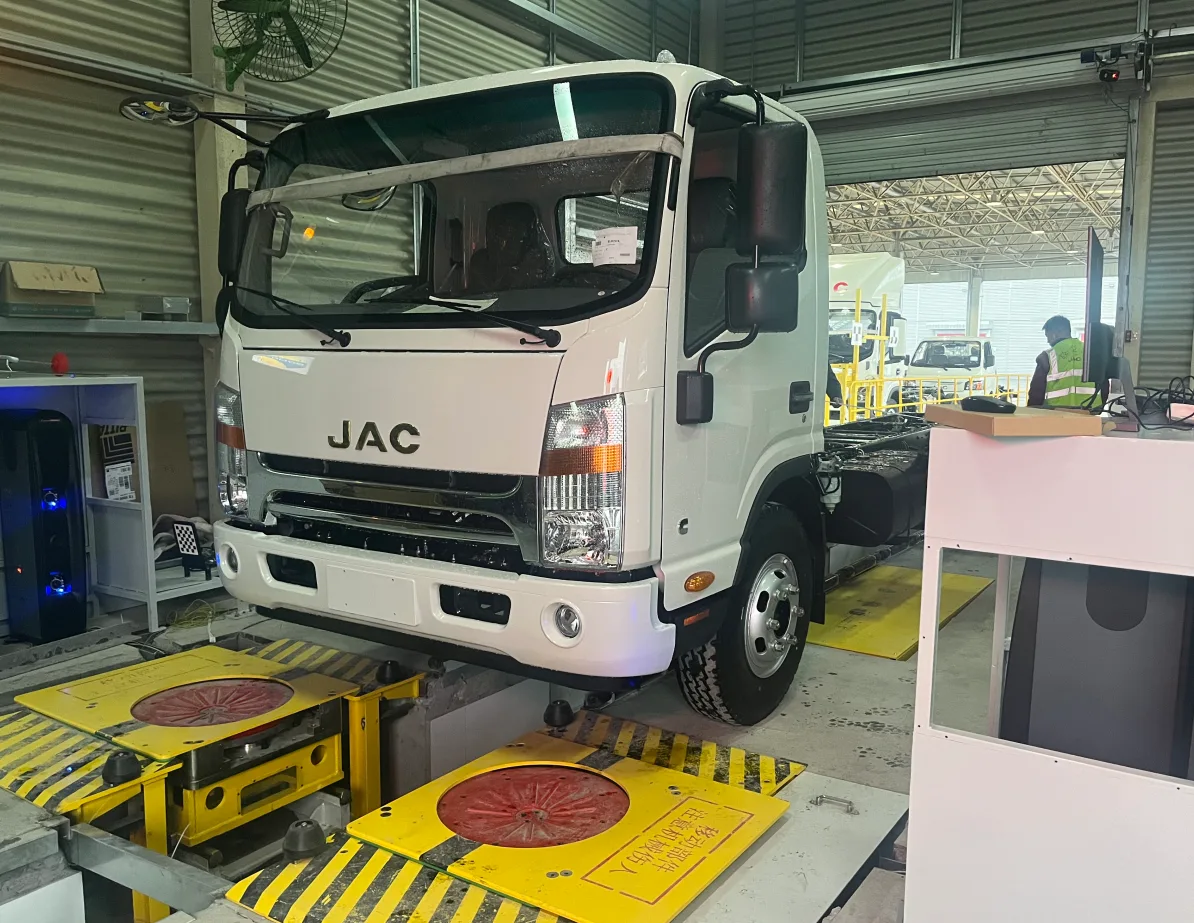
Mobil Jianghuai |
Pabrik KD, Chery Pakistan |
Contoh proyek yang terdaftar meliputi: Pabrik Toyota di Rusia, Kazakhstan, Jianghuai Automobile, Pabrik KD Chery Malaysia, Pabrik KD Chery Pakistan. Proyek - proyek di atas mencakup penyesuaian posisi dan stasiun pengujian offline produsen mobil penumpang, yang dapat memberikan pengalaman implementasi referensi untuk pembangunan stasiun serupa di perusahaan kami.
Layanan & Dukungan
Garansi: Garansi gratis satu tahun dan layanan diskon seumur hidup untuk peralatan perangkat keras dan sistem jaringan yang disediakan. Selama masa garansi gratis, setiap kerusakan yang disebabkan oleh kualitas dan kegagalan teknis peralatan itu sendiri, proses pemasangan, dll., harus diperbaiki dan diganti oleh perusahaan kami secara gratis.
Peningkatan perangkat lunak: Pembaruan atau peningkatan perangkat lunak terbaru tersedia secara gratis seumur hidup.
Pelatihan personil: Memberikan layanan pelatihan di tempat kepada operator dan teknisi pengguna, sehingga operator dapat menguasai pengoperasian dan penggunaan semua perangkat lunak peralatan, sehingga teknisi dapat menguasai prinsip kerja seluruh sistem dan diagnosis serta pemeliharaan kesalahan umum. Setelah pemasangan setiap proyek selesai, teknisi teknik dapat ditinggalkan untuk memberikan panduan di tempat sesuai dengan situasi untuk memastikan bahwa operator dan teknisi dari setiap posisi pengguna dapat memenuhi syarat untuk dievakuasi setelah pekerjaan mereka.
Waktu respons perbaikan: Setelah menerima panggilan dari pengguna, waktu respons perbaikan adalah dalam waktu 4 jam, dan waktu di tempat adalah dalam waktu 24 jam.
Hubungi kami
Beijing Taiyuanxiang Technology Co., Ltd.
Telepon: 010-89780650 Ponsel: 18611929790 (Li Yongpo)
Email: liyongpo@taiyuanxiang.cn
Alamat: Kamar 3027, Gedung 1, Hongfu No. 10, Kota Beiqijia, Distrik Changping, Beijing
Konten layanan: penjualan mesin lengkap, pemasangan dan commissioning, pemeriksaan kalibrasi dan akurasi, pelatihan operasi, pemeliharaan purna jual dan pasokan suku cadang
Catatan: Gambar produk, parameter, dan deskripsi fungsi di halaman ini disusun dari data teknis produk dan hanya digunakan untuk pengenalan produk. Tampilan, konfigurasi, dan parameter teknis produk akan diperbarui tanpa pemberitahuan. Spesifikasi harus tunduk pada perjanjian fisik dan kontrak.Produk Terkait
Lihat Semua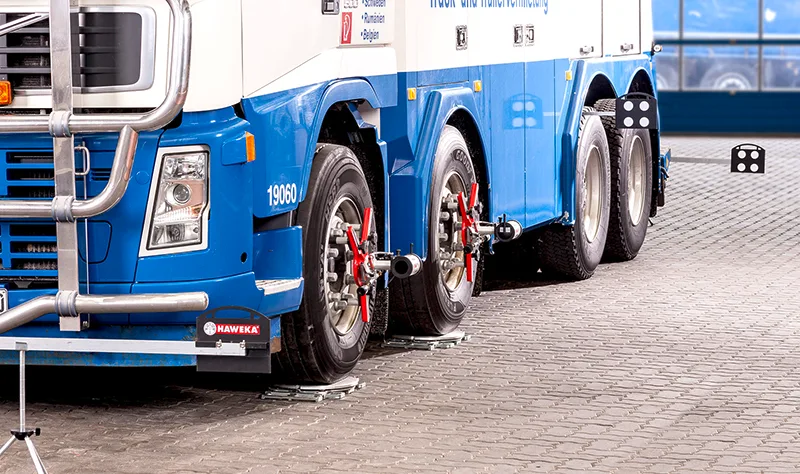
Aligner roda empat kendaraan komersial mobile Axis 4000 (HAWEKA, Jerman)
Ukur posisi roda empat seluruh kendaraan berdasarkan sumbu tengah kendaraan; unit pengukuran kamera digital inframerah nirkabel, tidak ada kompensasi runout pelek, tidak perlu mengangkat kendaraan; truk poros ganda Semua sudut diukur selama sekitar 10 menit
Pelajari Lebih Lanjut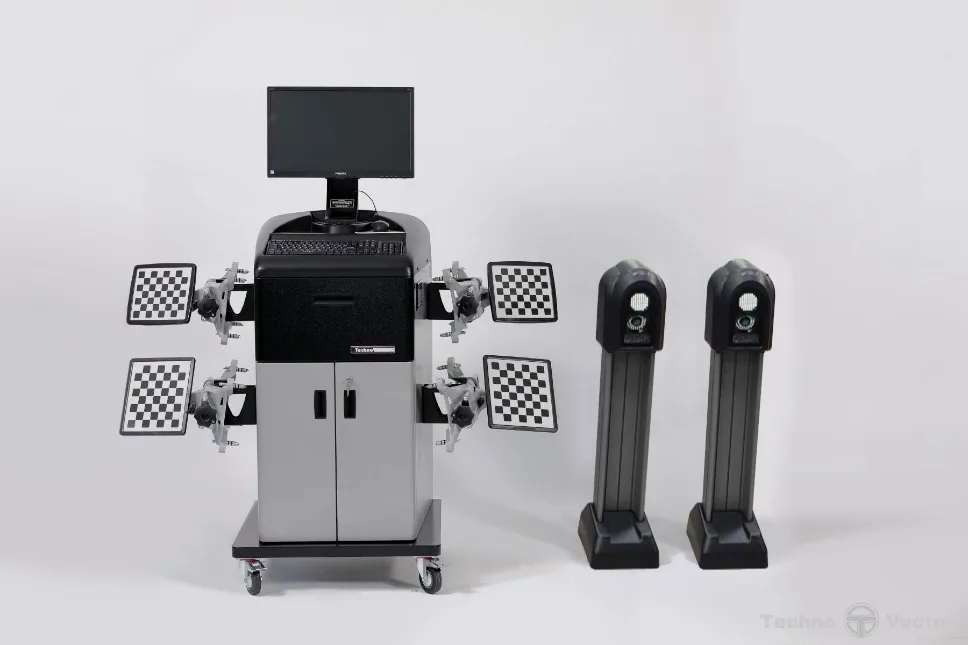
Aligner roda empat Rusia VECTOR -7202MAB
Baca data dasar posisi roda empat dalam dua menit | Basis data spesifikasi kendaraan lebih dari 20.000 model | Peralatan tidak perlu kalibrasi rutin
Pelajari Lebih Lanjut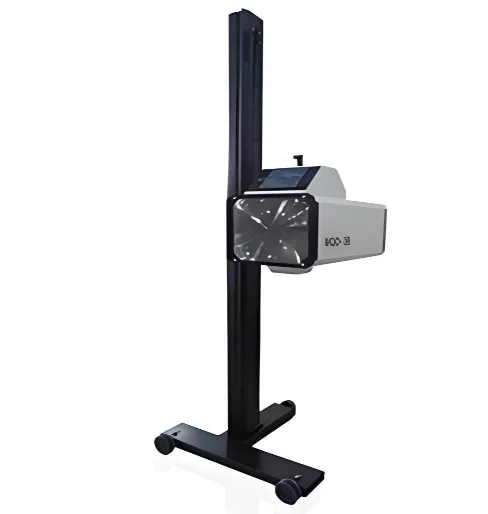
Detektor lampu depan MQD -3B (Zheda Mingquan)
Pengolahan gambar digital Arm + CCD, pengoperasian layar sentuh, perataan berbantuan laser garis; intensitas bercahaya 0 ~ 120000cd, kesalahan indikasi offset sumbu optik ≤ ± 3.5cm/dam; mendukung lampu halogen, lampu xenon HID, lampu LED
Pelajari Lebih Lanjut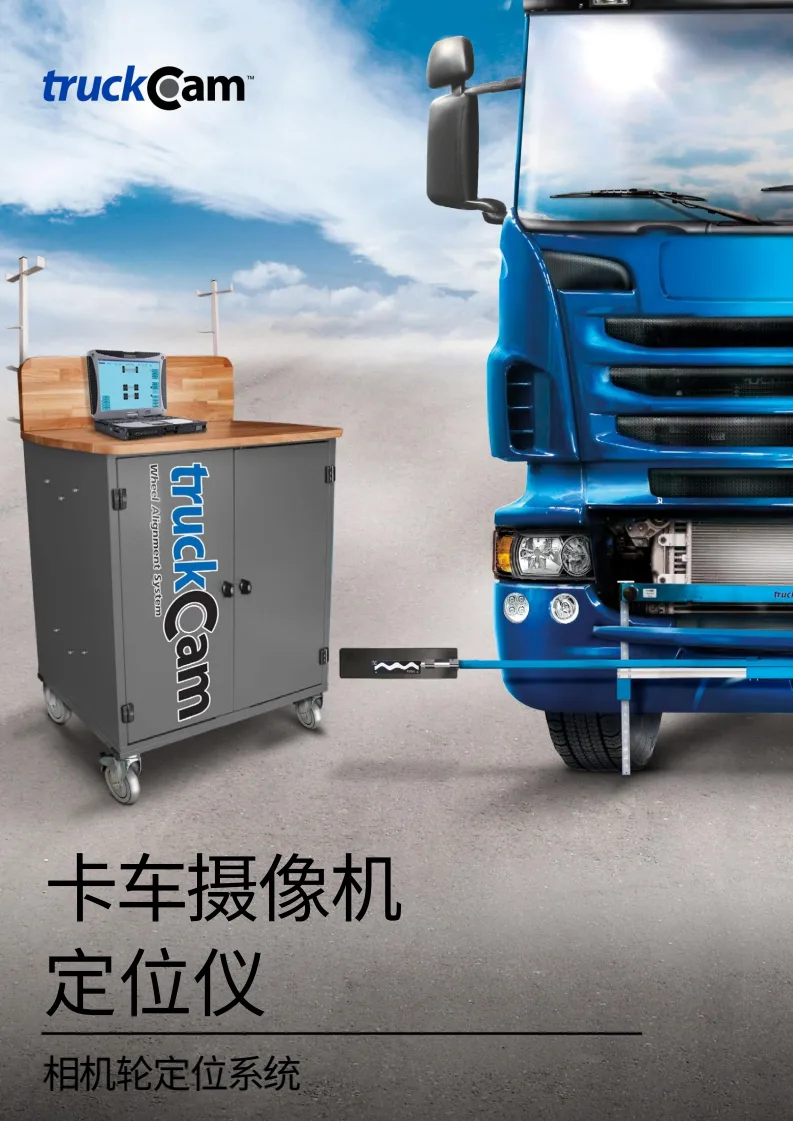
Sistem Pemosisian 4 Roda Kamera TruckCam Truk Pemenang Swedia
Giroskop terintegrasi dan tiltmeter elektronik | Adaptor roda beradaptasi dengan roda 14 -24 "| Pemeriksaan rangka Waktu pengukuran 15 menit (termasuk pemasangan peralatan)
Pelajari Lebih LanjutProduk Lain di Kategori Ini
Lihat Semua- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Wheel Alignment System CEMB ARGOS (Italy)