Vektor penjejak empat roda tanpa sentuhan TV8 (jarak roda automatik)
Agency4 kumpulan 10 kamera | Kecondongan gandar depan dan belakang dan bilangan rasuk depan selama 5 saat | Pelarasan automatik jarak roda | Perlindungan kisi keselamatan
Butiran Produk
Dibuat di Rusia oleh TechnoVector | Kedudukan Roda Empat Bukan Hubungan · Konfigurasi Trek Roda Automatik
Vektor penjejak empat roda tanpa sentuhan TV8 (jarak roda automatik)
4 kumpulan 10 kamera | Kecondongan gandar depan dan belakang dan bilangan rasuk depan selama 5 saat | Pelarasan automatik jarak roda | Perlindungan kisi keselamatanVektor TV8 Pencari Empat Roda Bukan Hubungan (Konfigurasi Tolok Roda Automatik) Mesin Lengkap| 5 saat
Tiada lekapan, bentuk plat sasaran Kecondongan gandar depan dan belakang dan rentak pengesanan rasuk depan |
Pangkalan Roda Automatik
Pelarasan Tapak Roda Automatik Di Bawah Meja Pusing Laraskan jarak panel sudut di kedua-dua belah secara automatik mengikut model |
± 50°
Julat pengukuran sudut meja putar, ketepatan ± 0.5° Beban meja putar tunggal ≥ 3000kg |
Gambaran Keseluruhan Produk
Aligner empat roda automotif bukan sentuh adalah peralatan khas untuk mengukur dan melaraskan kedudukan roda kenderaan yang dipasang. Kedudukan peralatan, mengukur dan menentukan empat roda kereta melalui unit pengukur bukan hubungan, dan melaraskan dalam talian mengikut hasil pengukuran untuk memastikan kedudukan roda memenuhi parameter dan keperluan yang direka.Dihasilkan oleh TechnoVector di Rusia, Vector TV8 menggunakan pengukuran laser bukan hubungan dan teknologi pemprosesan pengimejan penyinaran unjuran 3D, sehingga 8000 mata setiap tayar, untuk melakukan pembinaan semula tiga dimensi tayar untuk menentukan rasuk depan dan kecenderungan tayar, dengan ketepatan pengukuran yang tinggi, ralat kebolehulangan yang rendah dan operasi yang stabil.
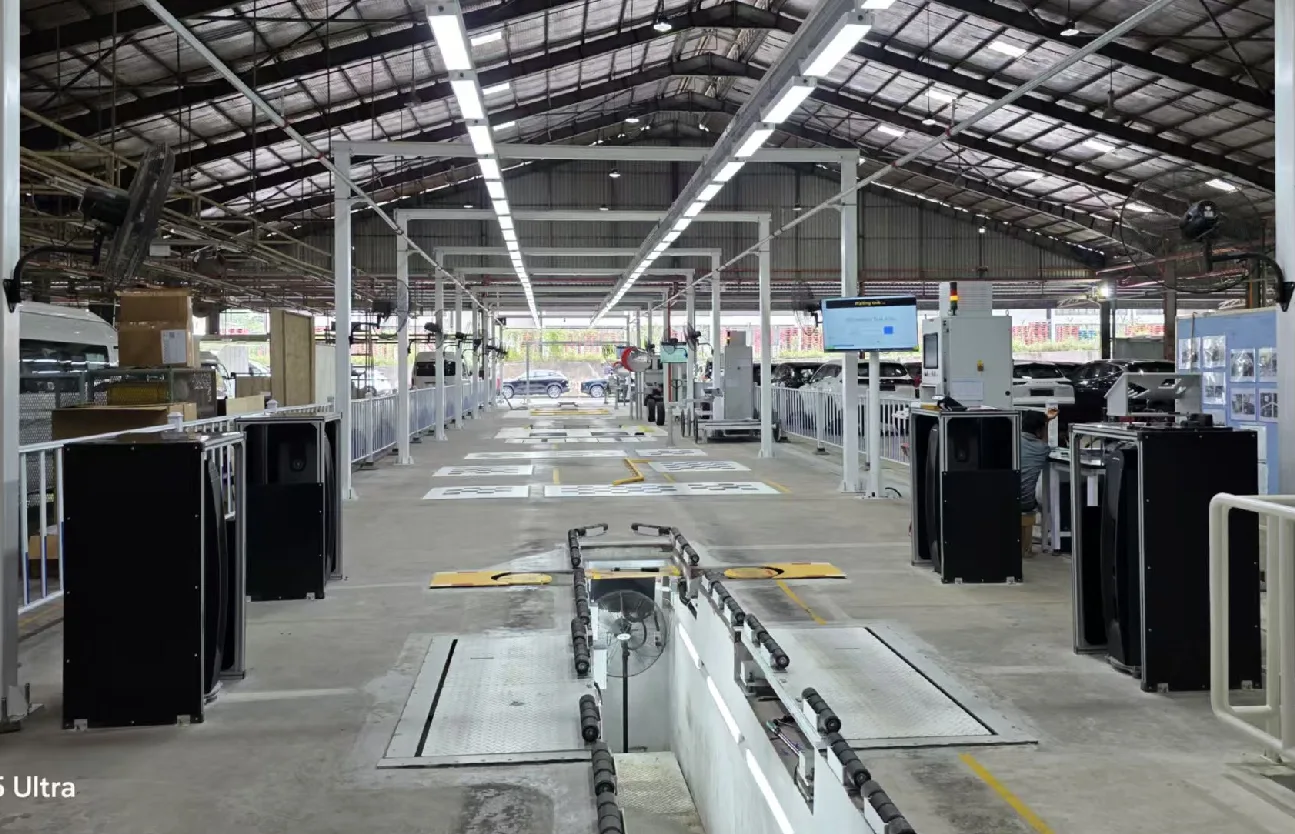
Halaman ini adalah mengenai platform Vector TV8.Pangkalan Roda AutomatikKonfigurasi. Konfigurasi ini menetapkan peranti pelarasan automatik trek roda di bawah meja putar, yang boleh melaraskan jarak antara dua cakera sudut sisi secara automatik mengikut trek roda model untuk memenuhi pengukuran kenderaan dalam julat trek roda; pada masa yang sama, ia dilengkapi dengan sistem meja putar pneumatik automatik sepenuhnya, yang boleh mengunci dan melonggarkan secara automatik seperti yang diperlukan.Kedua-dua konfigurasi ini bekerjasama untuk membolehkan stesen menyelesaikan penukaran dan memasuki keadaan pengukuran tanpa pergerakan manual atau penentuan kedudukan semula cakera sudut apabila menghadapi pengeluaran campuran berbilang model dan berbilang nada, yang mengurangkan masa penyediaan stesen dengan ketara dan mengurangkan sisihan pengukuran yang disebabkan oleh pelarasan manual yang tidak konsisten. Peranti mudah alih jarak roda dilengkapi dengan kisi keselamatan di tengah, dan peranti mudah alih jarak roda tidak boleh bergerak apabila seseorang atau objek lain berada di tengah, memberikan perlindungan saling kunci yang boleh dipercayai untuk pekerja di dalam lubang.
Peralatan ditetapkan dengan 4 lajur tetap, sistem hos dan kamera tidak terdedah, dan tidak ada kehilangan ketepatan yang disebabkan oleh bahagian yang bergerak untuk memastikan ketepatan dan kestabilan pengukuran; bahagian kawalan pencari dikawal oleh komputer, dan data ujian yang diproses dihantar ke sistem komputer dalam masa nyata, supaya fungsi dan item ujian sistem lebih sempurna.Konfigurasi ini amat sesuai untuk penghujung barisan pemasangan kenderaan, barisan pengesanan luar talian kenderaan, dan stesen kedudukan lintasan yang perlu mengambil kira model jarak roda berganda, membantu pengeluar kenderaan untuk mendapatkan hasil pengukuran kedudukan yang stabil dan konsisten sambil memastikan rentak.
Kekuatan Teras
|
■Peranti pelarasan automatik tolok roda: Terdapat peranti pelarasan automatik tolok roda di bawah meja putar, yang secara automatik melaraskan jarak roda sudut di kedua-dua belah mengikut tolok roda kenderaan untuk memenuhi pengukuran kenderaan dalam julat tolok roda. Perubahan jenis tidak lagi bergantung pada pergerakan meja putar secara manual, dan masa persediaan untuk pengeluaran talian bercampur berkurangan serentak dengan kesilapan manusia. ■Saling kunci kisi keselamatan: Kisi keselamatan dipasang di tengah-tengah peranti mudah alih jarak roda. Peranti mudah alih jarak roda tidak boleh bergerak apabila seseorang atau objek lain berada di tengah, dan perlindungan keselamatan pekerja lubang dipadatkan ke dalam logik tindakan peralatan. ■Meja putar mengunci automatik: Julat pengukuran sudut meja putar ialah ± 50°, dan ketepatannya ialah ± 0.5°; kapasiti galas setiap meja putar ialah ≥ 3000kg, diameter meja putar ialah ≥ 600mm, julat terapung bebas dalam arah X dan Y ialah ≥ 50mm, dan kebebasan putaran paksi Z ialah ≥ 360°. Selepas pengukuran, cakera terapung dikunci, dan kenderaan biasanya boleh meninggalkan stesen. ■Tiada lekapan, bentuk plat sasaran: Tidak perlu memasang atau menetapkan sebarang penyesuai pada roda, tidak perlu menghubungi kenderaan, hanya mengambil masa 5 saat untuk mengesan kecondongan gandar depan dan belakang dan data rasuk depan, menghapuskan pautan pengapit dan pampasan troli. |
■4 kumpulan 10 kedudukan dan pengesanan kamera: Pasangan kumpulan kamera ditetapkan dalam struktur pengimbas, dan maklumat tiga dimensi sasaran diperoleh melalui pengiraan kedalaman dua sudut tontonan, yang merupakan pendaratan langsung laluan teknologi pengimbasan tiga dimensi cahaya berstruktur yang paling canggih dalam industri. ■Struktur lajur tetap: 4 lajur tetap digunakan, sistem hos dan kamera tidak terdedah, tiada bahagian yang bergerak membawa kehilangan ketepatan, dan ketepatan pengukuran dan kestabilan dapat dikekalkan selepas penggunaan jangka panjang. ■Pengesanan masa nyata automatik dan penentukuran automatik: Program peralatan dilengkapi dengan fungsi pengesanan masa nyata automatik dan teknologi penentukuran automatik, yang menghapuskan keperluan untuk penentukuran berkala kamera penentu kedudukan dan mengurangkan beban kerja penyelenggaraan penentukuran tepi garis. ■Tiada troli, tiada brek diperlukan untuk mengukur kecenderungan belakang: Peranti ini menggunakan teknologi kedudukan pengimbasan 3D cahaya berstruktur canggih, tiada troli kakitangan untuk mengimbangi, dan tiada brek diperlukan untuk pengukuran kecenderungan belakang (pengukuran kecenderungan belakang adalah pilihan, pengukuran sudut stereng maksimum dipilih, dan dikonfigurasikan seperti yang diperlukan). |
Paparan struktur dan perincian
|
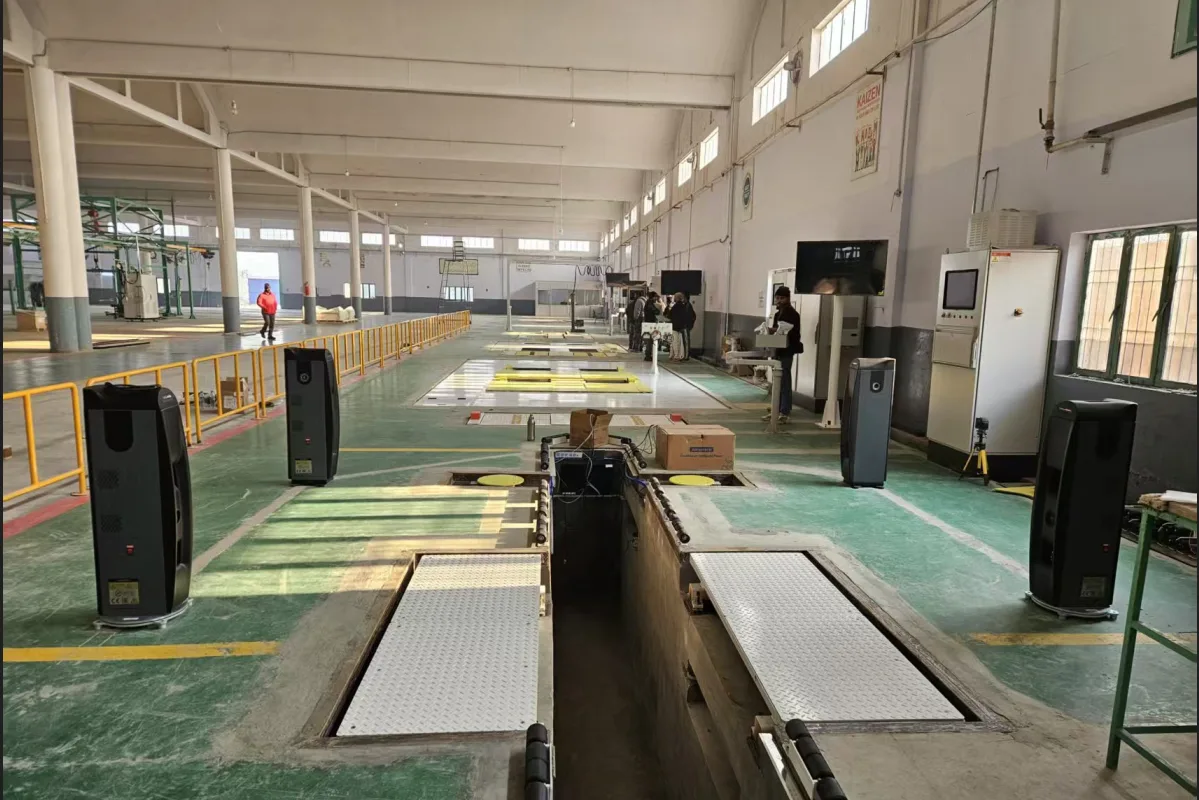
Penerapan pemasangan meja sudut kiri dan kanan |
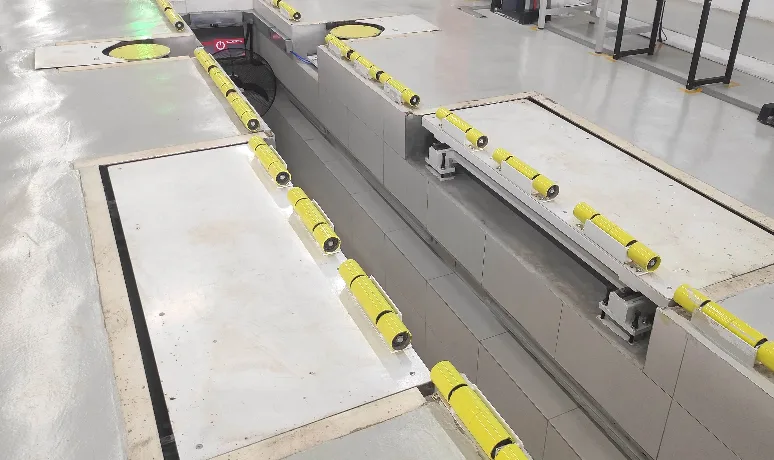
Mekanisme pelarasan automatik jarak roda dan meja putar mengunci automatik Rotor mempunyai fungsi terapung: apabila tayar kenderaan diselaraskan, rotor terapung berada dalam keadaan terapung untuk memenuhi pelarasan bebas tayar kenderaan; apabila kenderaan mengukur sudut stereng maksimum, rotor terapung berada dalam keadaan terapung, dan roda tidak meluncur relatif terhadap rotor, dan permukaan rotor mempunyai reka bentuk yang tidak tergelincir; apabila kenderaan diukur, rotor terapung dikunci, dan kenderaan biasanya boleh memandu keluar dari stesen.Di bawah meja putar adalah peranti pelarasan automatik jarak roda, yang secara automatik boleh melaraskan jarak cakera sudut di kedua-dua belah pihak mengikut jarak roda, supaya stesen yang sama meliputi semua model dalam jarak roda. Peranti pergerakan jarak roda dilengkapi dengan kisi keselamatan di tengah, dan peranti pergerakan jarak roda tidak boleh bergerak apabila seseorang atau objek lain berada di tengah, supaya peranti sentiasa dikawal semasa pergerakan automatik. Peralatan ini sangat mudah untuk melengkapkan pengukuran di kedua-dua belah parit. Monitor pada kabinet kawalan dan paparan pengendali di lubang memaparkan nilai pengukuran dalam masa nyata, dan pengendali boleh menafsirkan data di bawah kenderaan secara serentak. |
|
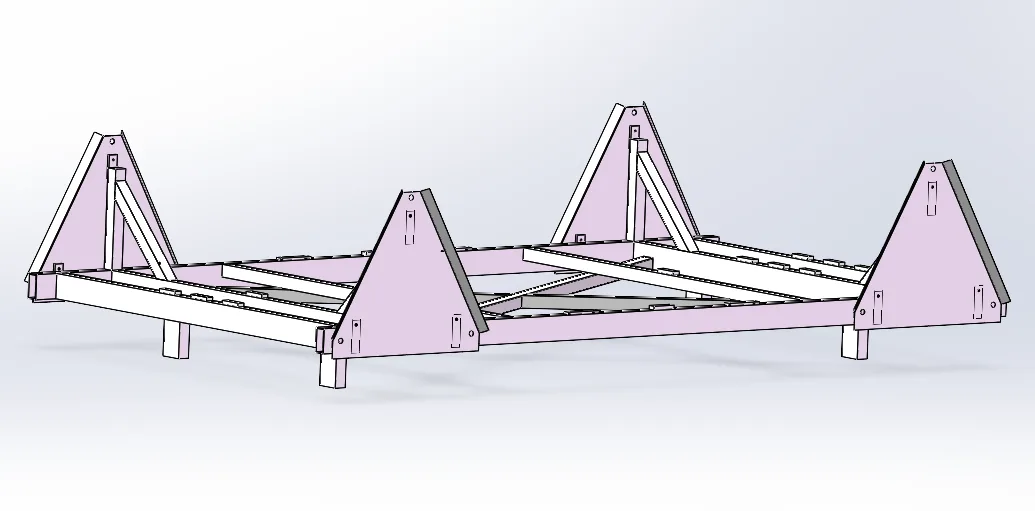
Rak penentukuran peralatan dan penentukuran berkala Peralatan dibekalkan secara rawak, dan kilang boleh melakukan penentukuran berkala untuk memastikan ketepatan pengukuran. Melalui prosedur penentukuran, sudut rasuk depan dan sudut kecondongan dikompensasi kepada penentu kedudukan roda empat untuk pembetulan. Program peralatan itu sendiri mempunyai fungsi pengesanan masa nyata automatik dan teknologi penentukuran automatik, yang menghapuskan keperluan untuk penentukuran berkala kamera penentu kedudukan, supaya kerja penentukuran dapat diatur mengikut kitaran pemeteran kilang, dan tidak menduduki rentak pengeluaran. Apabila mengukur, pasangan set kamera dipasang dalam struktur yang dipanggil "pengimbas": setiap pasangan kamera dipasang dalam kedudukan yang sedikit berasingan, dan kedalaman objek yang dilihat dikira dari dua imej, dengan itu memperoleh saiz 3D objek yang akan diukur. Kamera berpasangan beroperasi pada selang masa yang tetap dan kecil, menyediakan asas untuk sistem lengkap yang menangkap setiap perubahan kecil dalam sudut dengan tepat, serta keupayaan untuk mengukur setiap roda secara bebas. |
Rak penentukuran peralatan (untuk penentukuran kilang biasa) |
Kandungan pengukuran
Bundel depan roda depan (kiri/kanan), bundel depan total roda depan, kemiringan ke luar roda depan (kiri/kanan), kemiringan ke belakang pin utama, kemiringan ke dalam pin utama, kemiringan ke luar roda belakang (kiri/kanan), sudut kemudi maksimum, dll. Peranti ini adalah pengukuran dan pelarasan statik yang mana kecondongan ke hadapan dan ke luar roda boleh diukur berulang kali.
Pengukuran sudut kecondongan belakang pin utama dan sudut kecondongan pin utama diukur secara tidak langsung: dengan memutar stereng ke kiri dan kanan, sudut kecondongan belakang pin utama dan sudut kecondongan pin utama dikira dan dipaparkan pada paparan kristal cecair. Ukur data masa nyata keseluruhan kenderaan, seperti rasuk depan roda tunggal, rasuk depan total, sudut kecenderungan ke luar, sudut kecenderungan ke dalam, sudut kecenderungan ke belakang, sudut pendorongan, sudut stereng, sudut kecenderungan stereng, dll., dan laraskan dalam talian mengikut pengukuran untuk memastikan kedudukan roda memenuhi parameter dan keperluan reka bentuk.
Parameter teknikal
Ketepatan dan julat item pengukuran (untuk sistem TV8 dengan konfigurasi jarak roda automatik):
| Kandungan pengukuran | Ketepatan | S.K.O.P | Julat Pengukuran Jumlah Ketepatan |
|---|---|---|---|
| Jumlah anterior bundle (roda depan) | ± 0.02° | 2. 0 | Lapan. |
| Bundel anterior tunggal (anterior dan posterior) | ± 0.02° | 2. 0 | ± 4.0° |
| Kecenderungan ekstrinsik | ± 0.02° | Lapan. | Lapan. |
| Tarik Sudut | ± 0.02° | 2. 0 | ± 4.0° |
| Sudut tujahan | ± 0.02 | 2. 0 | ± 4.0° |
| Kecenderungan Posterior | 0. 05 | 1. 9 | 1. 9 |
| Sudut Rangkuman | 0. 05 | 1. 9 | 1. 9 |
| Sudut stereng maksimum | ± 0.08° | 0. 50 | 0. 50 |
| Pelarasan Kecondongan Belakang | ± 0.02° | Lapan. | Lapan. |
Parameter konfigurasi cakera penjuru dan jarak roda automatik:
| Item | hujah-hujah |
|---|---|
| Julat Pengukuran Sudut Meja Pusing | 0. 50 |
| Ketepatan Pengukuran Sudut Pusing | ± 0.5° |
| Kapasiti Pembawa Meja Pusing Tunggal | ≥ 3000kg |
| Diameter cakera berputar | ≥ 600mm |
| Julat terapung bebas X, Y | ≥ 50mm |
| Darjah Putaran Z-Paksi Kebebasan | ≥ 360° |
| Cara melaraskan jarak roda | Peranti pelarasan automatik untuk jarak roda bawah meja putar, melaraskan jarak antara cakera sudut di kedua-dua belah secara automatik mengikut jarak roda kenderaan |
| Keselamatan | Peranti mudah alih jarak roda dipasang dengan kisi keselamatan di tengah, dan peranti mudah alih jarak roda tidak boleh bergerak apabila seseorang atau objek lain berada di tengah. |
| Kaedah penguncian meja putar | Sistem meja putar pneumatik automatik sepenuhnya, yang boleh dikunci dan dilonggarkan secara automatik mengikut keperluan; permukaan meja putar mempunyai reka bentuk bukan slip |
| Konfigurasi Kamera | 4 kumpulan 10 kamera |
| Borang lajur | 4 lajur tetap tetap (sistem kerangka utama dan kamera tidak terdedah) |
Skop Bekalan
| Sistem penjajar empat roda tanpa sentuhan | Kandungan Konfigurasi |
|---|---|
| Pemasangan Lajur Unit Pengukuran | Termasuk penutup sisi lajur dan penutup bawah |
| Pemasangan sensor | Termasuk kamera/papan sasaran/pemancar laser |
| Kerangka utama komputer khusus | Platform berjalan dengan program kedudukan |
| Suit program | Termasuk pencari dan dongle |
| Pemasangan kabel | Termasuk kord kuasa, kord penyambung |
| Penutup kabel dan pengikat | Pakej Rawak |
| Paparan kristal cecair | Pakej Rawak |
| Meja putar pelarasan gandar depan dan pemasangan slaid sisi gandar belakang | Peranti pelarasan jarak roda automatik di bawah meja putar disertakan |
| Injap kawalan dan kabel/paip udara | Pemadanan sistem kawalan pneumatik |
| Paparan Lubang | Untuk tafsiran data serentak oleh pengendali di dalam pit |
| Kurungan pelekap monitor + monitor | Pakej Rawak |
| Komputer riba | Digunakan untuk mencari data untuk pengekalan cetakan |
| Aras stereng | Digunakan untuk melaraskan aras stereng |
| Pengimbas wayarles | Digunakan untuk memasukkan Vin dan maklumat model |
Proses
- Persediaan kenderaan: Letakkan kenderaan anda dalam kedudukan berpandu yang sedia untuk diambil.
- Kemasukan maklumat kenderaan: Pengendali menggunakan pengimbas kod bar untuk memasukkan kod Vin, dan pemilihan atau program mengenal pasti model secara automatik.
- Kemasukan kenderaan: Perlahan-lahan pandu kenderaan ke platform.
- Pampasan kedudukan: Program ini melengkapkan pampasan secara automatik apabila kenderaan masuk.
- Rasuk dan kecondongan depan: Selepas kenderaan dipasang, unit pengukur secara automatik memaparkan kecondongan dan sudut rasuk depan, dan menunggu kakitangan pentauliahan untuk menyahpepijat.
- Pengukuran kecenderungan belakang (pilihan): Masukkan lebih banyak pengukuran, pilih pengukuran kecenderungan belakang, pasang kunci brek, lepaskan roda sudut dan papan luncur belakang, tekan arah seperti yang diarahkan oleh perisian ke kedudukan yang ditentukan dan berhenti, selepas selesai satu demi satu, kembalikan stereng ke kedudukan yang betul.
- Pengukuran sudut stereng maksimum (pemilihan arah): Masukkan lebih banyak pengukuran, pilih pengukuran kecenderungan belakang, dan selepas menyelesaikan pengukuran kecenderungan belakang, ikut gesaan perisian untuk terus memutar stereng ke kedudukan mesin yang paling ekstrem dan tahan, dan selepas selesai satu demi satu, kembalikan stereng ke kedudukan yang betul.
- Paparan data: Klik pada pengukuran untuk melihat data lokasi kenderaan.
- Fiksasi stereng: Pasang meter aras stereng, laraskan aras stereng, dan pasang fiksasi kunci stereng.
- Pelarasan kenderaan: Ikut gesaan perisian untuk melaraskan casis kenderaan supaya data kedudukan berada dalam julat kelayakan hijau.
- Simpan Cetakan Data: Cetak data yang diselaraskan dan simpan dalam pangkalan data pelanggan.
- Keluar kenderaan: Tanggalkan aras stereng, kunci stereng, dan kunci brek, dan kenderaan perlahan-lahan meninggalkan platform.
Masa ujian lengkap peralatan adalah 70-an, sebagai tambahan kepada masa masuk (kira-kira 30-an), kemasukan data model (kira-kira 30-an), penetapan stereng (kira-kira 10-an) dan keluar kenderaan. Peranti pelarasan automatik jarak roda dan meja putar mengunci automatik melengkapkan penyediaan jarak antara dua cakera sudut sisi mengikut model sebelum kenderaan dipandu masuk, supaya rentak di atas dapat kekal stabil di bawah keadaan garis campuran pelbagai model.
Senario/Kes Projek
Vektor TV8 (konfigurasi jarak roda automatik) terutamanya untuk stesen pengesanan luar talian di hujung talian pemasangan kenderaan, stesen pelarasan kedudukan empat roda kilang kenderaan, dan talian pengesanan laluan dengan keperluan keserasian yang tinggi untuk model berbilang jarak roda. Konfigurasi ini telah digunakan di beberapa projek kenderaan di dalam dan luar negara, termasuk:
|
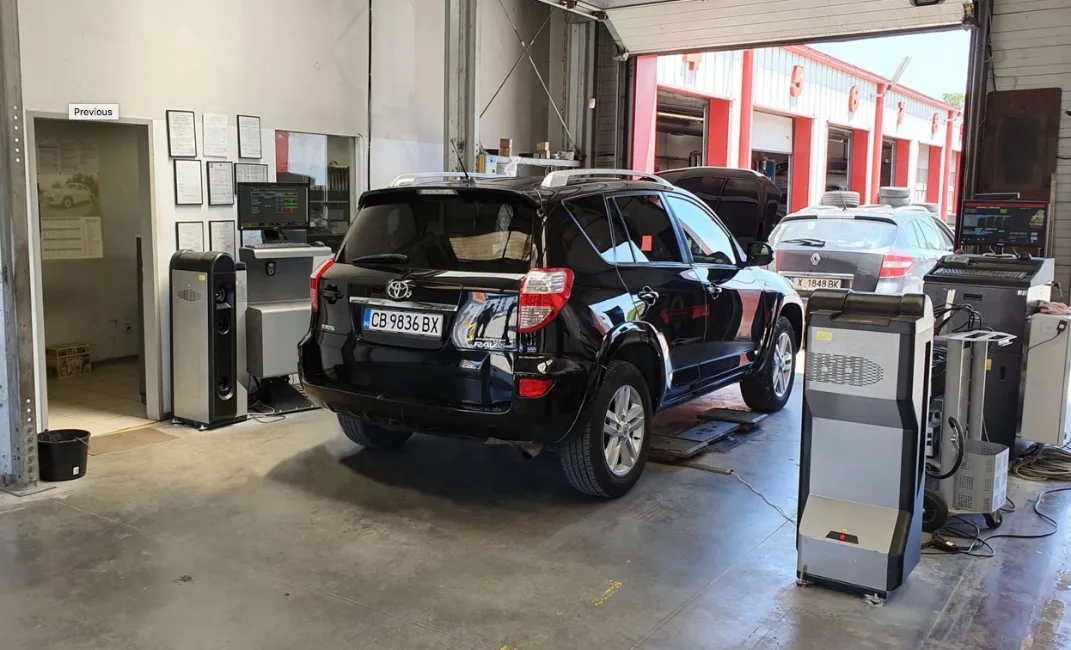
Kilang Toyota, Rusia |
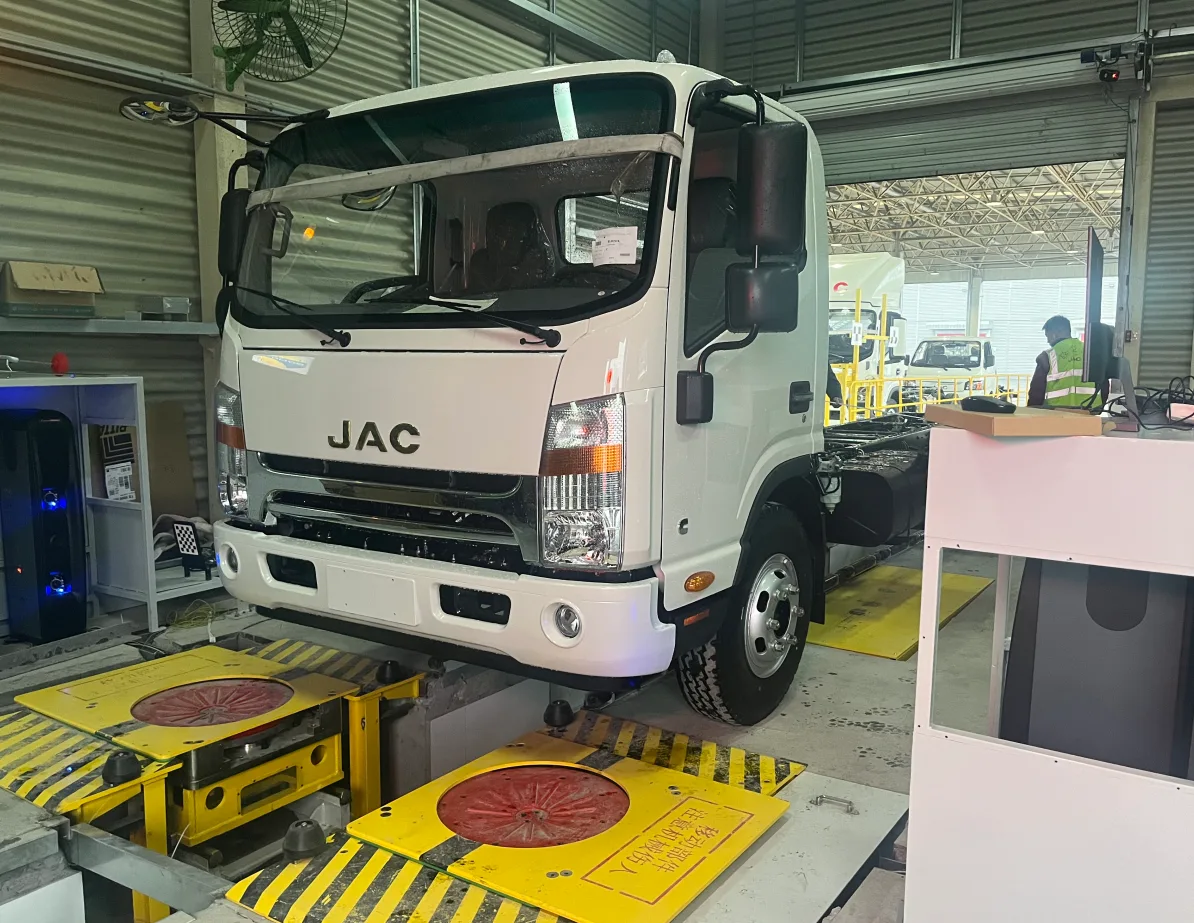
Jianghuai Automobile |
Kilang KD, Chery Pakistan |
Contoh projek yang disenaraikan termasuk: Kilang Toyota di Rusia, Kazakhstan, Jianghuai Automobile, Kilang KD Chery Malaysia, Kilang KD Chery Pakistan. Projek-projek di atas meliputi pelarasan kedudukan dan stesen ujian luar talian pengeluar kereta penumpang, yang dapat memberikan pengalaman pelaksanaan rujukan untuk pembinaan stesen yang serupa di syarikat kami.
Perkhidmatan & Sokongan
Waranti: Jaminan percuma satu tahun dan perkhidmatan diskaun seumur hidup untuk peralatan perkakasan dan sistem rangkaian yang disediakan. Semasa tempoh jaminan percuma, sebarang kerosakan yang disebabkan oleh kualiti dan kegagalan teknikal peralatan itu sendiri, proses pemasangan, dll., hendaklah dibaiki dan digantikan oleh syarikat kami secara percuma.
Peningkatan perisian: Kemas kini atau peningkatan perisian terkini boleh didapati secara percuma seumur hidup.
Latihan kakitangan: Menyediakan perkhidmatan latihan di tempat kepada pengendali dan juruteknik pengguna, supaya pengendali dapat menguasai operasi dan penggunaan semua perisian peralatan, supaya juruteknik dapat menguasai prinsip kerja keseluruhan sistem dan diagnosis dan penyelenggaraan kesalahan biasa. Selepas pemasangan setiap projek selesai, juruteknik kejuruteraan boleh ditinggalkan untuk memberikan panduan di tempat mengikut keadaan untuk memastikan bahawa pengendali dan juruteknik setiap kedudukan pengguna boleh layak untuk berpindah selepas kerja mereka.
Masa tindak balas pembaikan: Selepas menerima panggilan daripada pengguna, masa tindak balas pembaikan adalah dalam masa 4 jam, dan masa di lokasi adalah dalam masa 24 jam.
sesiapa yang - hambamu. Pada pelupusan anda.
Beijing Taiyuanxiang Technology Co., Ltd.
Telefon: 010-89780650 Telefon Bimbit: 18611929790 (Li Yongpo)
E-mel: liyongpo@taiyuanxiang.cn
Alamat: Bilik 3027, Bangunan 1, Hongfu No. 10, Bandar Beiqijia, Daerah Changping, Beijing
Kandungan perkhidmatan: jualan mesin lengkap, pemasangan dan pentauliahan, pemeriksaan penentukuran dan ketepatan, latihan operasi, penyelenggaraan selepas jualan dan bekalan alat ganti
Nota: Gambar, parameter dan penerangan fungsi produk di halaman ini disusun daripada data teknikal produk dan digunakan untuk pengenalan produk sahaja. Penampilan, konfigurasi dan parameter teknikal produk akan dikemas kini tanpa notis. Spesifikasi hendaklah tertakluk kepada perjanjian fizikal dan kontrak.Produk Berkaitan
Lihat Semua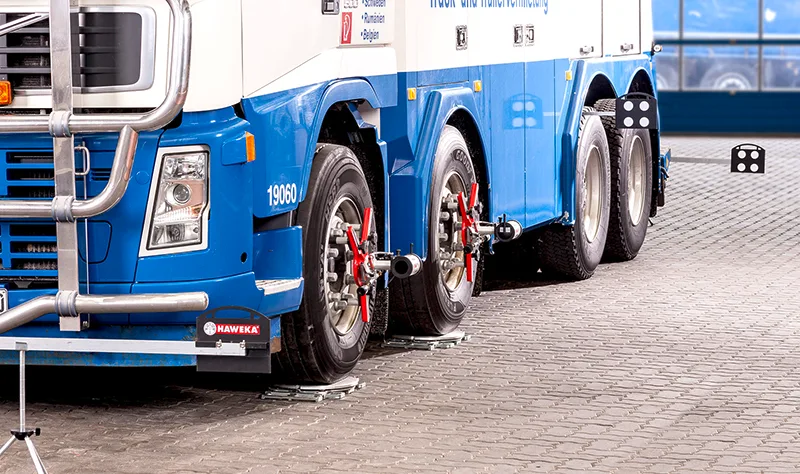
Penjejak empat roda kenderaan komersil mudah alih Axis 4000 (HAWEKA, Jerman)
Ukur kedudukan empat roda keseluruhan kenderaan berdasarkan paksi tengah kenderaan; unit pengukuran kamera digital inframerah tanpa wayar, tiada pampasan larian rim, tidak perlu mengangkat kenderaan; trak dua gandar Semua sudut diukur selama kira-kira 10 minit
Ketahui Lebih Lanjut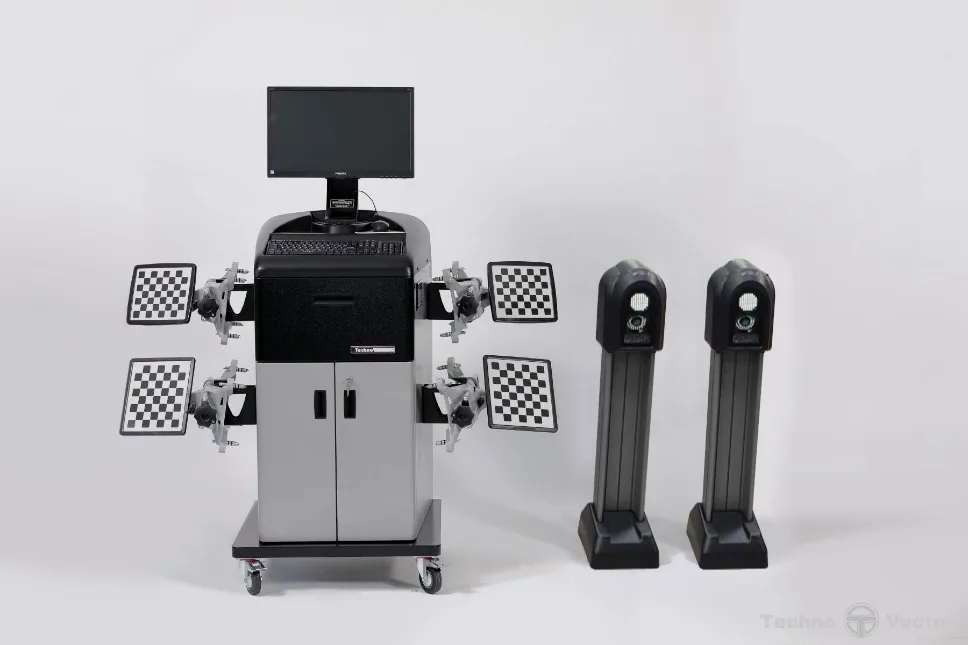
Penjajar roda empat Rusia VECTOR-7202MAB
Baca data asas kedudukan roda empat dalam masa dua minit | Pangkalan data spesifikasi kenderaan lebih daripada 20,000 model | Peralatan tidak memerlukan penentukuran biasa
Ketahui Lebih Lanjut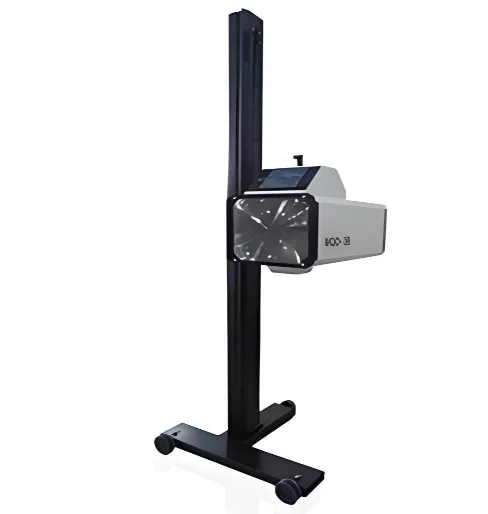
Pengesan lampu depan MQD-3B (Zheda Mingquan)
Pemprosesan imej digital ARM + CCD, operasi skrin sentuh, penjajaran berbantukan laser talian; intensiti bercahaya 0 ~ 120000cd, ralat petunjuk ofset paksi optik ≤ ± 3.5cm/dam; menyokong lampu halogen, lampu xenon HID, lampu LED
Ketahui Lebih Lanjut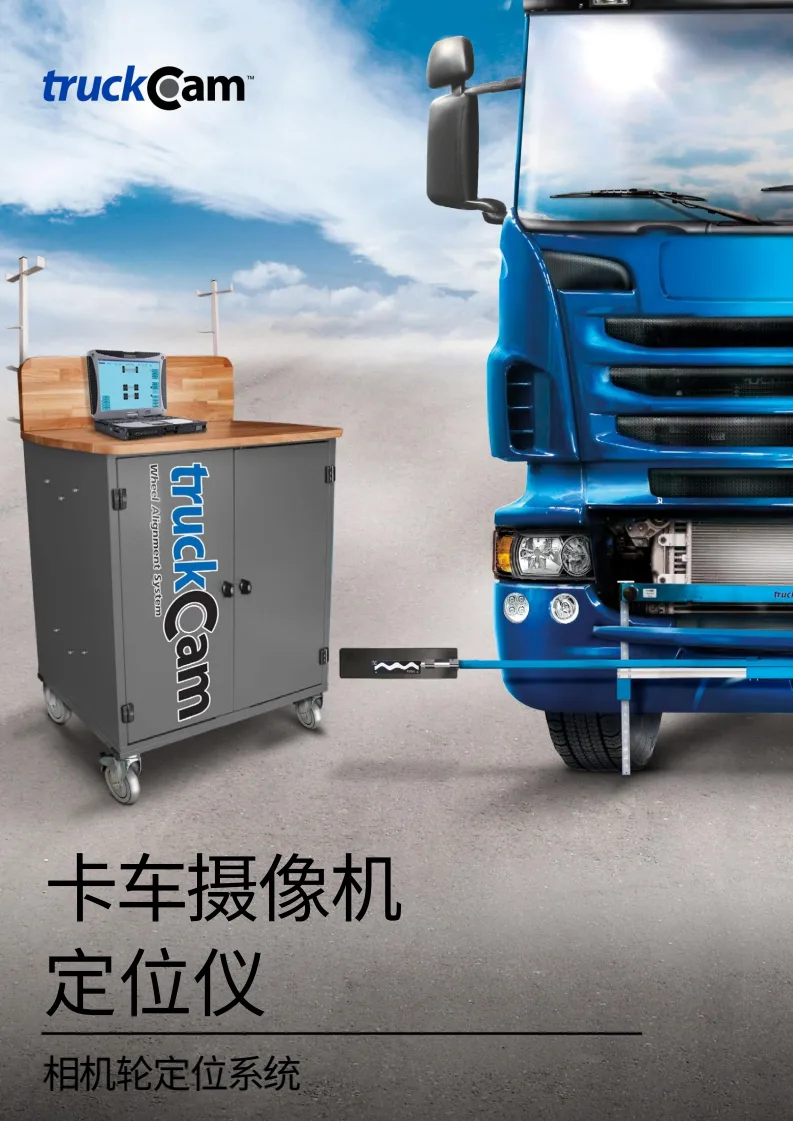
Sistem Kedudukan 4 Roda Kamera Lori TruckCam Pemenang Sweden
Giroskop bersepadu dan tiltmeter elektronik | Penyesuai roda menyesuaikan diri dengan roda 14–24 "| Pemeriksaan bingkai Masa pengukuran 15 minit (termasuk pemasangan peralatan)
Ketahui Lebih LanjutProduk Lain dalam Kategori Ini
Lihat Semua- HAWEKA AXIS4000 Mobile Truck Wheel Alignment System
- Drive-through Wheel Alignment VECTOR-7202MAB (Russia)
- Headlight Tester MQD-3B (Zheda Mingquan)
- TruckCam Camera Wheel Alignment System (Sweden)
- Headlight Tester MQD-6B (Zheda Mingquan)
- Truck Wheel Alignment Hunter DSP760TCX (USA)
- Headlight Tester SAM2000 (LITE Belgium, Rail Type)
- Wheel Aligner JohnBean i-Aligner Platinum³
- Headlight Tester Calibrator (MQB-1B)
- Wheel Alignment System CEMB ARGOS (Italy)