Penjejak empat roda kereta penumpang
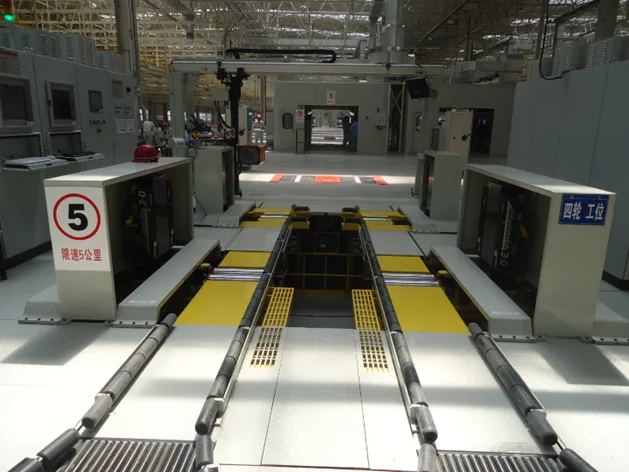
Peralatan ujian luar talian kenderaanPeralatan kedudukan roda empat digunakan untuk mengesan dan melaraskan parameter casis seperti rasuk depan, kecondongan, sudut stereng, dan lain-lain roda untuk memastikan status casis kenderaan adalah konsisten.
Butiran Produk
Penjejak empat roda kereta penumpang
1.
Dalam pembuatan kenderaan moden, ketepatan kedudukan casis secara langsung mempengaruhi kualiti pemanduan kenderaan. Peralatan kedudukan roda empat bertanggungjawab untuk pengesanan dan pelarasan parameter casis utama seperti rasuk depan roda, sudut kecondongan dan sudut stereng, yang merupakan bahagian penting dalam memastikan konsistensi dan pematuhan status casis keseluruhan kenderaan.
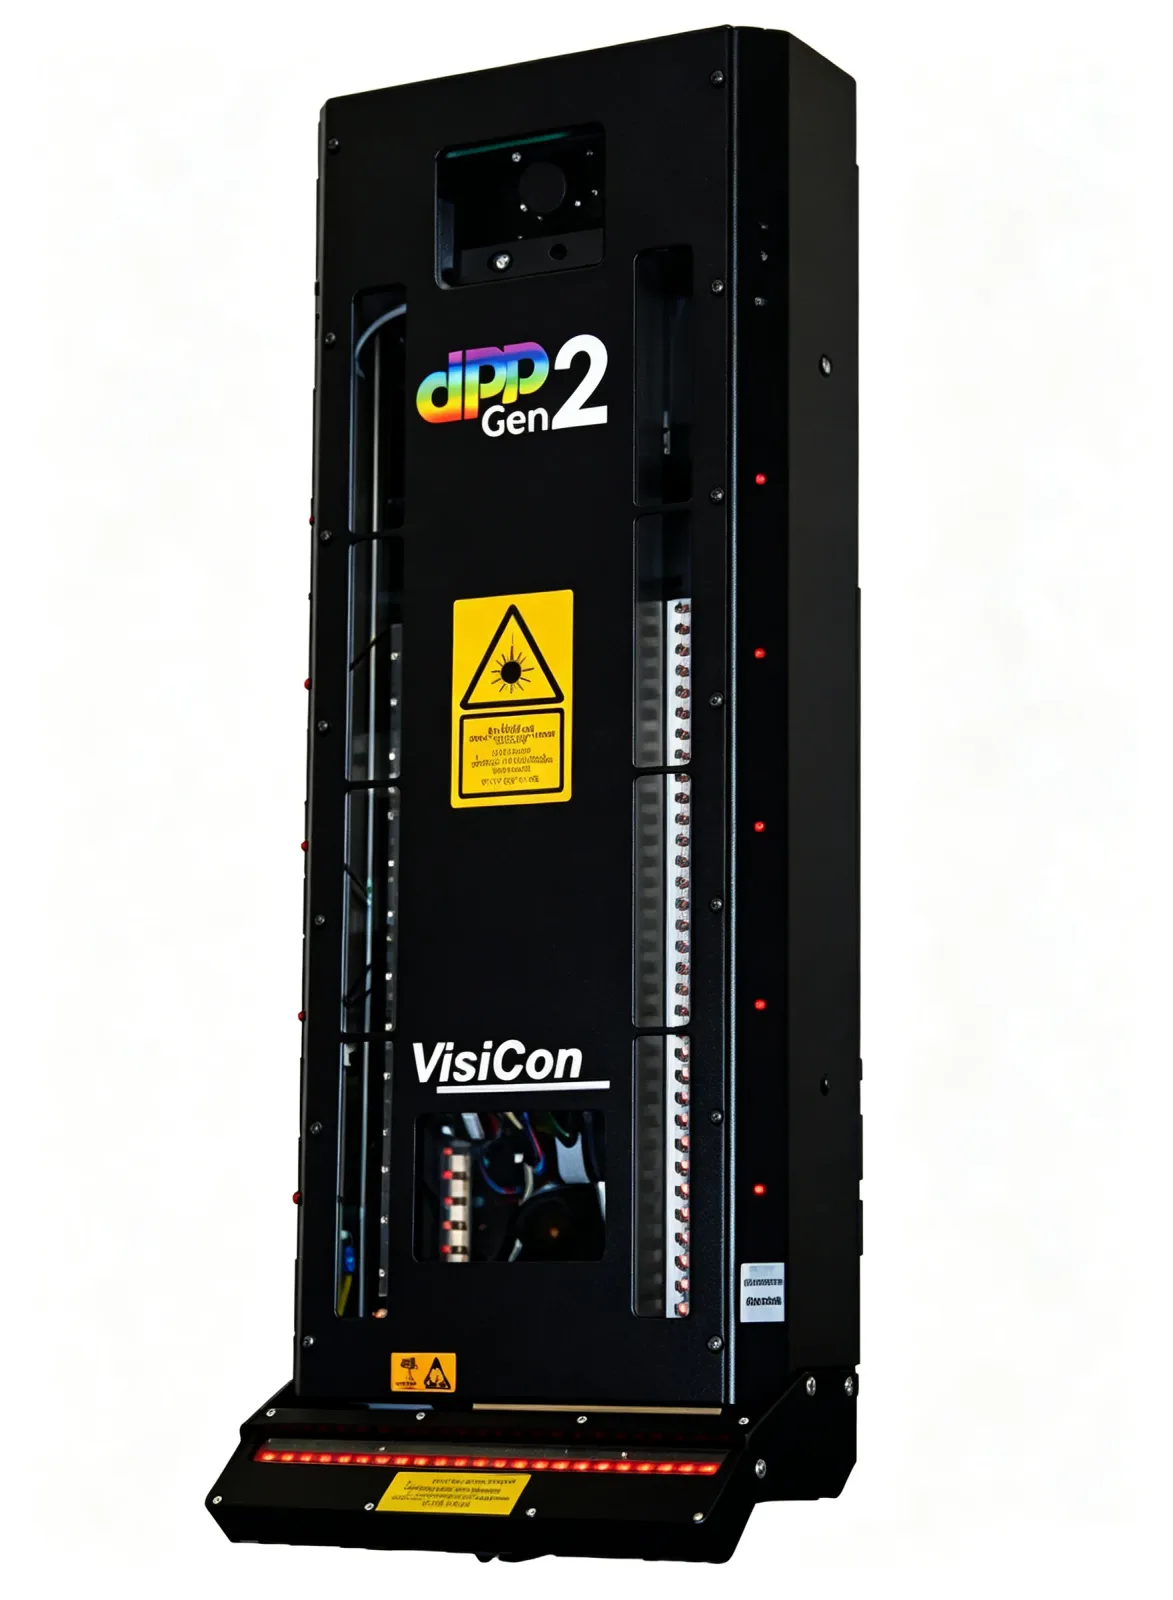
Aligner empat roda laser 3D tanpa sentuhan siri NCA ‑ 2000 direka untuk keperluan pemeriksaan kedudukan roda selepas kenderaan dipasang dan di luar talian. Peralatan ini dapat memperoleh data rasuk depan roda dan sudut kecenderungan dengan tepat, menentukan sama ada ia memenuhi piawaian reka bentuk asal, dan mengoptimumkan parameter utama untuk mencapai prestasi pemanduan linear kenderaan yang lebih baik.
Di peringkat teknikal, peranti ini mengintegrasikan pembinaan semula model 3D matriks pencahayaan laser dinamik dan teknologi pemprosesan pengimejan penyinaran laser berbilang baris untuk mencapai ketepatan pengukuran yang tinggi dan ralat pengukuran kebolehulangan yang rendah. Mesin ini berjalan dengan stabil dan boleh dipercayai, menyediakan skim pengesanan kedudukan casis yang cekap dan tepat untuk pembuatan kenderaan.
II. Kandungan Pengukuran
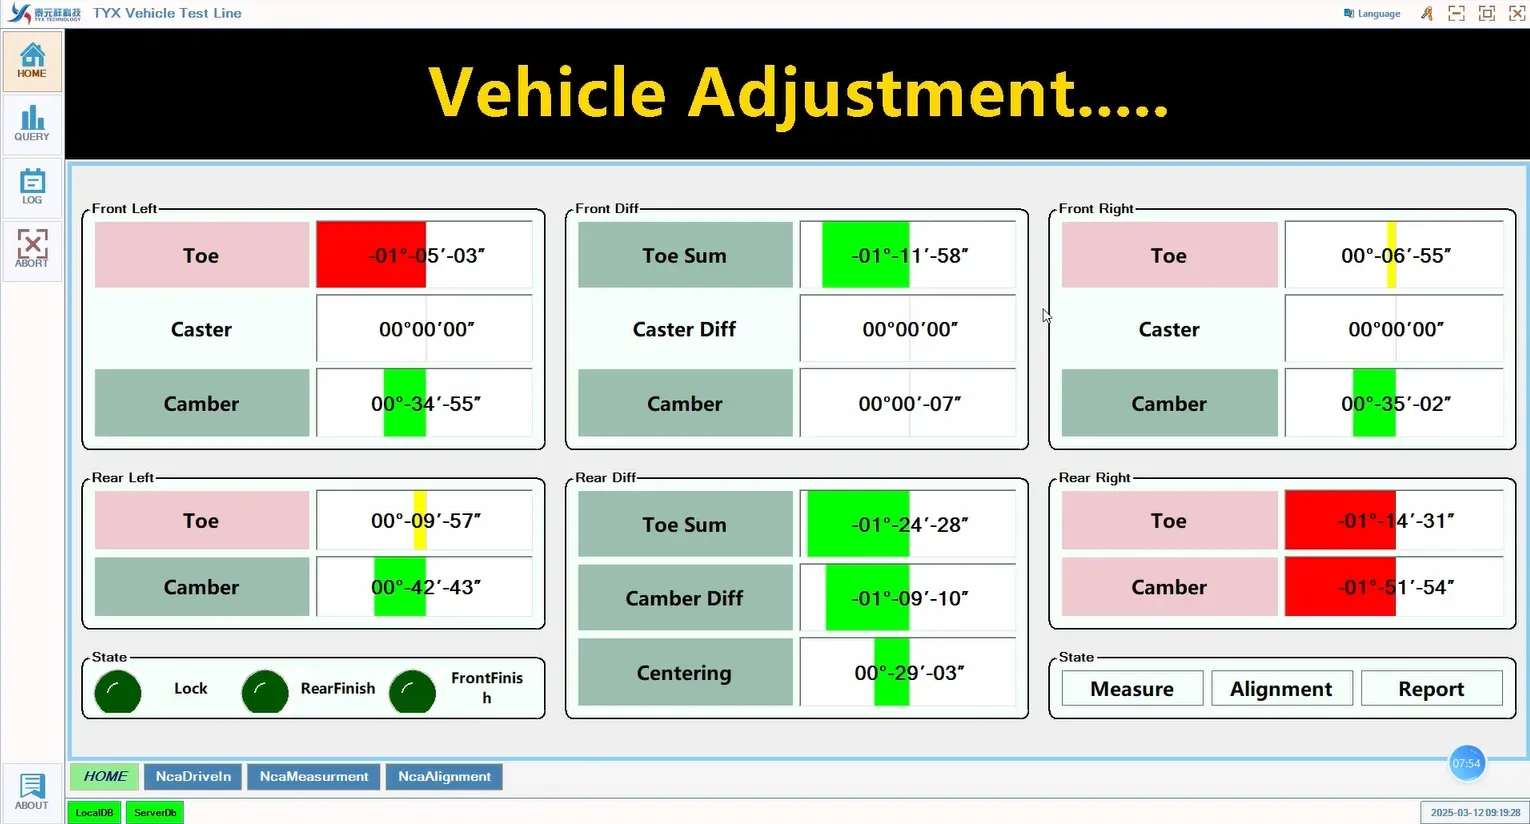
1. Pelarasan pengukuran rasuk hadapan
- Pengukuran automatik dan paparan masa nyata bundel hadapan roda depan (roda kiri/kanan), diselaraskan secara manual oleh pengendali;
- Pengukuran automatik dan paparan masa nyata rasuk depan roda belakang (roda kiri/kanan), diselaraskan secara manual oleh pengendali;
- Mengira dan memaparkan jumlah nilai rasuk depan dan sudut tujahan gandar depan dan belakang secara automatik dalam masa nyata;
- Pelarasan rasuk hadapan roda hadapan hendaklah diberi pampasan oleh sudut tujahan gandar belakang.
2. Pelarasan pengukuran kecenderungan luaran
- Mengukur dan memaparkan sudut kecenderungan luar roda depan (roda kiri/kanan) secara masa nyata secara automatik, hanya mengukur tanpa pelarasan atau pelarasan manual pilihan;
- Mengukur dan memaparkan sudut kecenderungan luaran roda belakang (roda kiri/kanan) secara automatik dalam masa nyata, hanya mengukur tanpa pelarasan atau pelarasan manual pilihan;
- Pengiraan automatik dan paparan masa nyata bagi jumlah kecenderungan luaran roda hadapan;
- Mengira dan memaparkan jumlah kecondongan sisi roda belakang secara automatik dalam masa nyata.
3. Kecondongan belakang pin utama roda depan: diukur dengan kaedah swing, hanya diukur tanpa pelarasan.
4. Kecondongan pin utama roda depan: diukur dengan kaedah swing, hanya diukur tanpa pelarasan.
5. Sudut stereng maksimum: Sudut stereng maksimum roda kiri dan kanan.
6. Ujian berat roda kenderaan;
6. Ukuran ketinggian badan (kening) (pilihan)
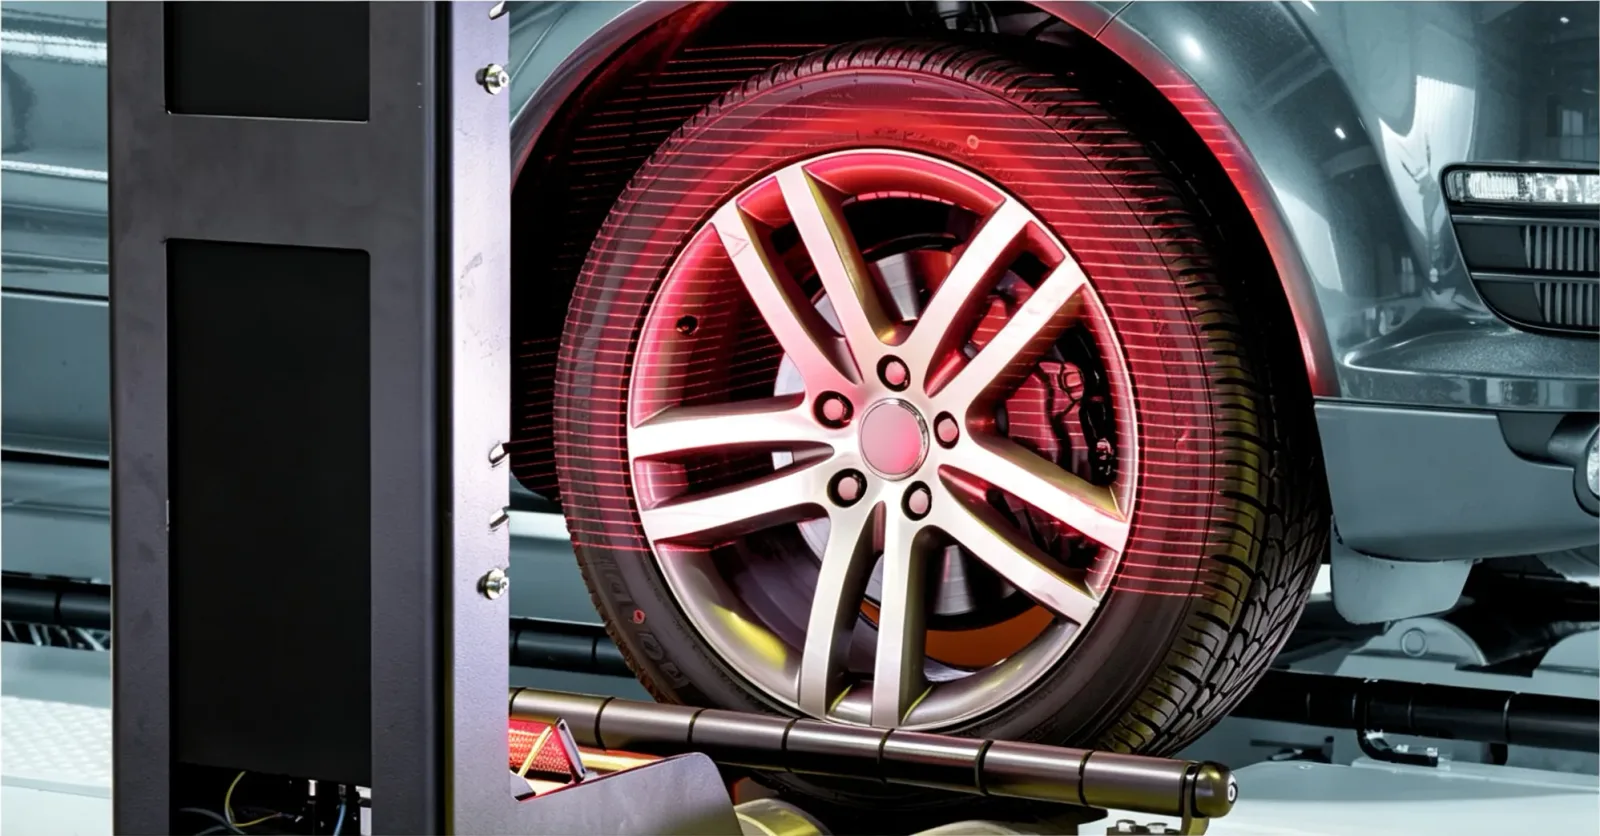
III. Unit Pengukuran 3D
 |  |
|---|
IV. Ketepatan Julat Pengukuran
| Item | Julat pengukuran | Ketepatan | Kebolehulangan | Komen |
| Bundel depan roda | 10 | 非常注重你的健康呢? | 2. 0 | Pemeriksaan wajib |
| Kecondongan roda | 10 | 非常注重你的健康呢? | ± 0.4 ’ | Pemeriksaan wajib |
| Kecondongan belakang jualan utama | 0. 15 | 2. 0 | Item pemeriksaan pensampelan | |
| Jualan utama condong ke dalam | 20 | 4, | Item pemeriksaan pensampelan | |
| Sudut stereng maksimum | 0. 50 | ± 0.5° | ± 0.5° | Item pemeriksaan pensampelan |
| Ketinggian kening roda | ± 1mm | ± 0.2mm | Pilihan |
V. Prinsip Ujian
Sensor laser 3D yang dibangunkan sendiri memproyeksikan cahaya berstruktur multiline ke permukaan tayar, menembak serentak dengan kamera binokular, membina semula awan titik 3D di sisi roda melalui algoritma penglihatan stereoskopik, mengira rasuk depan dan sudut kecenderungan luaran dengan algoritma khas, dan kemudian mendapatkan sudut kecenderungan belakang pin utama dan sudut kecenderungan dalam pin utama dengan kaedah swing.
Produk Berkaitan
Lihat Semua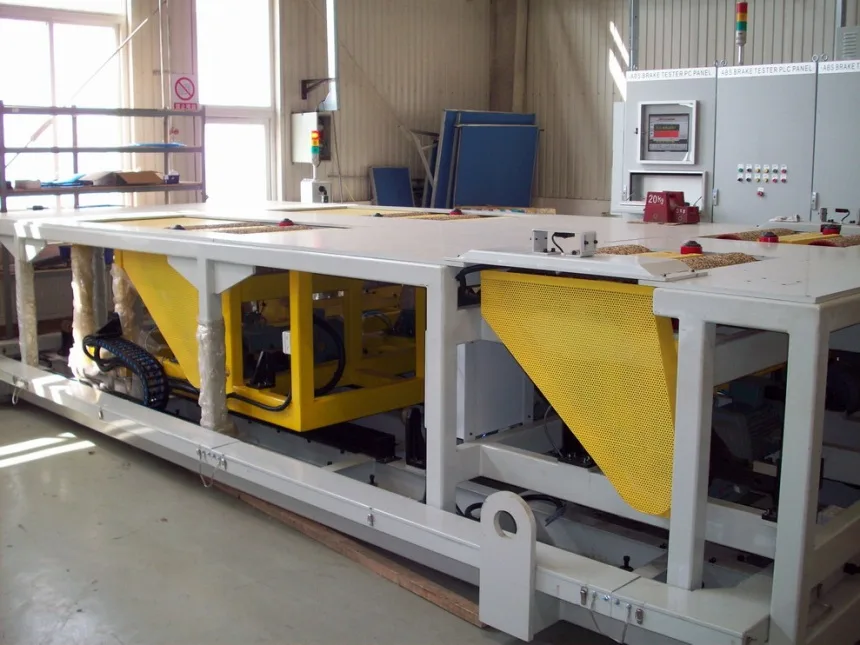
Bangku Ujian Brek Dwi Aci ABS
Bangku ujian brek aci berganda jenis tindak balas melengkapkan sistem ABS dan item ujian brek lain yang dinyatakan dalam GB7258-2017 dalam rentak pengeluaran. Mempunyai beban ≥ 1500kg/aci, daya brek perjalanan dan tempat letak kereta 0 ~ 3000N/aci ± 1.0%, roller pelekat Φ245 (pekali lekatan kering 0.9), pemacu bebas 4 roller (penukar frekuensi AC380V/4KW + Siemens), pelarasan automatik jarak roda 2300 ~ 3200mm ± 1mm, sokongan pengawalan komunikasi ABS, sensor kelajuan roda dan ujian injap pam, pangkalan data SPC boleh menyimpan 100,000 kenderaan.
Ketahui Lebih Lanjut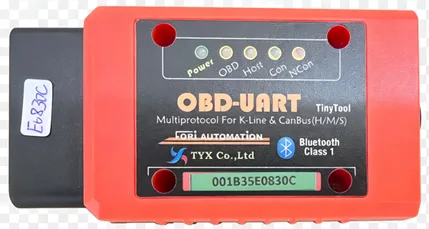
Lembaga Komunikasi OBD
Berkomunikasi dengan antara muka OBD automotif, sokongan K-line, can, CANFD, DOIP dan protokol arus perdana lain; mengintegrasikan can/CANFD 6 hala, K-LINE/Lin 1 hala, diagnostik Ethernet DOIP 1 hala, wayarles Bluetooth gred perindustrian dan mod dwi berwayar RS232, voltan lebar 9 ~ 36V, pensuisan automatik konflik pin OBD, peringatan pintar bukti kebocoran, menyesuaikan diri dengan pemeriksaan elektrik luar talian kenderaan dan stesen yang disertakan.
Ketahui Lebih Lanjut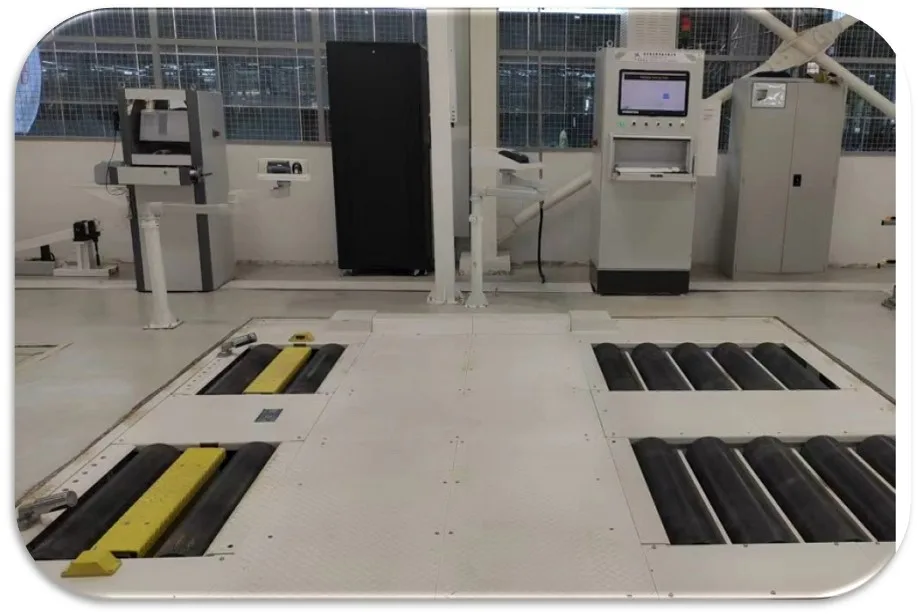
Bangku ujian kelajuan paksi berkembar
Bangku ujian kelajuan biaksial terutamanya melengkapkan speedometer 40km/j kelajuan kenderaan, ujian kelajuan tinggi, dll.Sesuai untuk pacuan roda depan, pacuan roda belakang, pemeriksaan jenis pacuan empat roda.
Ketahui Lebih Lanjut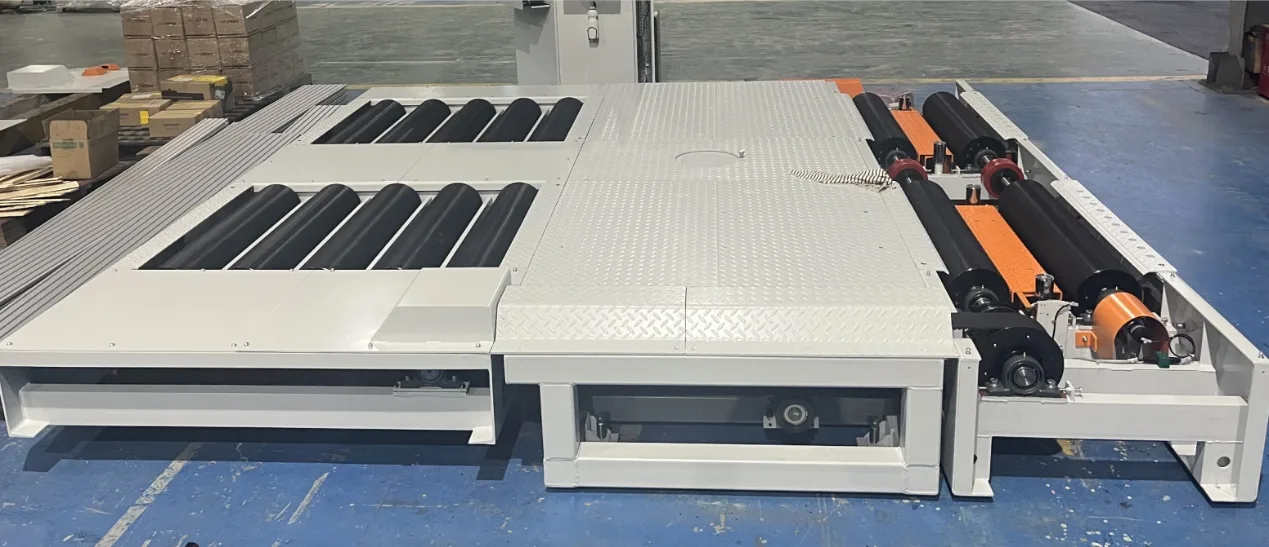
Bangku Ujian Speedometer 4WD
Penggelek digunakan untuk mensimulasikan permukaan jalan, dan ralat nilai petunjuk kelajuan kenderaan diukur berdasarkan prinsip kelajuan linear yang sama apabila roda dan penggelek tidak mempunyai gelinciran relatif. Menyokong pengesanan kenderaan pacuan depan, belakang dan empat roda. 1 set mekanisme penyegerakan gandar depan dan belakang + 1 set klac lengan gear menyedari penyegerakan atau pemisahan gandar depan dan belakang. Setiap gandar depan dan belakang dilengkapi dengan 1 set sensor pengukuran kelajuan berketepatan tinggi yang diimport. Julat pengukuran kelajuan ialah 0 ~ 80km/j. Pengesanan buta skrin besar TV LCD + alat kawalan jauh wayarles diisytiharkan secara automatik.
Ketahui Lebih LanjutProduk Lain dalam Kategori Ini
Lihat Semua- Twin-Axle ABS Brake Test Bench (Reaction Type)
- OBD Communication Board (Vehicle Bus Diagnostic Module)
- Twin-Axle Speedometer Test Bench
- Four-Wheel-Drive Speedometer Test Bench
- Commercial Vehicle ABS Brake Test Bench
- Vehicle Electrical Inspection System (EOL Electrical Test)
- Multi-Function Chassis Dynamometer
- Vehicle Test Line Networking System (DMS Data Acquisition)
- Bilik Hujan Kenderaan
- 360 Surround-View Camera Calibration System