Sistem Pemeriksaan Kalibrasi Hud (Collaborative Robotic)
Peralatan kalibrasi yang dibantu pengemudiRobot kolaboratif enam sumbu (UR10) mensimulasikan pengambilan sampel multi - posisi mata manusia dengan kamera industri Sony; bayangan layar otomatis menghilangkan gangguan lingkungan; beberapa perlindungan seperti pemindaian keamanan teropong + deteksi kaca ultrasonik; Kalibrasi otomatis PLC + IPC
Detail Produk
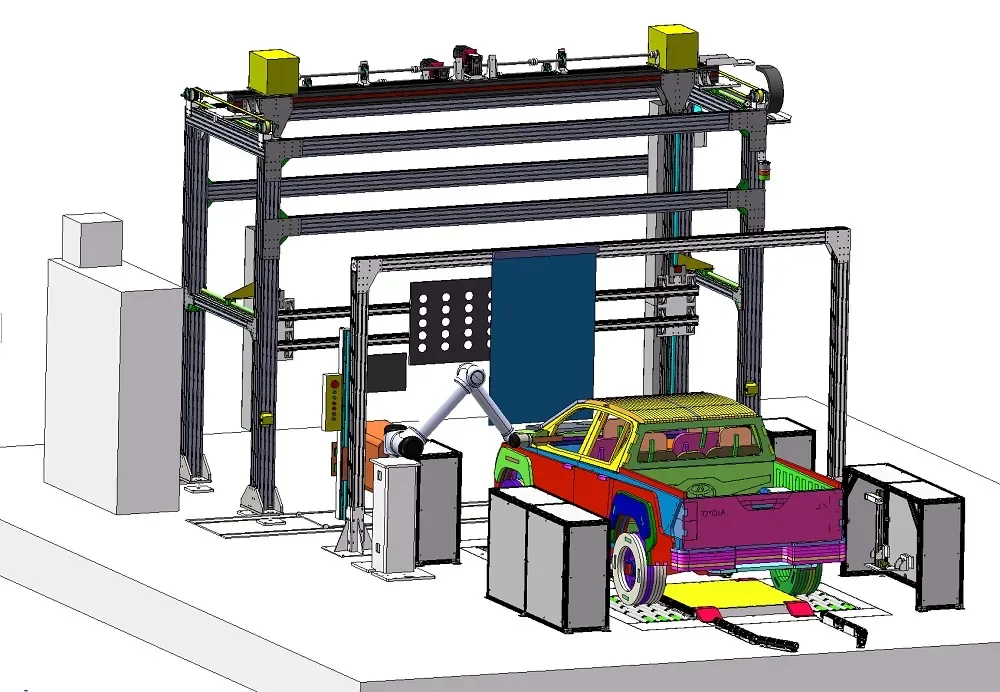
Peralatan kalibrasi bantuan mengemudi | Rakitan kendaraan lengkap stasiun kalibrasi Hud offline Sistem deteksi kalibrasi Hud (tipe robot kolaboratif) Robot kolaboratif enam sumbu (UR10) dengan kamera industri Sony untuk mensimulasikan pengambilan sampel multi - posisi mata manusia; naungan tirai otomatis untuk menghilangkan gangguan lingkungan; pemindaian keamanan teropong + deteksi kaca ultrasonik dan perlindungan ganda lainnya;PLC + IPC otomatis kalibrasi bidang kalibrasi tata letak 3D: kendaraan yang diukur, mekanisme pengangkatan gantry robot dan layar shading otomatis depan UR10 beban robot kolaboratif 10kg, radius kerja 1300mm, akurasi posisi berulang ± 0,1mm ± 0,1° akurasi kontrol Robot pitch and roll angle control accuracy ± 0.1 °, gimbal range ± 45° automatic shading screen gantry black curtain secara otomatis terpasang, dan gangguan cahaya sekitar dihilangkan selama kalibrasi Ikhtisar produk Sistem deteksi kalibrasi Hud digunakan untuk kalibrasi Hud (head - up display) dan inspeksi stasiun offline dari rakitan akhir kendaraan untuk memastikan bahwa posisi, kejelasan, dan bidang pandang gambar virtual yang diproyeksikan memenuhi persyaratan desain kendaraan.Sistem ini adalah proyek turnkey: kami bertanggung jawab atas desain keseluruhan, manufaktur, pra - penerimaan, pengemasan dan transportasi, instalasi, komisioning, pelatihan, layanan ayah, transfer peralatan dan penerimaan akhir dan layanan purna jual, dan memberikan data teknis yang sesuai.Peralatan ini terdiri dari robot kolaboratif enam sumbu (UR10), kabinet kontrol PLC (termasuk IPC dan perangkat lunak pengukuran dan kontrol), mekanisme pengangkatan robot, perangkat kalibrasi, perangkat lunak kamera dan penglihatan, layar bayangan otomatis, layar pemandu pengemudi, pemindai keselamatan regional, pengembangan perangkat lunak instrumen komunikasi T - SCAN Ⅱ, pengembangan jaringan MES, program kalibrasi, dan sistem pemrosesan data.Prinsip pengukuran: Di sisi pengemudi utama, manipulator dengan kamera bergerak di bawah kontrol program, dan kamera industri ditempatkan di posisi mata pengemudi untuk pengambilan gambar; selama seluruh proses kalibrasi, manipulator mengontrol kamera untuk memindahkan beberapa posisi, dan kemudian kamera mengambil gambar dengan menyesuaikan sudut defleksi Y/Z. Jumlah gerakan dan sudut defleksi pada setiap posisi ditentukan oleh parameter sistem cahaya Hud: jarak pencitraan sesuai dengan jarak X - arah antara informasi Hud dan mata manusia;Sudut rentang pandang dan ukurannya adalah rentang tampilan pencitraan yang dibentuk oleh proyeksi Hud setelah beberapa refleksi/refraksi; rentang visual adalah rentang maksimum yang dapat dilihat oleh mata manusia standar pada jarak ini; batas vertikal rentang mata mendefinisikan rentang gerakan Z kamera; sudut defleksi vertikal/horizontal mendefinisikan nilai referensi dasar sudut defleksi kamera, dan kamera membelokkan sesuai dengan sudut ini ketika mengkalibrasi gambar tepi untuk mensimulasikan defleksi bola mata mata manusia pada posisi ini.Selama proses kalibrasi, layar otomatis secara otomatis berjalan ke posisi teduh depan, menghilangkan gangguan cahaya ambien depan ke sistem kamera, sehingga kualitas pencitraan stabil dan dapat dikontrol. Kalibrasi otomatis■ sepenuhnya dari keunggulan inti: Robot kolaboratif enam sumbu digunakan untuk secara otomatis memindahkan kamera ke setiap posisi pengambilan sampel tanpa memerlukan bantuan operator; robot secara otomatis bergerak menjauh dari posisi pengemudi ketika tidak berfungsi, sehingga memudahkan pengemudi untuk naik dan turun. Robot kolaboratif■ UR10: memuat 10kg, radius kerja 1300mm, akurasi posisi berulang ± 0.1mm, untuk memenuhi persyaratan konsistensi posisi pemasangan kamera dan gimbal dan pengoperasian terus menerus untuk waktu yang lama. Akurasi posisi■ kamera tinggi: Akurasi kontrol robot mencapai sudut ± 0,1° ke bawah (pitch) dan sudut ± 0,1° horizontal (roll), memberikan referensi yang stabil untuk posisi gambar virtual dan evaluasi distorsi.Gimbal ■ adaptif: Sistem kamera terdiri dari gimbal yang dapat disesuaikan secara otomatis dan kamera industri dengan lensa. Gimbal dapat berputar di sekitar sumbu X dan sumbu Y. Sudut ke bawah (pitch) adalah ± 45 °, dan sudut horizontal (roll) adalah ± 45 °. Gimbal tidak hanya dapat beradaptasi dengan model yang berbeda, tetapi juga mengkompensasi perbedaan postur tubuh yang disebabkan oleh tekanan ban kiri dan kanan yang tidak konsisten. Kamera PoE■ kelas industri: Kamera PoE Ethernet industri Sony digunakan untuk beradaptasi dengan lingkungan produksi skala besar di lokasi industri; panjang fokus lensa dapat dinegosiasikan dan ditentukan sesuai dengan persyaratan produsen Hud.Layar shading ■ otomatis: tirai kain hitam buram tipe gantry, shading otomatis di tempat ketika dikalibrasi, area shading X ± 1000mm, Z 300 ~ 1800mm, penggerak motor frekuensi variabel, menghilangkan gangguan cahaya sekitar dari sumber. Kontrol terintegrasi■ PLC + IPC: Kabinet kontrol mengintegrasikan sakelar utama, tombol operasi, catu daya kontrol, aktuator, sirkuit kontrol, sirkuit berhenti darurat, PLC, IPC, layar lokal, UPS, dan lampu lalu lintas; suhu di kabinet melebihi 32 ℃ dan secara otomatis menyalakan AC untuk mempertahankan suhu konstan di kabinet.Perangkat lunak ■ pengukuran dan kontrol TYX hudsystem: desain modular yang dapat dikonfigurasi, mendukung urutan uji khusus, memodifikasi file uji, mengakses semua data sensor dan aktuator, dan dapat diakses secara bebas di antara sistem bangku uji yang berbeda; berdasarkan pengembangan Visual Studio 2017/C ++, dapat berjalan di Windows 7/8.1/10 Professional dan di atasnya. Jaringan■ dengan MES: Sistem MES terhubung sesuai dengan protokol jaringan pengguna untuk mewujudkan interkoneksi antara data uji dan sistem produksi.Perlindungan keselamatan ■ ganda: bel dan peringatan cepat cahaya tiga warna, pemindaian area ketinggian tinggi dan ketinggian rendah yang sakit, kaca pendeteksi sensor ultrasonik, penghalang sentuh deteksi sensor getaran, konfirmasi manual pendaratan personel perangkat utama dan penurunan kaca; tekan strategi keselamatan "sebelum personel operasi meninggalkan kendaraan/penurunan kaca dan tekan tombol untuk memastikan → gerakan sebelum memindai posisi ketinggian tinggi untuk → naik dan turun ke tempatnya setelah memindai posisi ketinggian rendah untuk → memastikan keselamatan setelah robot bergerak ke posisi kerja" untuk mengeksekusi, ketika pemindaian berbahaya, prompt peringatan.Pengiriman dan layanan yang ■ sempurna: pengiriman proyek turnkey, termasuk pemasangan, komisioning, pelatihan, dan pendampingan; masa garansi 24 bulan, respons dalam waktu 4 jam setelah kegagalan dalam masa garansi, dan pengiriman personel ke lokasi dalam waktu 12 jam jika perlu; 4 jam respons di luar masa garansi, di tempat paling lambat 24 jam, bertanggung jawab atas layanan purna jual dan memastikan pasokan suku cadang dan suku cadang aus.Struktur dan detail Diagram posisi operasi robot: Robot kolaboratif dengan pengambilan sampel kamera di sisi pengemudi utama, sensor pemindaian keselamatan yang dipasang di area kerja Layar otomatis: pintu tirai hitam buram tipe gantry, berjalan otomatis ke posisi teduh depan saat dikalibrasi Kabinet kontrol PLC: PLC terintegrasi, IPC, tampilan lokal, UPS, lampu lalu lintas dan AC kabinet (Rittal, IP51) diagram pengambilan gambar: kamera pada posisi yang berbeda dengan melempar dan memutar sudut defleksi simulasi pengamatan mata manusia Tabel parameter evaluasi gambar virtual Hud (dalamKontrol Jerman): posisi, rotasi, kemiringan, distorsi trapesium, kelurusan dan kejelasan dan diagram struktur bangku lainnya: mesin stasiun kalibrasi dan tata letak dasar parameter teknis utama peralatan untuk membentuk robot kolaboratif (UR10), kabinet kontrol PLC, mekanisme pengangkatan robot, perangkat kalibrasi, perangkat lunak kamera dan penglihatan, layar otomatis, layar panduan pengemudi, pemindai keselamatan regional (sick), pengembangan perangkat lunak instrumen komunikasi T - SCAN II, pengembangan jaringan MES, prosedur kalibrasi, sistem pemrosesan data dan aksesori acak dan suku cadangRobot kooperatif UR10 (UR10): memuat 10kg, radius kerja 1300mm, akurasi posisi berulang ± 0,1mm, 6 akurasi kontrol manipulator sendi putar ke bawah (pitch) sudut ± 0,1 °; sudut horizontal (roll) ± 0,1° rentang rotasi gimbal ke bawah (pitch) sudut ± 45 °; sudut horizontal (roll) ± 45° (model GG - AR60) kamera industri Sony Mako G -131B, CMOS, antarmuka GigE, catu daya PoE, ukuran gambar 1600 × 1200;Panjang fokus lensa dinegosiasikan dengan produsen Hud untuk menentukan gantry tirai otomatis kiri dan kanan sakelar pintu tirai hitam buram; area naungan X ± 1000mm, Z 300 ~ 1800mm; penggerak motor konversi frekuensi (motor dan driver Siemens) PLCSiemens S7 -1500 series (CPU 6ES7511 -1AK02 -0AB0), perangkat lunak pemrograman Tia Portal I/O dan jaringan Siemens I/O dan modul antarmuka (IP20); Sakelar Ethernet 6GK5008 -0BA00 -1AB2; layar sentuh terminal WAGO Siemens 6AV2124 -0MC01 -0AX0 komputer industri (IPC) Advantech IPC -610MB;CPU Core i5/i7; memori 16GB; hard disk ≥ 500GB; sistem operasi Windows 7 Pro/SP1; 3 × 10/100/1000 Base TX Lan; 6 × RS232C, 1 × Parallel, 2 × USB2.0, 1 × VGA; PCI/PCIe ≥ 2 cabinet door display 17 ″ TFT cabinet door installation, best resolution 1024 × 768, Chinese interface, display fault diagnosis process prompt, test process parameters, test results, calibration parameters, etc. Control power input 100 -240VAC 50/60Hz; output 24VDC 5A 120W (ABL8 REM24050/Schneider) UPS online;Input 115 -300VAC 50Hz; Output 220 ± 2% VAC; Kapasitas 1kVA/800W; Waktu cadangan terisi penuh > 5 menit; Dimensi 145 × 220 × 355mm Ukuran kabinet kontrol H1800 × D600 × W1600mm (lebar disesuaikan sesuai); Kelas perlindungan IP51; Bukaan pintu depan/belakang; Pelat belakang galvanis; Penyemprotan permukaan; Warna RAL 7035; AC Rittal 1194420 di pabrik produksi Kabinet rittal; Daya input 1200W; Daya pendingin 700W; Dengan perangkat penguapan kondensat, tidak ada tetesan air;Suhu kabinet melebihi 32° C untuk secara otomatis memulai LED lampu lalu lintas tiga warna; input 24VDC 0.5A; diameter 56mm; hijau = akses siaga peralatan, kuning = kalibrasi/pengujian, merah = peringatan/kesalahan (TL56 -302 - DC24V/Talent); Pilz PNOZ s3/PNOZ s7 dipasang di relai keselamatan atas arah masuk kabinet kontrol Servo drive Siemens 6SL3210 -5FB10 -2UF2; motor servo seri 1LF6; modul linier insinyur tinggi HK210/TH8/TH14 layar pemandu seri 32 ″ TFT (LG V719);Pemasangan yang ditangguhkan atau tegak; Resolusi optimal 1024 × 768; Proses dan hasil kalibrasi tampilan, informasi operasi, dan informasi cepat; Cina Sederhana; Kabel koneksi 20m; Tinggi tampilan 400 -1600mm (tegak)/2000mm (ditangguhkan) Panel operasi driver ditangguhkan atau dipasang di tanah; Pistol kode batang LS2208 (Simbol) 1 set, kabel 15m; Konektor OBD - II - DLC 1 set (standar 16 - pin Sae J1962), kabel 15m;Tombol berhenti darurat 1 set (kepala jamur merah φ60mm, Schneider), adaptor komunikasi kabel 15m EcuLinker/4.0: mendukung J1850 PWM/VPW, ISO9141 -2, ISO14230 (5 baud init/fast init), ISO15765 (11/29bit, 500k/250k), J1939, can_USER1/2, ALDL160/8192, KWP1281 KKL, can TP2.0 etc protocol measurement and control software TYX hudsystem (Automation Unisystem executable module): modular configurable, support custom test sequences, modification of test files, access to all sensor and actuator data, cross - test bench system access; development environment Visual Studio 2017/C ++/ MFC 2017 security configuration buzzer and tricolor light prompt warning; sick high - altitude position scanning; sick low - altitude position scanning; ultrasonic sensor (glass detection); vibration sensor (touch obstacle detection);Perangkat utama (konfirmasi manual pendaratan personel dan turunan kaca) Dokumen acak dan suku cadang Dokumen acak (Cina/Inggris/Korea); 1 PC cadangan; suku cadang acak dan aksesori khusus, alat acak Masa garansi dan layanan Garansi 24 bulan sejak tanggal penerimaan akhir Tanda tangan yang memenuhi syarat; tanggap darurat dalam waktu 4 jam dalam masa garansi Kegagalan untuk menyelesaikan personel ke tempat kejadian dalam waktu 12 jam;Tanggapan 4 jam di luar masa garansi, 24 jam paling lambat di tempat, bertanggung jawab atas layanan purna jual seumur hidup, dan memastikan bahwa pelatihan pasokan suku cadang dan suku cadang dan pelatihan paternitas selama 5 hari, 8 jam sehari, hingga 20 orang/periode, yang mencakup sistem mekanis, sistem kontrol, pemeliharaan, kalibrasi peralatan, pengeditan parameter, penggunaan perangkat yang dapat diprogram, dll.;3 hari pendampingan setelah pelatihan instalasi dan commissioning peralatan, 1 insinyur mekanik dan listrik per shift, 2 shift sesuai dengan data teknis 3 file kertas, 3 set data elektronik disk U: daftar bom bagian, diagram skematik listrik, gambar perangkat keras, cadangan perangkat lunak terbaru, cadangan program PLC, manual pelatihan, struktur peralatan dan prinsip kerja, hal - hal penting operasi, hal - hal penting pemeliharaan, metode pengaturan parameter, penilaian kesalahan dan metode perawatan, dll. Proses kalibrasi Siaga peralatan: tampilan lampu tiga warna hijau, kendaraan dapatMengemudi di. Kendaraan masuk dan menyelesaikan penyelarasan. Jendela kaca depan turun dan pengemudi keluar dari kendaraan dan mengonfirmasi (konfirmasi manual dengan menekan perangkat kunci). Sambungkan steker OBD, pindai kode Vin dan tekan tombol mulai. Setelah mekanisme pengangkatan robot dan pemindaian keselamatan memastikan bahwa itu aman, tangan robot bergerak ke posisi kerja dengan kamera. Sampel kamera satu per satu sesuai dengan posisi dan defleksi yang telah ditetapkan: koreksi → → distorsi deteksi distorsi pemotretan gambar; bayangan tirai otomatis selama kalibrasi.Setelah kalibrasi selesai, kembalikan aligner ke posisi dan cabut steker OBD. Pengemudi masuk, kendaraan keluar, dan masuk ke kendaraan berikutnya. Hubungi Kami Beijing Taiyuanxiang Technology Co., Ltd. Telp: 010-89780650 Ponsel: 18611929790 (Li Yongpo) Email: liyongpo @ taiyuanxiang.cn Alamat: Kamar 3027, Gedung 1, No. 10, Halaman Hongfu, Kota Beiqijia, Distrik Changping, Layanan Beijing Konten: Desain skema dan pendanaan dasar, pembuatan dan integrasi peralatan, instalasi dan komisioning transportasi, pelatihan operasi, dukungan penerimaan, pemeliharaan purna jual dan pasokan suku cadang Catatan: Parameter dan gambar di halaman ini disusun dari solusi teknis produk, dan hanya digunakan untuk pengenalan produk;Ukuran, konfigurasi, dan parameter teknis perangkat dapat disesuaikan sesuai dengan model pengguna dan persyaratan lini produksi, dan setiap pembaruan tunduk pada kontrak dan perjanjian teknis tanpa pemberitahuan.
Produk Terkait
Lihat Semua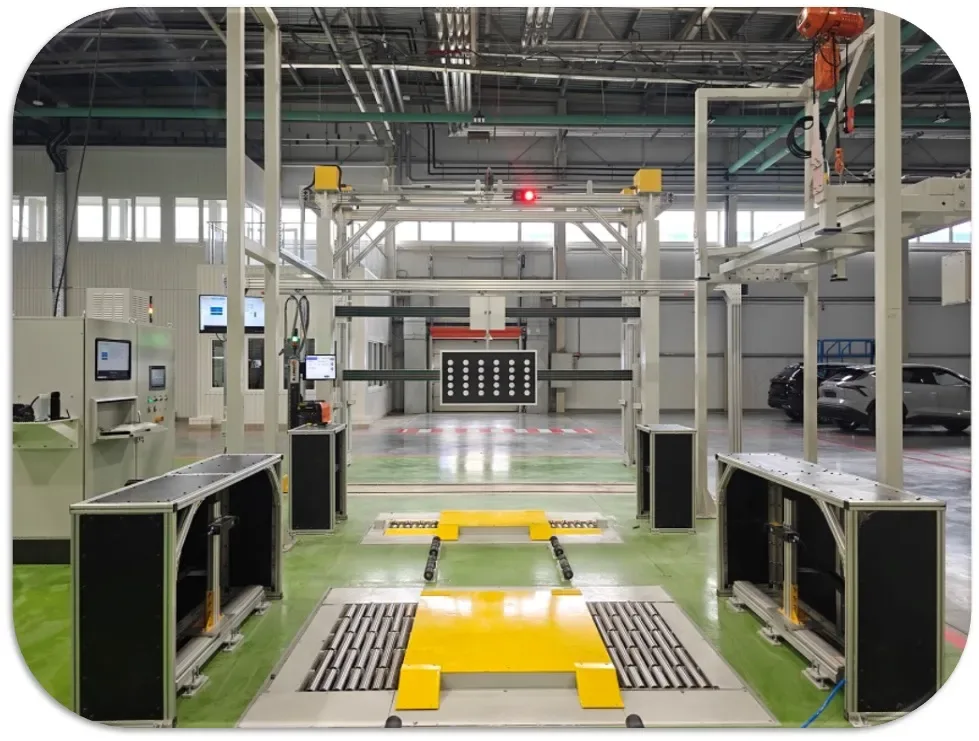
Alat ukur tinggi alis roda
Sensor pengukuran tinggi alis depan (kamera 2D) menggunakan laser untuk mengukur berdasarkan prinsip segitiga. Posisi laser linier dalam sensor dan sudut dengan kamera diperbaiki setelah dikalibrasi. Laser merah 635nm menyinari secara vertikal ke titik tertinggi alis pada bidang sumbu depan. Setelah kamera 2D dicitrakan dan diidentifikasi dalam CCD, perangkat lunak memecahkan garis laser untuk menghitung titik balik, dan memecahkan koordinat Y dan Z dari titik sudut sesuai dengan prinsip segitiga laser, di mana koordinat Z adalah ketinggian alis.
Pelajari Lebih Lanjut
Peralatan kalibrasi adas
Rak kalibrasi terintegrasi paduan aluminium untuk sistem kalibrasi verifikasi titik nol
Pelajari Lebih Lanjut
Peralatan kalibrasi adas sederhana
Digunakan untuk kalibrasi LDW lane departure warning camera, AEBS/FCW forward radar (dalam bentuk reflektor), BSD angle radar dan AVM 360 surround camera. Ketinggian kalibrasi LDW 1500 ~ 1700mm, tinggi kalibrasi AEBS 500 ~ 800mm, worm - turbin - roda gigi - rak pengangkatan sinkron dua tahap, target tipe roda kecil yang bergerak dengan pin pemosisian, dilengkapi dengan modul Bluetooth OBD nirkabel dan perangkat lunak kalibrasi/berkedip.
Pelajari Lebih Lanjut
Ruang Kalibrasi Kendaraan Tak Berawak
Ruang kalibrasi sensor kelas kendaraan, proses kalibrasi otomatis papan multi - tujuan
Pelajari Lebih Lanjut