Sistem Pemeriksaan Penentukuran Hud (Robotik Kolaboratif)
Peralatan penentukuran bantuan pemanduRobot kolaboratif enam paksi (UR10) mensimulasikan pensampelan pelbagai kedudukan mata manusia dengan kamera industri Sony; teduhan skrin automatik menghapuskan gangguan alam sekitar; pelbagai perlindungan seperti pengimbasan keselamatan binokular + pengesanan kaca ultrasonik; penentukuran automatik PLC + IPC
Butiran Produk
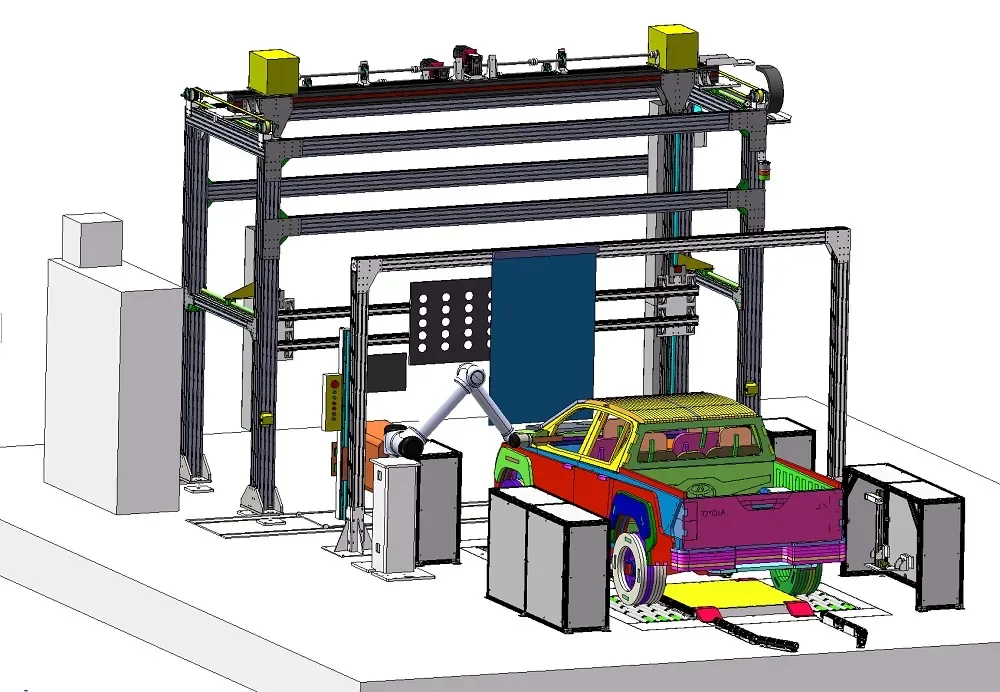
Peralatan penentukuran bantuan memandu | Perhimpunan kenderaan lengkap stesen penentukuran Hud di luar talian Sistem pengesanan penentukuran Hud (jenis robot kolaboratif) Robot kolaboratif enam paksi (UR10) dengan kamera industri Sony untuk mensimulasikan pensampelan pelbagai kedudukan mata manusia; teduhan langsir automatik untuk menghapuskan gangguan alam sekitar; pengimbasan keselamatan binokular + pengesanan kaca ultrasonik dan pelbagai perlindungan lain;PLC + IPC medan penentukuran penentukuran automatik Susun atur 3D: kenderaan yang diukur, mekanisme mengangkat gantri robot dan skrin teduhan automatik hadapan UR10 beban robot kolaboratif 10kg, jejari kerja 1300mm, ketepatan kedudukan berulang ± 0.1mm ± 0.1° ketepatan kawalan Ketepatan kawalan sudut pitch dan roll robot ± 0.1°, julat gimbal ± 45° tirai hitam gantri skrin teduhan automatik dipasang secara automatik, dan gangguan cahaya ambien dihapuskan semasa penentukuran Gambaran keseluruhan produk Sistem pengesanan penentukuran Hud digunakan untuk penentukuran Hud (paparan kepala) dan pemeriksaan stesen luar talian pemasangan akhir kenderaan untuk memastikan kedudukan, kejelasan dan bidang pandangan imej maya yang diunjurkan memenuhi keperluan reka bentuk kenderaan.Sistem ini adalah projek turnkey: kami bertanggungjawab untuk reka bentuk keseluruhan, pembuatan, pra-penerimaan, pembungkusan dan pengangkutan, pemasangan, pentauliahan, latihan, perkhidmatan bapa, pemindahan peralatan dan penerimaan akhir dan perkhidmatan selepas jualan, dan menyediakan data teknikal yang sepadan.Peralatan ini terdiri daripada robot kolaboratif enam paksi (UR10), kabinet kawalan PLC (termasuk IPC dan perisian pengukuran dan kawalan), mekanisme mengangkat robot, peranti penentukuran, perisian kamera dan penglihatan, skrin teduhan automatik, skrin panduan pemandu, pengimbas keselamatan serantau, pembangunan perisian instrumen komunikasi T-SCAN Ⅱ, pembangunan rangkaian mes, program penentukuran dan sistem pemprosesan data.Prinsip pengukuran: Di bahagian pemandu utama, manipulator dengan kamera bergerak di bawah kawalan program, dan kamera industri diletakkan di kedudukan mata pemandu untuk menangkap imej; semasa proses penentukuran keseluruhan, manipulator mengawal kamera untuk menggerakkan beberapa kedudukan, dan kemudian kamera merebut imej dengan melaraskan sudut pesongan Y/Z. Jumlah pergerakan dan sudut pesongan pada setiap kedudukan ditentukan oleh parameter sistem cahaya Hud: jarak pengimejan sepadan dengan jarak arah-X antara maklumat Hud dan mata manusia;Sudut julat tontonan dan saiz adalah julat tontonan pengimejan yang dibentuk oleh unjuran Hud selepas pelbagai pantulan/pembiasan; julat visual adalah julat maksimum yang dapat dilihat oleh mata manusia standard pada jarak ini; had menegak julat mata mentakrifkan julat pergerakan Z kamera; sudut pesongan menegak/mendatar mentakrifkan nilai rujukan asas sudut pesongan kamera, dan kamera memesongkan mengikut sudut ini apabila menentukur imej tepi untuk mensimulasikan pesongan bola mata mata mata manusia pada kedudukan ini.Semasa proses penentukuran, skrin automatik secara automatik berjalan ke kedudukan teduhan depan, menghapuskan gangguan cahaya persekitaran depan ke sistem kamera, supaya kualiti pengimejan stabil dan boleh dikawal. Penentukuran automatik■ sepenuhnya kelebihan teras: Robot kolaboratif enam paksi digunakan untuk menggerakkan kamera secara automatik ke setiap kedudukan pensampelan tanpa memerlukan bantuan pengendali; robot secara automatik bergerak menjauh dari kedudukan pemandu apabila ia tidak berfungsi, menjadikannya mudah bagi pemandu untuk hidup dan mati.■ Robot kolaboratif UR10: memuatkan 10kg, jejari kerja 1300mm, ketepatan kedudukan ulangan ± 0.1mm, untuk memenuhi keperluan konsistensi kedudukan kamera dan pemasangan gimbal dan operasi berterusan untuk masa yang lama. Ketepatan kedudukan■ kamera yang tinggi: Ketepatan kawalan robot mencapai ± 0.1° sudut ke bawah (pitch) dan ± 0.1° sudut mendatar (roll), memberikan rujukan yang stabil untuk kedudukan imej maya dan penilaian herotan.Gimbal ■ adaptif: Sistem kamera terdiri daripada gimbal boleh laras secara automatik dan kamera industri dengan kanta. Gimbal boleh berputar di sekitar paksi X dan paksi Y. Sudut ke bawah (pitch) adalah ± 45°, dan sudut mendatar (roll) adalah ± 45°. Ia bukan sahaja boleh menyesuaikan diri dengan model yang berbeza, tetapi juga mengimbangi perbezaan postur badan yang disebabkan oleh tekanan tayar kiri dan kanan yang tidak konsisten.■ Kamera PoE gred industri: Kamera PoE Ethernet industri Sony digunakan untuk menyesuaikan diri dengan persekitaran pengeluaran berskala besar di tapak perindustrian; panjang fokus lensa boleh dirunding dan ditentukan mengikut keperluan pengeluar Hud.Skrin teduhan ■ automatik: tirai kain hitam legap jenis gantri, teduhan automatik di tempat apabila ditentukur, kawasan teduhan X ± 1000mm, Z 300 ~ 1800mm, pemacu motor frekuensi berubah-ubah, menghapuskan gangguan cahaya ambien dari sumber. Kawalan bersepadu■ PLC + IPC: Kabinet kawalan mengintegrasikan suis utama, butang operasi, bekalan kuasa kawalan, penggerak, litar kawalan, litar berhenti kecemasan, PLC, IPC, paparan tempatan, UPS dan lampu isyarat; suhu dalam kabinet melebihi 32 ℃ dan memulakan penghawa dingin secara automatik untuk mengekalkan suhu malar dalam kabinet.Perisian ■ pengukuran dan kawalan TYX hudsystem: reka bentuk modular yang boleh dikonfigurasi, menyokong urutan ujian tersuai, mengubah suai fail ujian, mengakses semua data sensor dan penggerak, dan boleh diakses secara bebas antara sistem bangku ujian yang berbeza; berdasarkan pembangunan Visual Studio 2017/C + +, ia boleh dijalankan pada Windows 7/8.1/10 Professional dan ke atas. Rangkaian■ dengan mes: Sistem mes dirangkaikan mengikut protokol rangkaian pengguna untuk merealisasikan kesalinghubungan antara data ujian dan sistem pengeluaran.Perlindungan keselamatan ■ berbilang: loceng dan amaran segera cahaya tiga warna, pengimbasan kawasan ketinggian tinggi dan ketinggian rendah yang sakit, kaca pengesan sensor ultrasonik, halangan sentuhan pengesanan sensor getaran, pengesahan manual pendaratan kakitangan peranti utama dan penurunan kaca; tekan strategi keselamatan "sebelum kakitangan operasi meninggalkan kenderaan/penurunan kaca dan tekan kekunci untuk mengesahkan → pergerakan sebelum mengimbas kedudukan ketinggian tinggi untuk → naik dan jatuh ke tempatnya selepas mengimbas kedudukan ketinggian rendah untuk → mengesahkan keselamatan selepas robot bergerak ke kedudukan kerja" untuk melaksanakan, apabila pengimbasan berbahaya, gesaan amaran.Penghantaran dan perkhidmatan yang ■ sempurna: penghantaran projek turnkey, termasuk pemasangan, pentauliahan, latihan, dan iringan; tempoh jaminan 24 bulan, tindak balas dalam masa 4 jam kegagalan dalam tempoh jaminan, dan menghantar kakitangan ke tapak dalam masa 12 jam jika perlu; 4 jam tindak balas di luar tempoh jaminan, di lokasi selewat-lewatnya 24 jam, bertanggungjawab untuk perkhidmatan selepas jualan dan memastikan bekalan alat ganti dan alat ganti yang dipakai.Struktur dan butiran Rajah kedudukan operasi robot: Robot kolaboratif dengan pensampelan kamera di bahagian pemandu utama, sensor pengimbasan keselamatan yang dipasang di kawasan kerja Skrin automatik: pintu langsir hitam legap jenis gantri, berjalan secara automatik ke kedudukan teduhan depan apabila kabinet kawalan PLC yang ditentukur: PLC bersepadu, IPC, paparan tempatan, UPS, lampu isyarat dan penghawa dingin kabinet (Rittal, IP51) rajah tangkapan pengimejan: kamera pada kedudukan yang berbeza dengan melontarkan dan melancarkan sudut pesongan simulasi pemerhatian mata manusia Hud imej maya Hud imej maya jadual parameter penilaian (dalamKawalan Jerman): kedudukan, putaran, kecondongan, herotan trapezoid, kelurusan dan kejelasan dan rajah struktur bangku lain: jentera stesen penentukuran dan susun atur asas parameter teknikal utama peralatan untuk membentuk robot kolaboratif (UR10), kabinet kawalan PLC, mekanisme mengangkat robot, peranti penentukuran, perisian kamera dan penglihatan, skrin automatik, skrin panduan pemandu, pengimbas keselamatan serantau (sakit), pembangunan perisian instrumen komunikasi T-SCAN II, pembangunan rangkaian mes, prosedur penentukuran, sistem pemprosesan data dan aksesori rawak dan alat gantiRobot koperasi UR10 (UR10): memuatkan 10kg, jejari kerja 1300mm, ketepatan kedudukan ulangan ± 0.1mm, 6 ketepatan kawalan manipulator sendi putar ke bawah (pitch) sudut ± 0.1°; sudut mendatar (roll) ± 0.1° julat putaran gimbal ke bawah (pitch) sudut ± 45°; sudut mendatar (roll) ± 45° (model GG-AR60) kamera industri Sony Mako G-131B, CMOS, antara muka GigE, bekalan kuasa PoE, saiz imej 1600 × 1200;Panjang fokus lensa dirundingkan dengan pengeluar Hud untuk menentukan gantri langsir automatik kiri dan kanan suis pintu langsir hitam legap; kawasan teduhan X ± 1000mm, Z 300 ~ 1800mm; pemacu motor penukaran frekuensi (motor dan pemandu Siemens) PLCSiemens S7-1500 siri (CPU 6ES7511-1AK02-0AB0), perisian pengaturcaraan Tia Portal I/O dan rangkaian Siemens I/O dan modul antara muka (IP20); Suis Ethernet 6GK5008-0BA00-1AB2; skrin sentuh WAGO terminal Siemens 6AV2124-0MC01-0AX0 komputer industri (IPC) Advantech IPC-610MB;CPU Core i5/i7; memori 16GB; cakera keras ≥ 500GB; sistem operasi Windows 7 Pro/SP1; 3 × 10/100/1000 Base TX Lan; 6 × RS232C, 1 × Selari, 2 × USB2.0, 1 × VGA; PCI/PCIe ≥ 2 paparan pintu kabinet 17 ″ Pemasangan pintu kabinet TFT, resolusi terbaik 1024 × 768, antara muka Cina, makluman proses diagnosis kesalahan paparan, parameter proses ujian, keputusan ujian, parameter penentukuran, dll. Input kuasa kawalan 100–240VAC 50/60Hz; output 24VDC 5A 120W (ABL8 REM24050/Schneider) UPS dalam talian;Input 115-300VAC 50Hz; Output 220 ± 2% VAC; Kapasiti 1kVA/800W; Masa sandaran yang dimuatkan sepenuhnya > 5 minit; Dimensi 145 × 220 × 355mm Saiz kabinet kawalan H1800 × D600 × W1600mm (lebar diselaraskan mengikut kesesuaian); Kelas perlindungan IP51; Pembukaan pintu depan/belakang; Plat belakang tergalvani; Penyemburan permukaan; Warna RAL 7035; Penghawa dingin Rittal 1194420 di kilang pengeluaran Kabinet Rittal; Kuasa input 1200W; Kuasa penyejukan 700W; Dengan peranti penyejatan kondensat, tiada titisan air;Suhu kabinet melebihi 32 °C untuk memulakan LED lampu isyarat tiga warna secara automatik; input 24VDC 0.5A; diameter 56mm; hijau = akses siap sedia peralatan, kuning = penentukuran/ujian, merah = amaran/kesalahan (TL56-302-DC24V/Talent); Pilz PNOZ s3/PNOZ s7 dipasang di geganti keselamatan atas arah masuk kabinet kawalan Pemacu servo Siemens 6SL3210-5FB10-2UF2; siri motor servo 1LF6; modul linear jurutera tinggi HK210/TH8/TH14 skrin panduan pemandu siri 32 ″ TFT (LG V719);Pemasangan digantung atau tegak; Resolusi optimum 1024 × 768; Paparkan proses dan hasil penentukuran, maklumat operasi dan maklumat segera; Bahasa Cina Dipermudah; Kabel sambungan 20m; Ketinggian paparan 400-1600mm (tegak)/2000mm (digantung) Panel operasi pemandu digantung atau dipasang di tanah; Pistol kod bar LS2208 (Simbol) 1 set, kabel 15m; Penyambung OBD-II-DLC 1 set (standard 16-pin Sae J1962), kabel 15m;Butang henti kecemasan 1 set (kepala cendawan merah φ60mm, Schneider), penyesuai komunikasi kabel 15m EcuLinker/4.0: menyokong J1850 PWM/VPW, ISO9141-2, ISO14230 (5 baud init/fast init), ISO15765 (11/29bit, 500k/250k), J1939, can_USER1/2, ALDL160/8192, KWP1281 KKL, can TP2.Perisian pengukuran dan kawalan protokol 0 etc TYX hudsystem (Automation Unisystem executable module): modular configurable, support custom test sequences, modification of test files, access to all sensor and actuator data, cross-test bench system access; development environment Visual Studio 2017/C + +/MFC 2017 security configuration buzzer and tricolor light prompt warning; sick high altitude position scanning; sick low altitude position scanning; ultrasonic sensor (glass detection); vibration sensor (touch obstacle detection);Peranti utama (pengesahan manual pendaratan kakitangan dan keturunan kaca) Dokumen rawak dan alat ganti Dokumen rawak (Cina/Inggeris/Korea); 1 PC ganti; alat ganti rawak dan aksesori khas, alat rawak Tempoh jaminan dan perkhidmatan Jaminan 24 bulan dari tarikh penerimaan akhir Tandatangan yang layak; tindak balas kecemasan dalam masa 4 jam dalam tempoh jaminan Kegagalan untuk menyelesaikan kakitangan ke tempat kejadian dalam masa 12 jam;Respons 4 jam di luar tempoh jaminan, 24 jam di lokasi terkini, bertanggungjawab untuk perkhidmatan selepas jualan seumur hidup, dan memastikan bahawa alat ganti dan memakai bahagian membekalkan latihan dan latihan keibubapaan selama 5 hari, 8 jam sehari, sehingga 20 orang/tempoh, meliputi sistem mekanikal, sistem kawalan, penyelenggaraan, penentukuran peralatan, pengeditan parameter, penggunaan peranti yang boleh diprogramkan, dll.;3 hari iringan selepas pemasangan peralatan dan latihan pentauliahan, 1 jurutera mekanikal dan elektrik setiap syif, 2 syif yang sepadan dengan data teknikal 3 fail kertas, 3 set data elektronik cakera U: senarai bom bahagian, rajah skematik elektrik, lukisan perkakasan, sandaran perisian terkini, sandaran program PLC, manual latihan, struktur peralatan dan prinsip kerja, keperluan operasi, keperluan penyelenggaraan, kaedah penetapan parameter, pertimbangan kesalahan dan kaedah rawatan, dll. Proses penentukuran Peralatan siap sedia: paparan lampu tiga warna hijau, kenderaan bolehMemandu masuk. Kenderaan memasuki dan melengkapkan penjajaran. Tingkap kaca depan turun dan pemandu keluar dari kenderaan dan mengesahkan (pengesahan manual dengan menekan peranti utama). Sambungkan palam OBD, imbas kod Vin dan tekan butang mula. Selepas mekanisme mengangkat robot dan imbasan keselamatan mengesahkan bahawa ia selamat, tangan robot bergerak ke kedudukan kerja dengan kamera. Sampel kamera satu demi satu mengikut kedudukan dan pesongan yang telah ditetapkan: penggambaran imej pengesanan → → herotan pembetulan herotan; teduhan langsir automatik semasa penentukuran.Selepas penentukuran selesai, kembalikan penjajar ke kedudukan dan cabut palam OBD. Pemandu masuk, kenderaan keluar, dan memasuki kenderaan seterusnya. Hubungi Kami Beijing Taiyuanxiang Technology Co., Ltd. Tel: 010-89780650 Mudah Alih: 18611929790 (Li Yongpo) E-mel: liyongpo @ taiyuanxiang.cn Alamat: Bilik 3027, Bangunan 1, No. 10, Halaman Hongfu, Bandar Beiqijia, Daerah Changping, Perkhidmatan Beijing Kandungan: Reka bentuk skim dan pembiayaan asas, pembuatan dan integrasi peralatan, pemasangan dan pentauliahan pengangkutan, latihan operasi, sokongan penerimaan, penyelenggaraan selepas jualan dan bekalan alat ganti Nota: Parameter dan gambar di halaman ini disusun daripada penyelesaian teknikal produk, dan hanya digunakan untuk pengenalan produk;Saiz, konfigurasi dan parameter teknikal peralatan boleh disesuaikan mengikut model pengguna dan keperluan barisan pengeluaran, dan sebarang kemas kini tertakluk kepada kontrak dan perjanjian teknikal tanpa notis.
Produk Berkaitan
Lihat Semua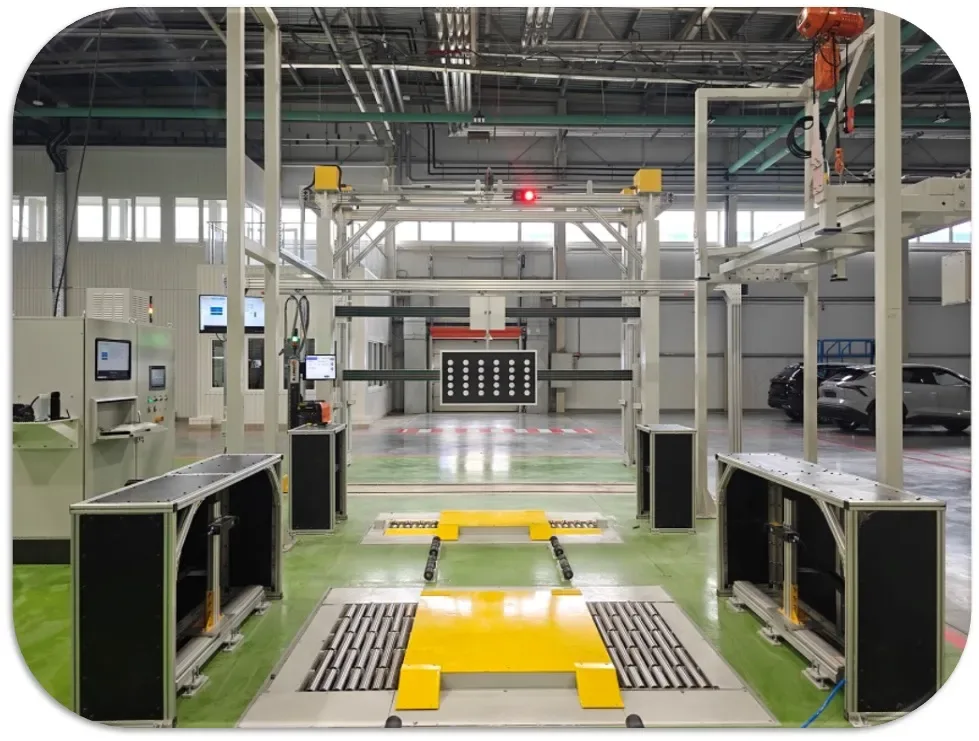
Alat pengukur ketinggian kening roda
Sensor pengukuran ketinggian kening depan (kamera 2D) menggunakan laser untuk mengukur berdasarkan prinsip segitiga. Kedudukan laser linear dalam sensor dan sudut dengan kamera ditetapkan selepas ditentukur. Laser merah 635nm menyinari secara menegak ke titik tertinggi kening pada satah paksi depan. Selepas kamera 2D dicitrakan dan dikenal pasti dalam CCD, perisian menyelesaikan garis laser untuk mengira titik perubahan, dan menyelesaikan koordinat Y dan Z titik sudut mengikut prinsip segitiga laser, di mana koordinat Z adalah ketinggian kening.
Ketahui Lebih Lanjut
Peralatan penentukuran adas
Rak penentukuran bersepadu aloi aluminium untuk sistem penentukuran pengesahan titik sifar
Ketahui Lebih Lanjut
Peralatan penentukuran adas mudah
Digunakan untuk penentukuran kamera amaran pelepasan lorong LDW, radar hadapan AEBS/FCW (dalam bentuk reflektor), radar sudut BSD dan kamera keliling AVM 360. Ketinggian penentukuran LDW 1500 ~ 1700mm, ketinggian penentukuran AEBS 500 ~ 800mm, cacing - turbin - gear - rak mengangkat segerak dua peringkat, sasaran jenis roda kecil bergerak dengan pin kedudukan, dilengkapi dengan modul OBD Bluetooth tanpa wayar dan perisian penentukuran/berkelip.
Ketahui Lebih Lanjut
Bilik Penentukuran Kenderaan Tanpa Pemandu
Bilik penentukuran sensor gred kenderaan, proses penentukuran automatik papan pelbagai objektif
Ketahui Lebih Lanjut