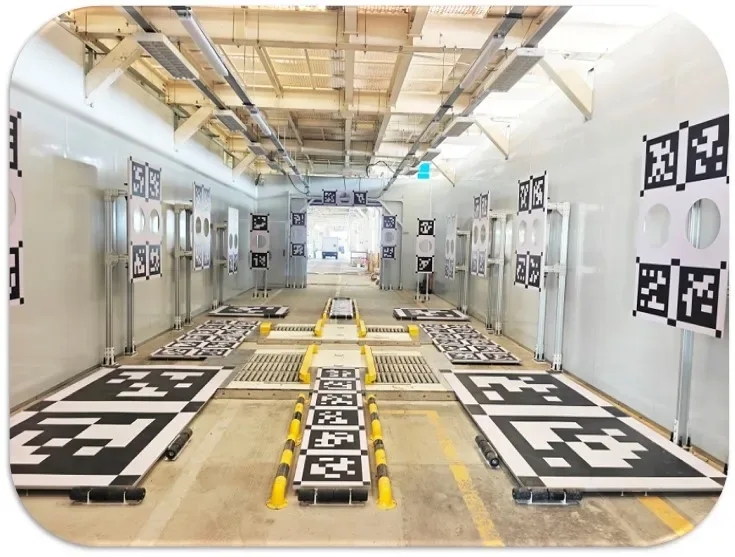
Ruang Kalibrasi Kendaraan Tak Berawak
Peralatan kalibrasi yang dibantu pengemudiRuang kalibrasi sensor kelas kendaraan, proses kalibrasi otomatis papan multi - tujuan
Detail Produk
Untuk verifikasi offline dan R&D kendaraan penggerak otonom L3/L4, kami menyediakan lingkungan kalibrasi bersama untuk kamera, lidar, dan radar gelombang milimeter. Suhu konstan dan desain ringan, switching otomatis papan multi - tujuan, tempo proses kalibrasi, dapat dimasukkan ke dalam lini produksi kendaraan tak berawak.
- Kalibrasi sambungan gelombang kamera/lidar/milimeter
- Suhu konstan dan lingkungan cahaya, menghilangkan variabel lingkungan
- Peralihan otomatis papan target, proses metronomi
- Perekaman dan penelusuran data otomatis
Produk Terkait
Lihat Semua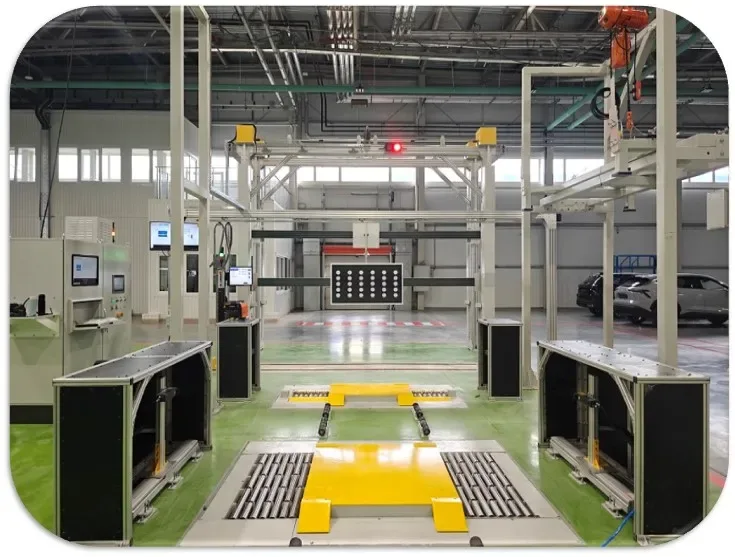
Peralatan kalibrasi adas
Rak kalibrasi terintegrasi paduan aluminium untuk sistem kalibrasi verifikasi titik nol
Pelajari Lebih Lanjut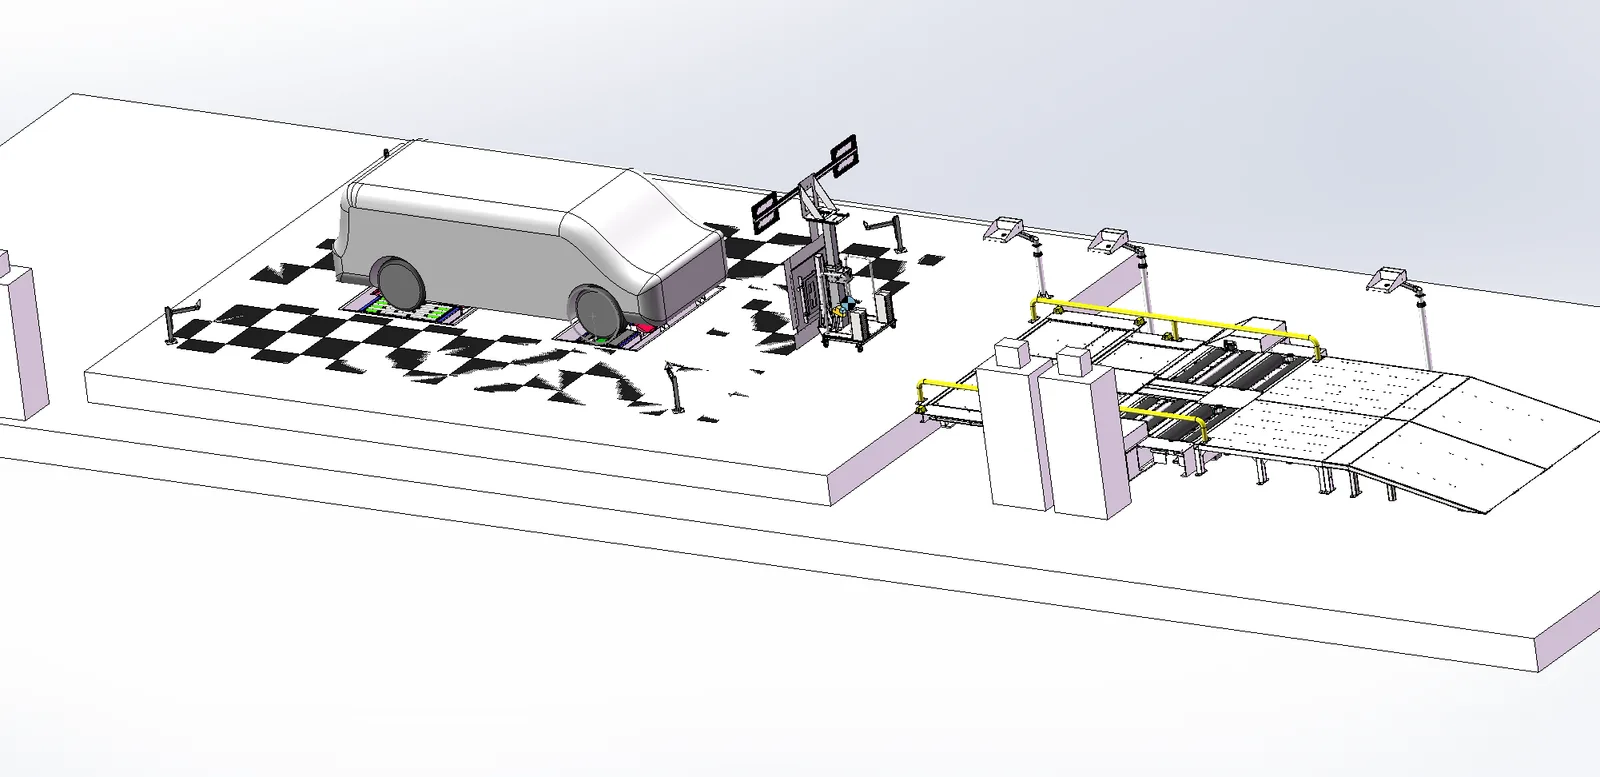
Peralatan kalibrasi adas sederhana
Digunakan untuk kalibrasi LDW lane departure warning camera, AEBS/FCW forward radar (dalam bentuk reflektor), BSD angle radar dan AVM 360 surround camera. Ketinggian kalibrasi LDW 1500 ~ 1700mm, tinggi kalibrasi AEBS 500 ~ 800mm, worm - turbin - roda gigi - rak pengangkatan sinkron dua tahap, target tipe roda kecil yang bergerak dengan pin pemosisian, dilengkapi dengan modul Bluetooth OBD nirkabel dan perangkat lunak kalibrasi/berkedip.
Pelajari Lebih Lanjut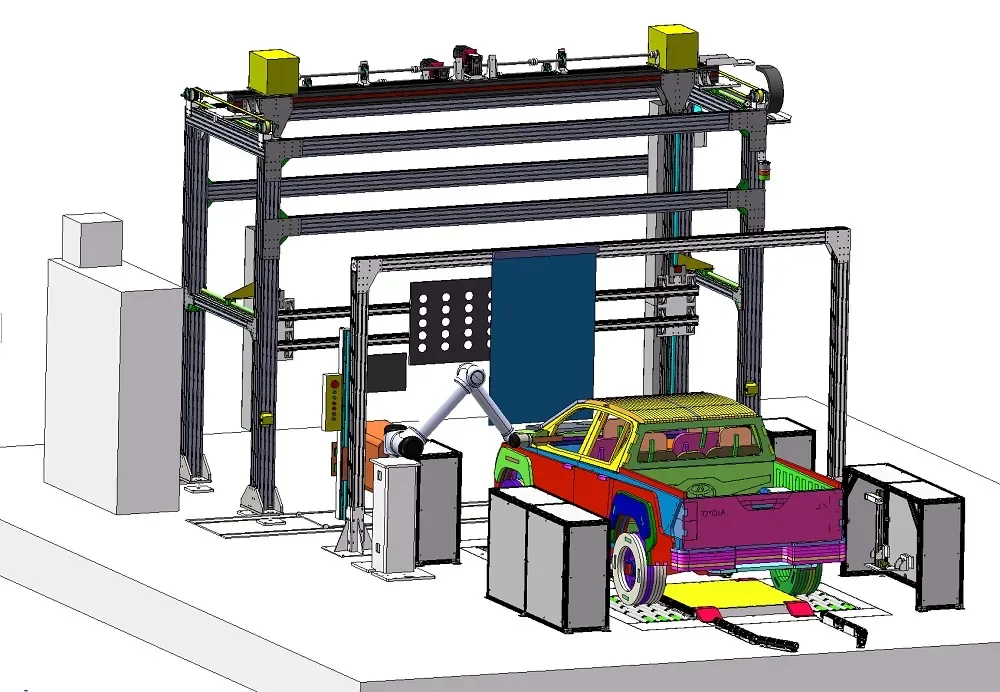
Sistem Pemeriksaan Kalibrasi Hud (Collaborative Robotic)
Robot kolaboratif enam sumbu (UR10) mensimulasikan pengambilan sampel multi - posisi mata manusia dengan kamera industri Sony; bayangan layar otomatis menghilangkan gangguan lingkungan; beberapa perlindungan seperti pemindaian keamanan teropong + deteksi kaca ultrasonik; Kalibrasi otomatis PLC + IPC
Pelajari Lebih Lanjut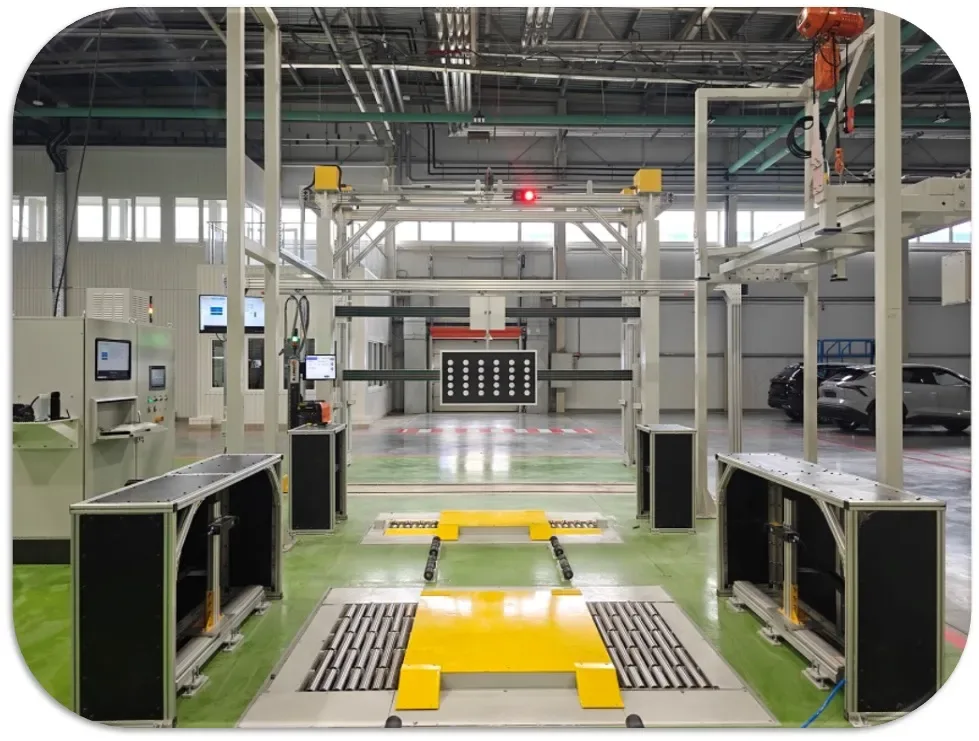
Alat ukur tinggi alis roda
Sensor pengukuran tinggi alis depan (kamera 2D) menggunakan laser untuk mengukur berdasarkan prinsip segitiga. Posisi laser linier dalam sensor dan sudut dengan kamera diperbaiki setelah dikalibrasi. Laser merah 635nm menyinari secara vertikal ke titik tertinggi alis pada bidang sumbu depan. Setelah kamera 2D dicitrakan dan diidentifikasi dalam CCD, perangkat lunak memecahkan garis laser untuk menghitung titik balik, dan memecahkan koordinat Y dan Z dari titik sudut sesuai dengan prinsip segitiga laser, di mana koordinat Z adalah ketinggian alis.
Pelajari Lebih Lanjut